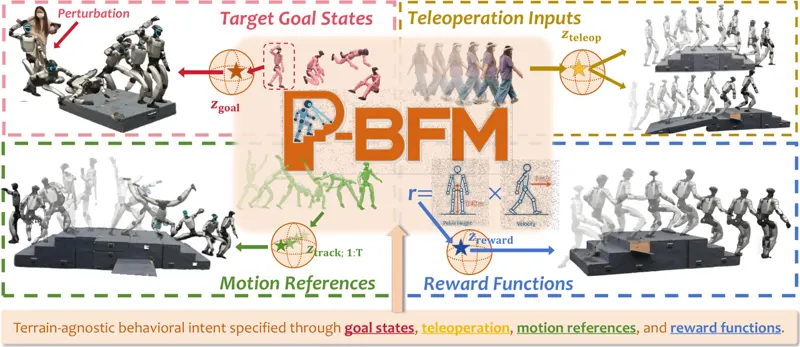
P-BFM:感知行为基础模型实现人形机器人地形自适应控制P-BFM 用无监督 RL 把动作参考、目标状态与奖励函数统一编码进地形无关的意图空间,一个冻结策略凭深度感知在不同地形实现同一意图;配合显式根部指令 ERI,零样本迁移到 Unitree G1,未见动作恢复率 61.4%。Xue Wang, Yitang Li, Yiming Zhang · 415次阅读 · 2026年10月11日人形机器人Unsupervised Reinforcement Learning2026年10月11日
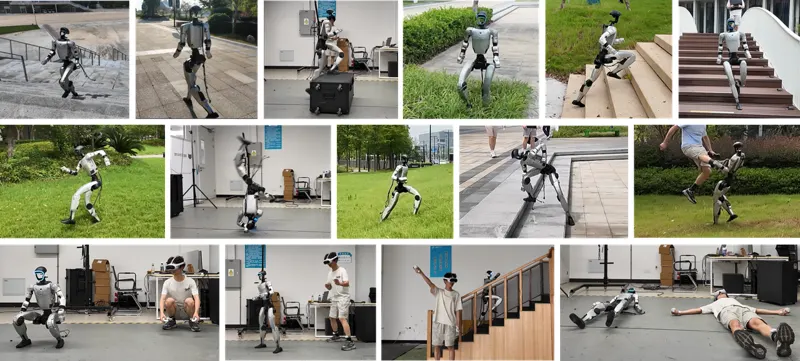
PGMT:面向人形机器人的感知式通用动作跟踪人形动作跟踪器已能复现多样的全身动作,但一旦地形复杂起来,地形无关的参考动作常常物理不可行——参考要求右脚落在某处,而那里恰好是台阶棱或石块。PGMT 把地形适应做成跟踪策略自身的能力,而不是上游参考动作生成器的负担:第一阶段在平地上用 LAFAN1 人体动作学出通用的跟踪与跌倒恢复先验;第二阶段通过「动作条件化的地形一瞥」把高程图中与当前动作真正相关的区域稀疏注入意图融合模块,并用地形感知的跟踪松弛允许必要偏离、同时保住参考动作的意图。整套流程不需要任何「动作—地形」配对数据,任务完成率从 40.02% 提升到 87.81%(最难的 L9 档从 35.31% 提升到 83.33%)。在 29 自由度 Unitree G1 上零样本部署,可跨越 37 cm 高障碍箱、在楼梯上慢跑与冲刺、完成侧手翻并自主起身,同时支持遥操作与动态动作跟踪。Hongyi Li, Li Peizhuo, Yucheng Tao · 654次阅读 · 2026年9月8日人形机器人运动追踪2026年9月8日
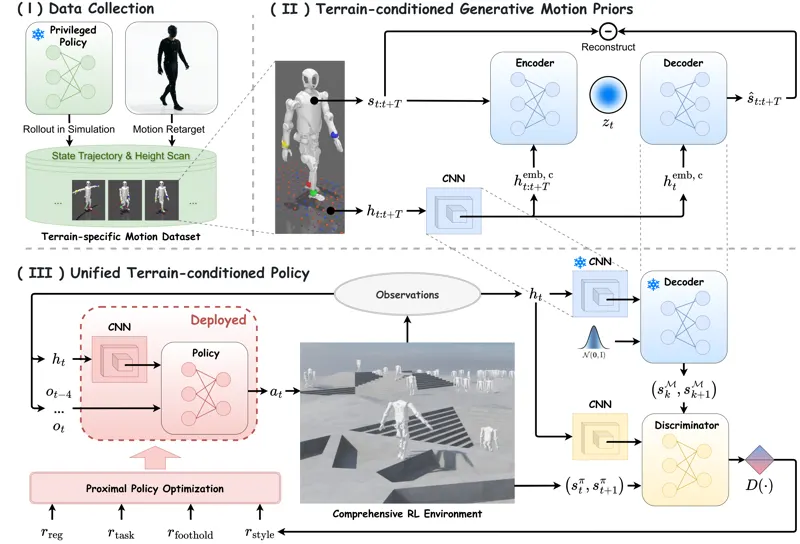
T-GMP:面向多样自然人形运动的地形条件生成式运动先验人形机器人同时实现拟人自然性与地形鲁棒通行仍是核心挑战。现有RL方法依赖固定运动先验,环境适应性有限。本文提出地形条件生成式运动先验(T-GMP),用CVAE从少量专家状态-地形示教中学习地形条件的潜在运动流形,使风格平滑过渡、策略统一适配地形变化;结合Foothold Penalty与对抗学习判别器,按局部地形动态调制自然性约束。实验表明该方法在通行成功率与运动平滑度上优于基线,同时保持仿生自然且物理协调的运动。Junhong Guo, Hao Hu, Chen Chen · 541次阅读 · 2026年6月5日CVAE强化学习2026年6月5日
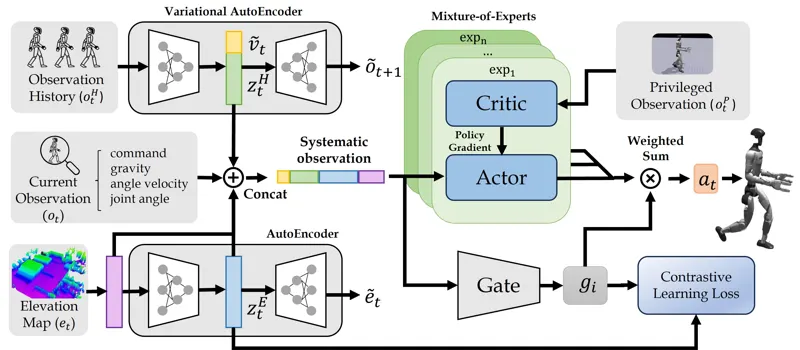
CMoE:面向人形机器人运动控制与地形适应的对比混合专家CMoE 利用对比学习优化 MoE 专家激活,提升人形机器人地形导航能力。在 Unitree G1 上验证,可跨越 20cm 台阶和 80cm 间隙。Shihao Ma, Hongjin Chen, Zijun Xu · 639次阅读 · 2026年3月3日宇树 G1MoE2026年3月3日