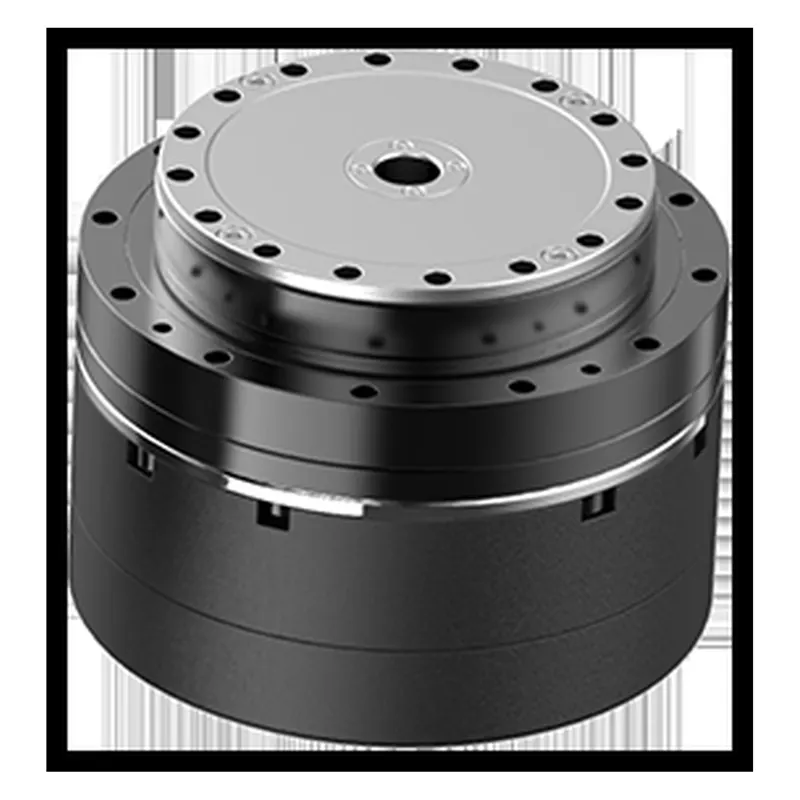
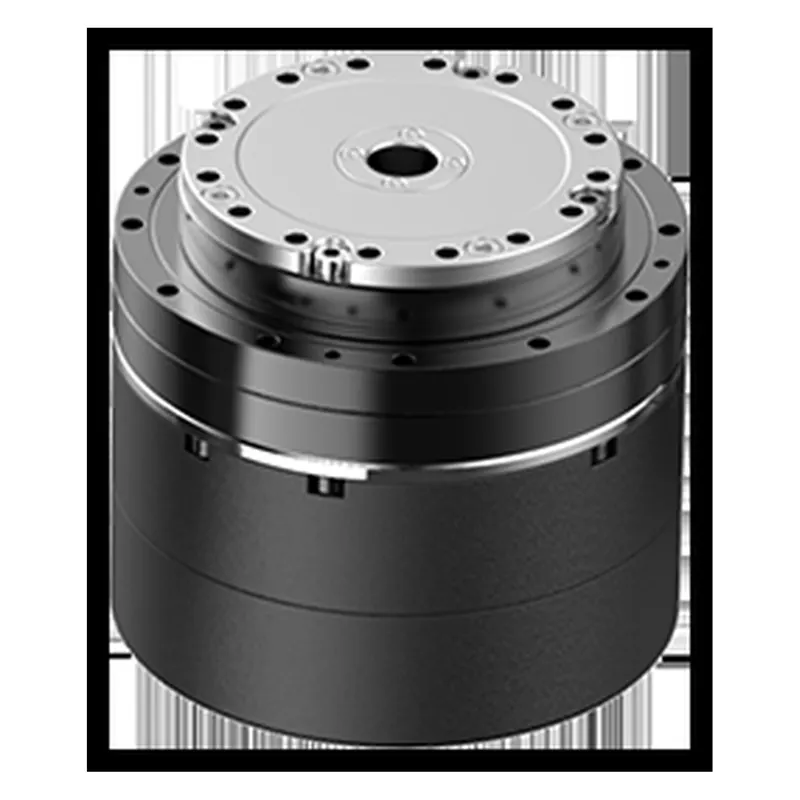
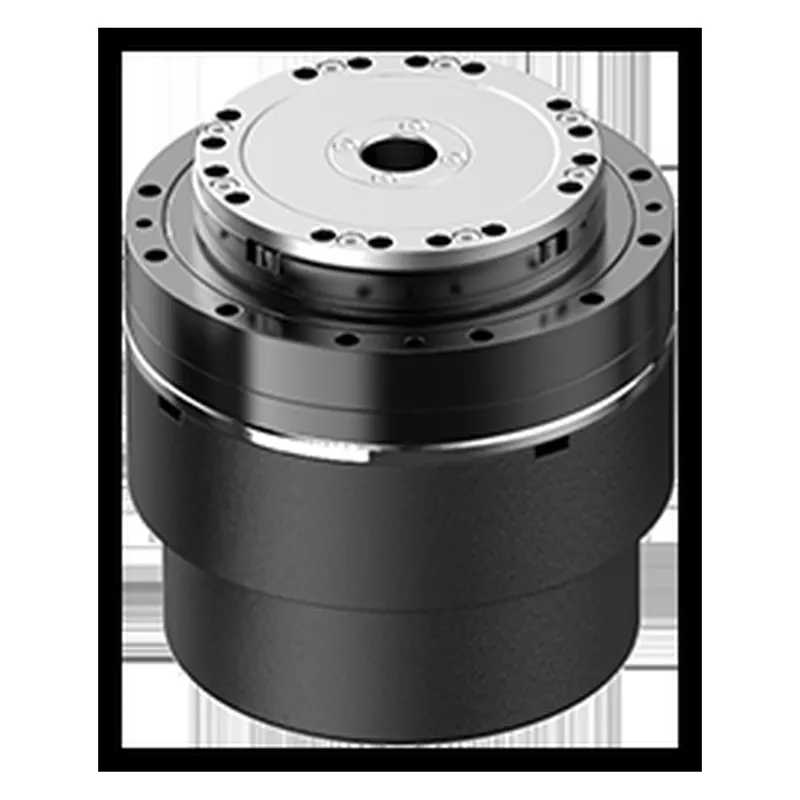
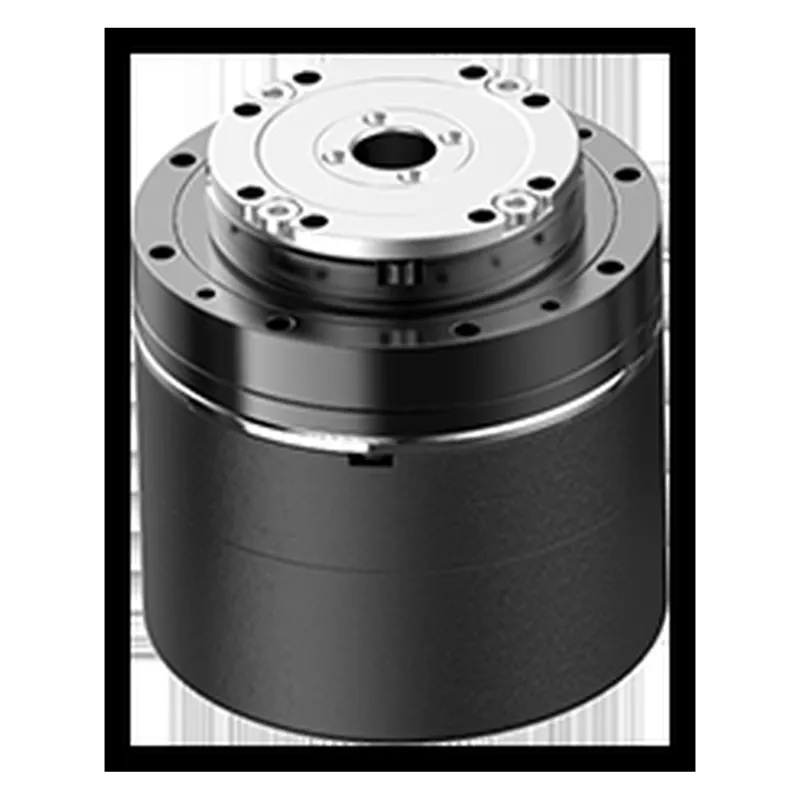
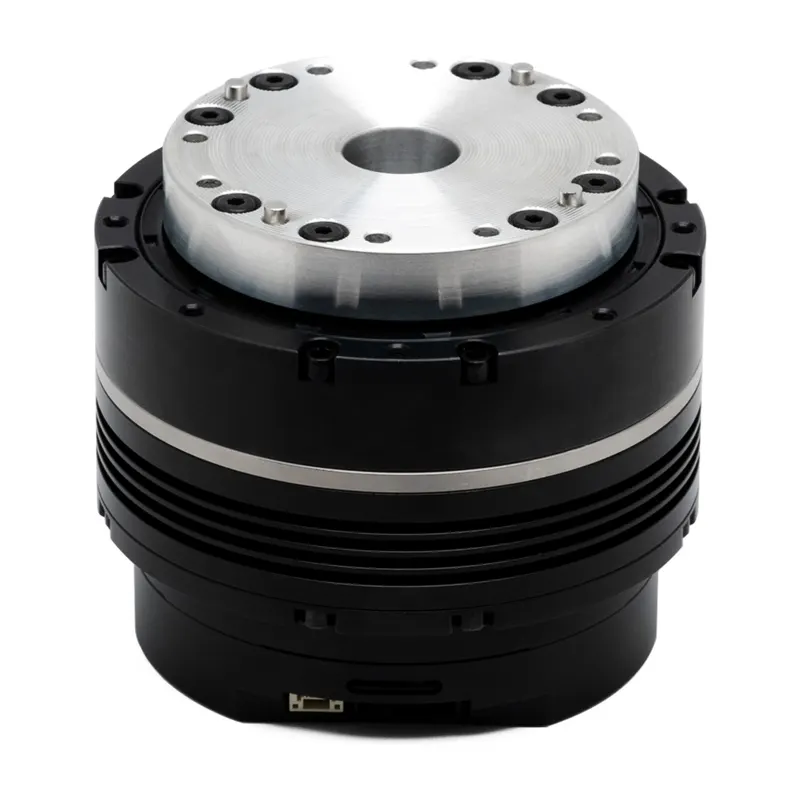
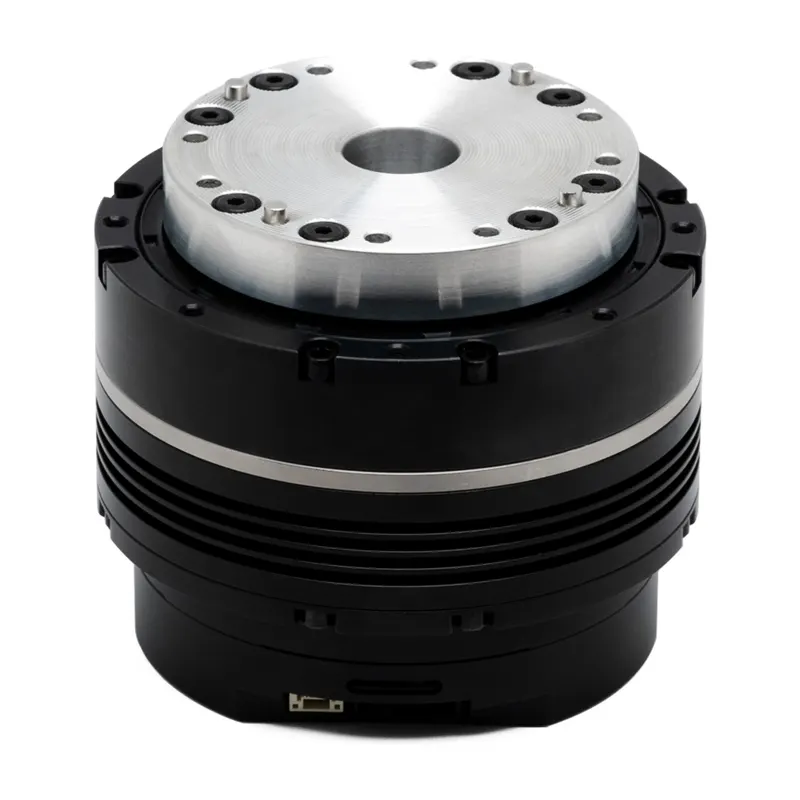
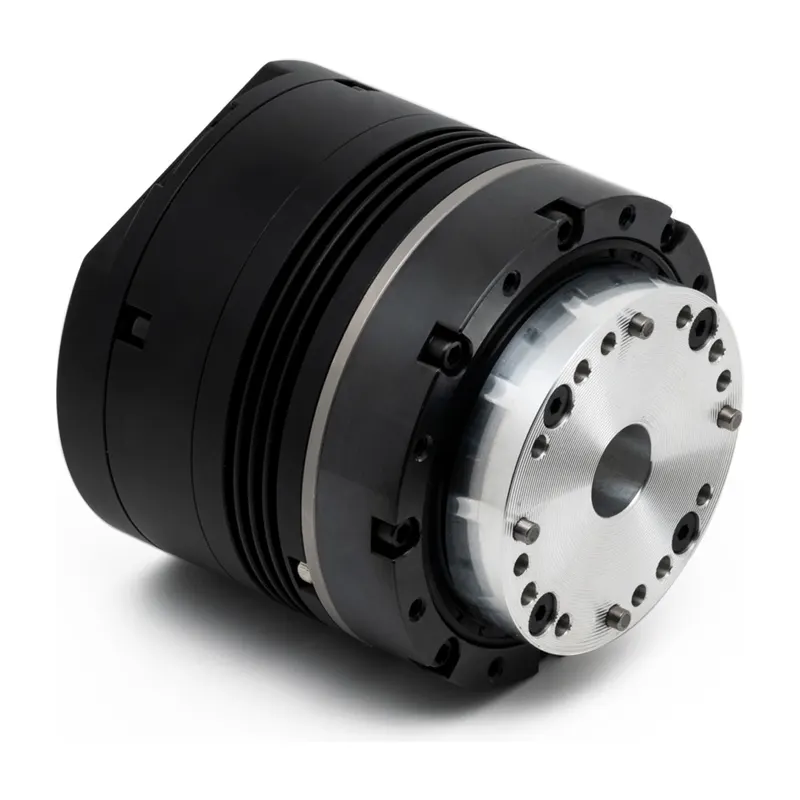
HCFA Hu-MRS series harmonic rotary joint actuator, flagship MRS220N: 120 N·m rated / 220 N·m peak torque, 30/40 rpm rated/peak speed, 587 W power. Integrated frameless torque motor + harmonic reducer + driver + dual absolute 17-bit encoders, Φ10.8mm hollow shaft, Φ110×72.1mm envelope, ~2kg, peak torque density 110 N·m/kg, 48VDC, 10 arcsec backlash, 101:1 ratio, CAN-FD/EtherCAT. For the heaviest humanoid hip and knee joints.
HCFA Hu-MRS series harmonic rotary joint actuator MRS120N: 60 N·m rated / 120 N·m peak torque, 30/40 rpm rated/peak speed, 301 W power. Integrated frameless torque motor + harmonic reducer + driver + dual absolute 17-bit encoders, Φ10.8mm hollow shaft, Φ90×71.63mm envelope, 1.41kg, 48VDC, 20 arcsec backlash, 101:1 ratio, CAN-FD/EtherCAT. For high-torque hip and shoulder joints of humanoid robots.
HCFA Hu-MRS series harmonic rotary joint actuator MRS070N: 40 N·m rated / 70 N·m peak torque, 30/40 rpm rated/peak speed, 268 W power. Integrated frameless torque motor + harmonic reducer + driver + dual absolute 17-bit encoders, Φ10.8mm hollow shaft, Φ80×73mm envelope, 0.907kg, 48VDC, 10 arcsec backlash, 101:1 ratio, CAN-FD/EtherCAT. For high-torque hip and knee joints of humanoid robots.
HCFA Hu-MRS series harmonic rotary joint actuator MRS040N: 15 N·m rated / 40 N·m peak torque, 30/40 rpm rated/peak speed, 70 W power. Integrated frameless torque motor + harmonic reducer + driver + dual absolute 17-bit encoders, Φ10.8mm hollow shaft, Φ70×64.3mm envelope, 0.7kg, 48VDC, 10 arcsec backlash, 101:1 ratio, CAN-FD/EtherCAT. For wrist, ankle and knee joints of humanoid robots.
Zhejiang HCFA (A-share 688320) Hu-MRS harmonic rotary joint actuator, entry model MRS012N: 8 N·m rated / 12 N·m peak torque, 30/40 rpm rated/peak speed, 38 W rated power. Integrated frameless torque motor + harmonic reducer + driver + dual absolute 17-bit encoders, Φ6.5mm hollow shaft, Φ52×52.1mm envelope, only 0.275kg, 48VDC, 20 arcsec backlash, 101:1 ratio, CAN-FD/EtherCAT. Suited for small humanoid joints (wrist, ankle).
DaMiao DM-JH17-101-2EC harmonic joint module: rated torque 24 N·m, peak 54 N·m, rated speed 20 rpm, 101:1. Dual 17-bit absolute encoders, ±0.03° accuracy, CAN @5Mbps. Ø80×70mm, 15mm hollow, ~985g. High-torque variant for humanoid knee/hip joints.
DaMiao DM-JH17-51-2EC harmonic joint module: rated torque 16 N·m, peak 24 N·m, rated speed 40 rpm, 51:1. Dual 17-bit absolute encoders, ±0.03° accuracy, CAN @5Mbps. 24V supply, Ø80×70mm, 15mm hollow, ~985g. For humanoid shoulder/hip medium-load joints.
DaMiao DM-JH14-101-2EC harmonic joint module: rated torque 7.8 N·m, peak 28 N·m, rated speed 20 rpm, 101:1. Dual 17-bit absolute encoders, CAN @5Mbps. Ø70×70mm, 13mm hollow, ~775g. Higher torque density variant for demanding joints.
DaMiao DM-JH14-51-2EC harmonic joint module: rated torque 5.4 N·m, peak 18 N·m, rated speed 40 rpm, 51:1. Dual 17-bit absolute encoders, CAN @5Mbps. 24V supply, Ø70×70mm, 13mm hollow, ~775g. For humanoid elbow/shoulder medium-load joints.
DaMiao DM-JH11-101-2EC harmonic joint module: rated torque 4.8 N·m, peak 10.5 N·m, rated speed 20 rpm, 101:1. Dual 17-bit absolute encoders, CAN @5Mbps. Ø52×60mm, 8.5mm hollow, ~345g. Higher torque density variant for compact joints.
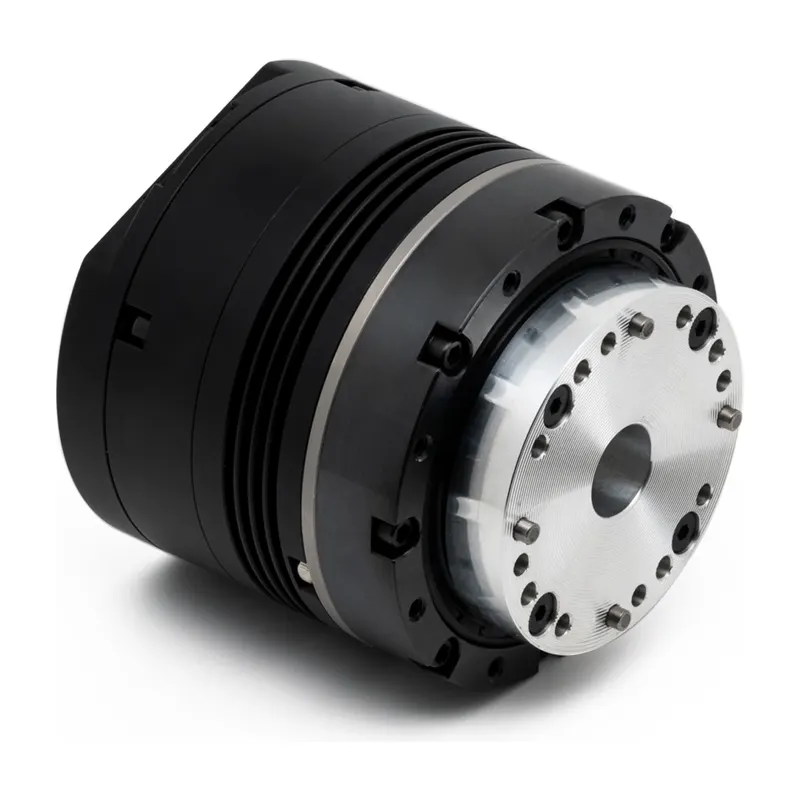
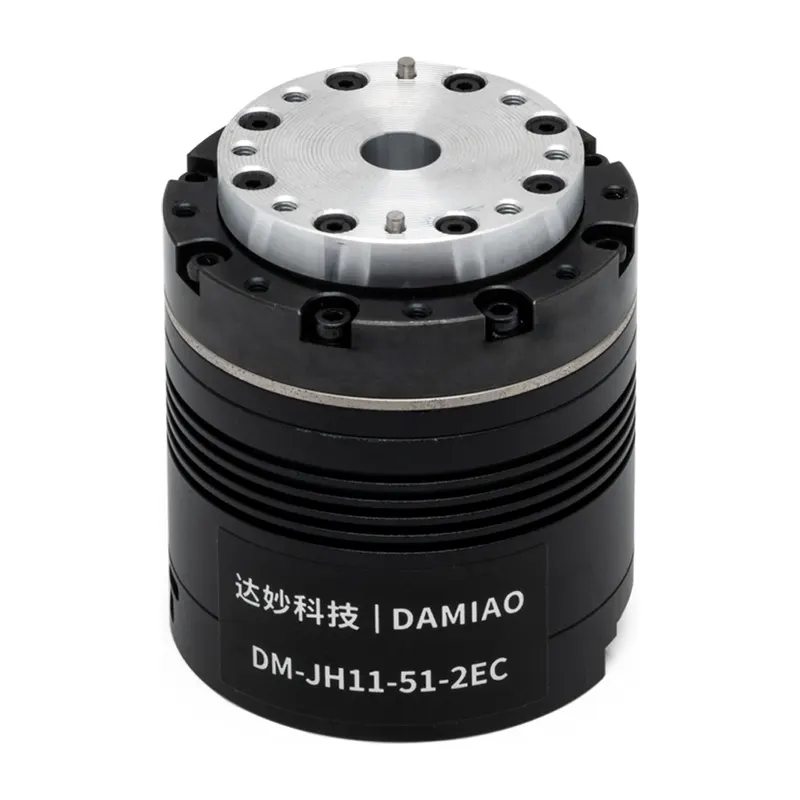
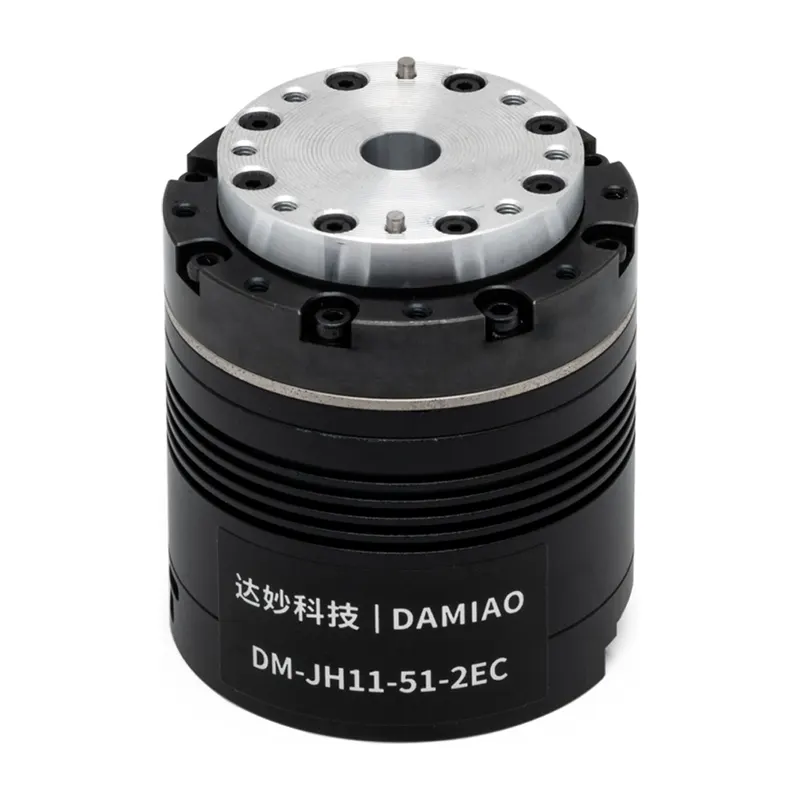
DaMiao DM-JH11-51-2EC harmonic joint module: rated torque 3.2 N·m, peak 7.8 N·m, rated speed 40 rpm, 51:1 ratio. Harmonic drive + BLDC + driver + dual 17-bit absolute encoders, CAN @5Mbps, UART. MIT/position/velocity/force-mix/CSP/CSV/CST modes. 24V supply (24-48V), Ø52×60mm, 8.5mm hollow, ~345g. Ultra-compact for humanoid wrists and dexterous hands.
DaMiao DM-J10422P-2EC ultra-high-torque planetary joint module: rated torque 100 N·m, peak 400 N·m, rated speed 70 deg/s, max 150 deg/s, ratio 1:22. CAN @5Mbps, 17-bit mag encoder, ±0.03° accuracy. 48V supply, joint height 108mm, 22mm hollow shaft, 4200g, radial 4500N / axial 3000N. For humanoid hip/knee mega-load joints.