提出NEO方法,一次NeRF建模后支持多次物体编辑,服务于连续物体操作任务的表征与编辑,降低重复建模成本。
Mikołaj Zieliński, David Hall, Dominik Belter
提出KAI运动学感知接口,通过运动学先验提升铰接物体操作的数据效率,降低机器人操作策略的样本需求。
Yaping Li, Zhaxizhuoma, Qiaojun Yu
提出GenSplatCodec,通过一步扩散实现前馈3D高斯泼溅压缩,降低存储与传输开销,服务于3DGS高效部署。
Qiang Hu, Zhenlong Wu, Lei Huang
提出PAC贝叶斯扩散策略学习框架,将PAC贝叶斯理论与扩散策略结合,为机器人操作策略学习提供理论保证与泛化能力。
Mohammad Hasan Yeganegi, Dian Yu, Andrea Del Prete
提出基于超网络的自适应多任务制导、导航与控制学习方法,在多任务间共享与特化策略,提升无人机/机器人多任务GNC的效率。
Ricard Marsal I Castan, Aman Arora, Antoine Richard
将重正化思想引入机器人学,从无穷维到有限维分析有效参数与真实行为的关系,为机器人动力学建模提供理论框架。
Youran Sun, Jiaxuan Guo, Xingyu Ren
提出绳驱机器人的移动时域估计与非线性模型预测控制方法,处理绳驱系统的柔性与时变特性,提升轨迹跟踪精度。
Lingxiao Xun, Haihong Li, Gang Zheng
提出自监督一致性增强的解耦学习方法,用于神经解码,提升脑机接口等场景下神经信号解码的鲁棒性与泛化。
Jiyu Wei, Di Hong, Zhanjie Zhang
提出通过可行动作映射桥接强化学习与最优控制的方法,在RL探索与最优控制约束间建立映射,提升机器人控制的稳定性与可解释性。
Stefan Richter, Alberto Giammarino, Guillem Torrente
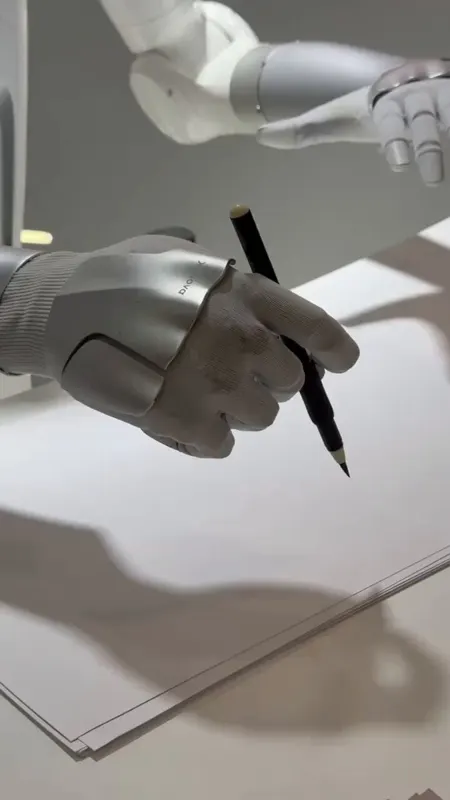
Xynova人形机器人握记号笔在纸上缓慢可控地书写绘画,从简单形状开始学习最人类化的行为
提出带动态显式头发的人头部化身方法,服务于3D人体建模与数字人,属3DGS/CV交叉。
Vanessa Sklyarova, Haonan Chen, Berna Kabadayi
提出N0-VTLA,通过潜在触觉token扩展视觉-触觉-语言-动作模型,在视触觉多模态VLA上实现大规模训练与contact-rich任务能力。
NeoteAI Team, Fudan TEAI Team
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。