针对3D高斯泼溅中的模糊陷阱问题,提出探索策略逃离该陷阱,提升3DGS新视角合成的清晰度与质量。
Chengbo Wang, Guozheng Ma, Jinhong Wu
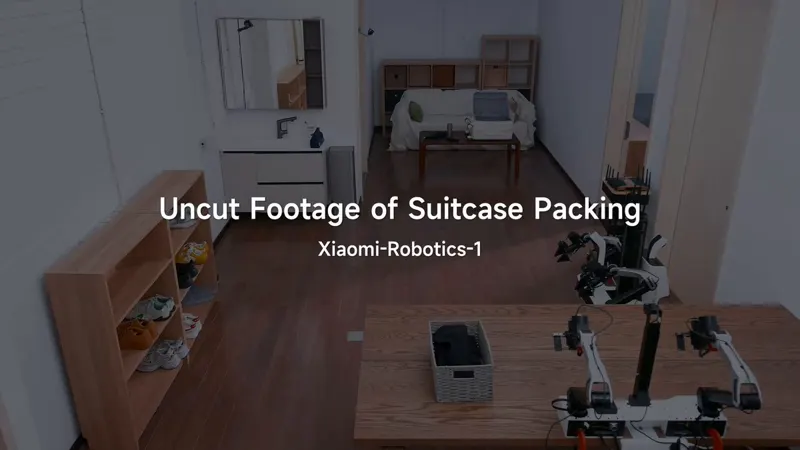
小米公布机器人缩放定律:Xiaomi-Robotics-1在10万小时真实UMI操作轨迹、1700+场景预训练,再用约1万小时跨本体机器人数据后训练,验证VLA缩放效果。
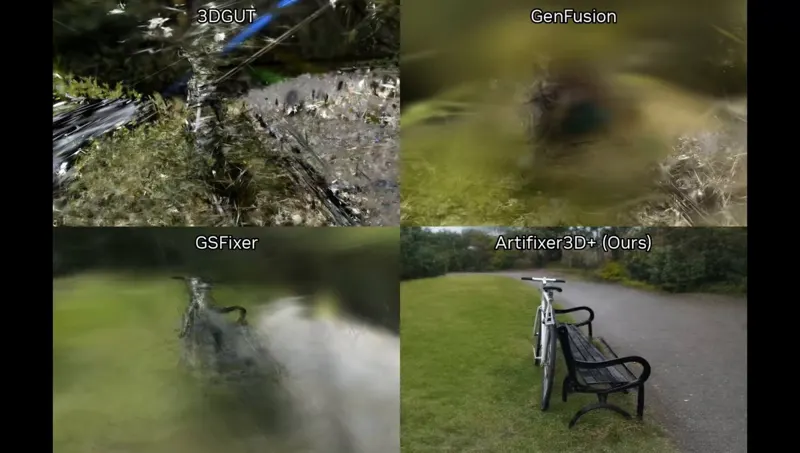
NVIDIA发布ArtiFixer研究,可修复不完整的3D高斯泼溅(Gaussian Splatting),填补缺失区域,将杂乱采集转化为更干净、更完整的3D场景。
传统RL策略在无纹理仿真环境训练,仅限深度图以控制sim-to-real gap。FlexionAI探索用RGB在仿真中训练感知策略,释放更多潜力。
工业机器人落地不只是硬件问题,更取决于机器人周边的软件生态:编程、仿真、部署、维护与跨应用规模化。这正是机器人操作系统比硬件本身更重要的原因。
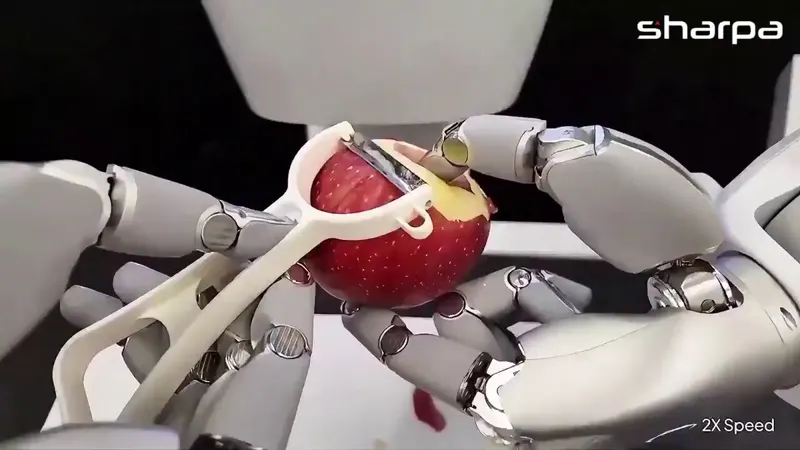
Sharpa Robotics用MoDE-VLA系统配合带触觉感知的双灵巧手机器人手,演示自主削苹果皮。削苹果看似简单,对机器人却是高难度任务。
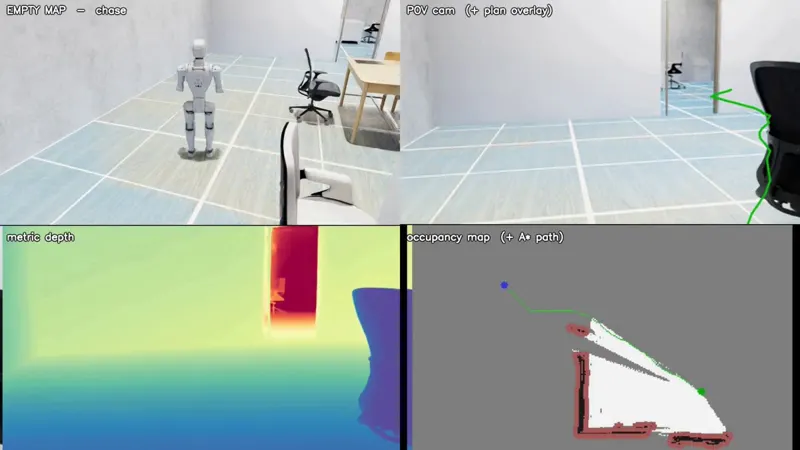
在行走策略之上叠加简单感知 + 导航栈,机器人在 GoDrift 仿真中自主遍历房间并同步构建环境地图。
上海 WAIC 2026 现场:展示在真实世界运行、体现真实应用的机器人多样性,包含端到端(end-to-end)模型驱动的演示。
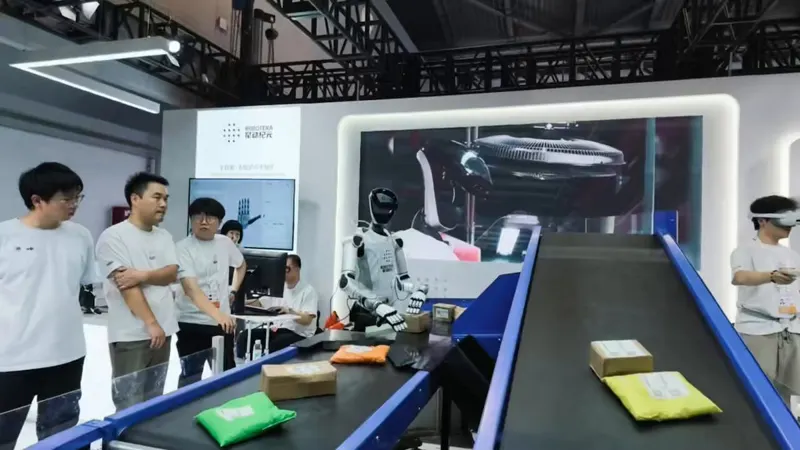
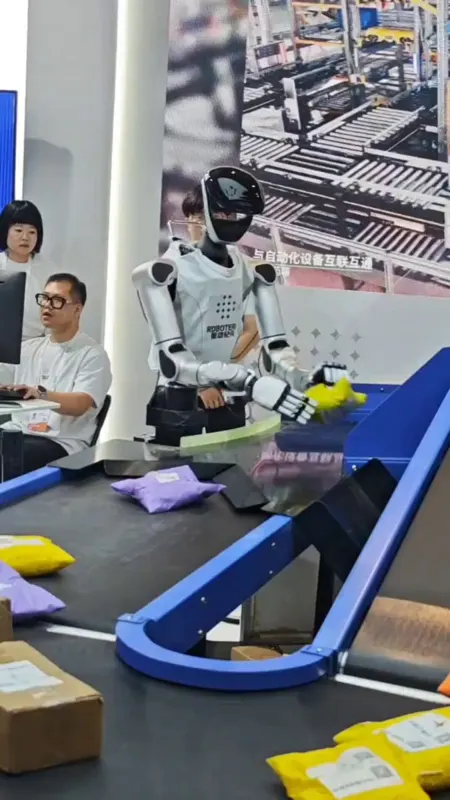
WAIC 2026 上海现场:人形机器人接管包裹分拣,3D 视觉定位 + 力觉自适应抓取,单臂负载作业。
提出视觉-触觉接触定位方法,融合视觉全局上下文和触觉局部信息,预测触摸点在物体表面的位置。
Zhiyuan Wu, Zhuo Chen, Shan Luo
提出基于仿真推断的视觉-触觉姿态估计框架,维持粒子信念融合深度观测与力/力矩数据,用于轴孔装配等接触丰富操作。
Aditya Kamireddypalli, Matias Mattamala, Joao Moura
首次在智能处理单元(IPU)上实现3D高斯渲染器,利用1472个独立tile和片上SRAM,近似传感器-处理器架构特性。
Nicholas Fry, Ignacio Alzugaray, Mark Pupilli
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。