NVIDIA Isaac 开源 Video→Data:Real→Sim→Real 机器人学习工作流
视频加载中
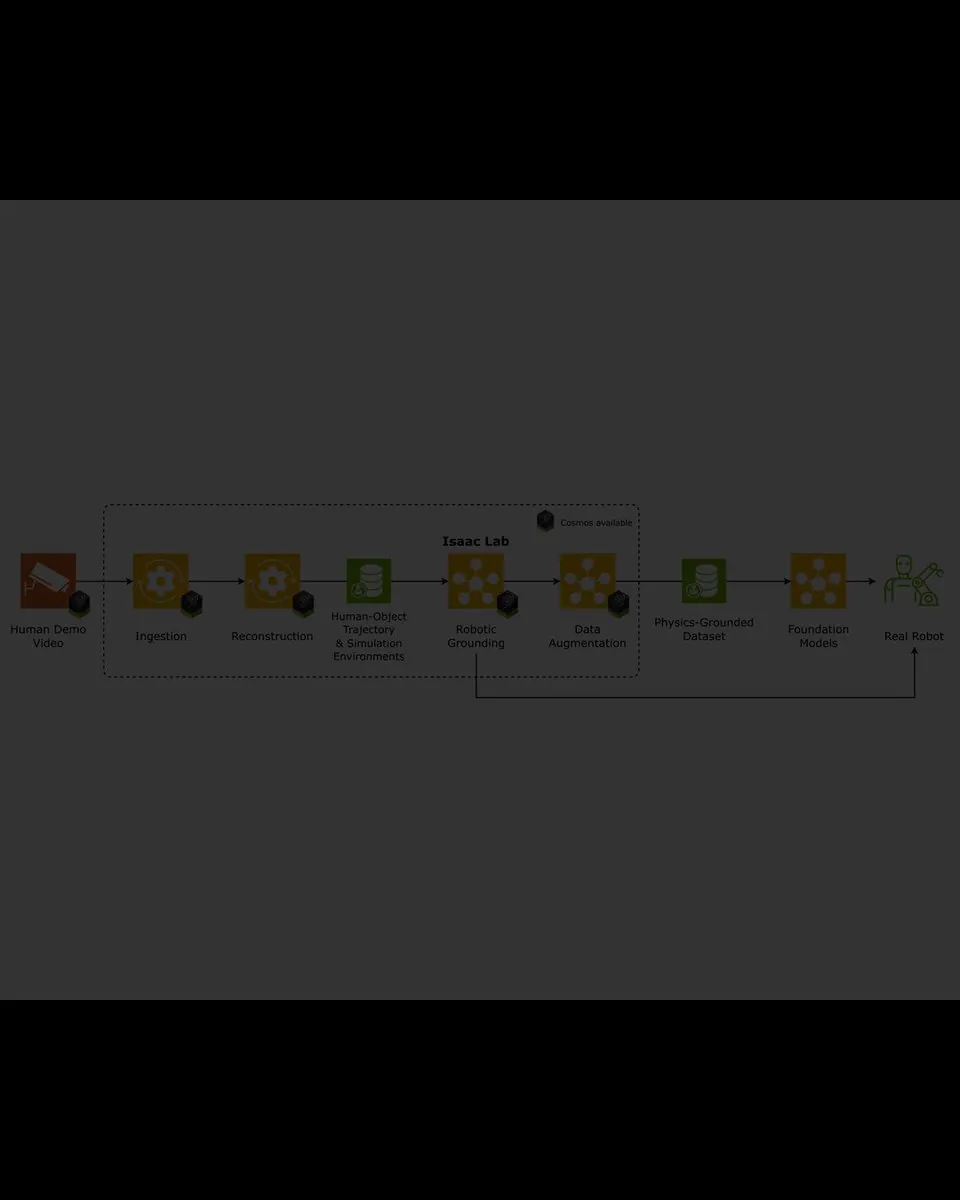
视频加载中NVIDIA Isaac 的 Video→Data 工具链正式开源,可将真实世界的人类演示转化为仿真就绪的资产和训练数据,再将学到的策略部署回实体机器人,实现 Real→Sim→Real 闭环。
Category: simulation
Author: @Dr_YanChang
Date: 2026-08-22T00:00:00
Duration: 56.0s
NVIDIA Isaac 的 Video→Data 工具链正式开源,可将真实世界的人类演示转化为仿真就绪的资产和训练数据,再将学到的策略部署回实体机器人,实现 Real→Sim→Real 闭环。
 1:04
 0:43
 1:00
 3:50
 0:28
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。