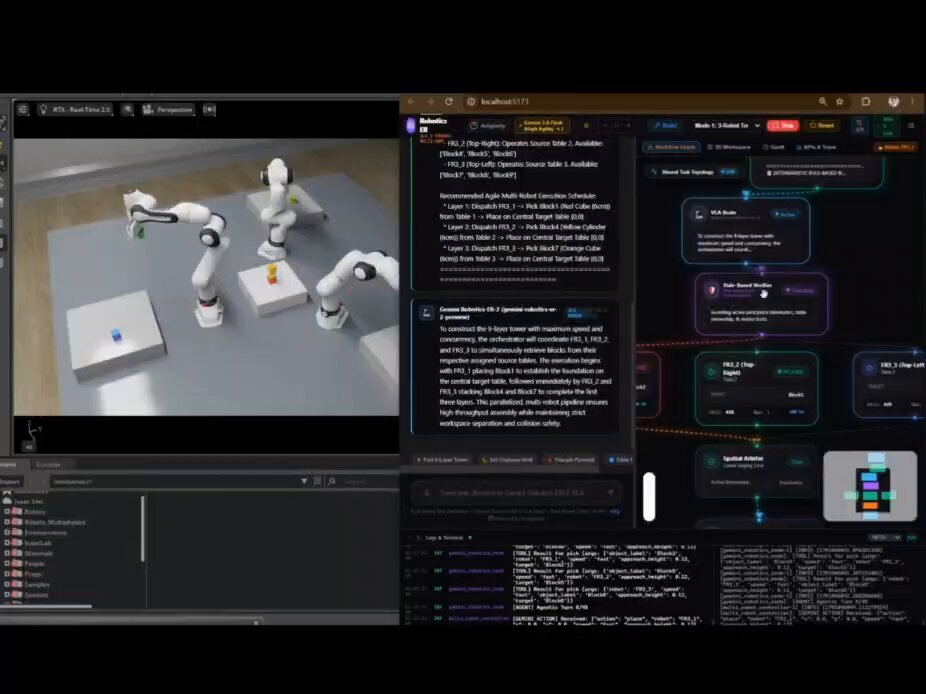
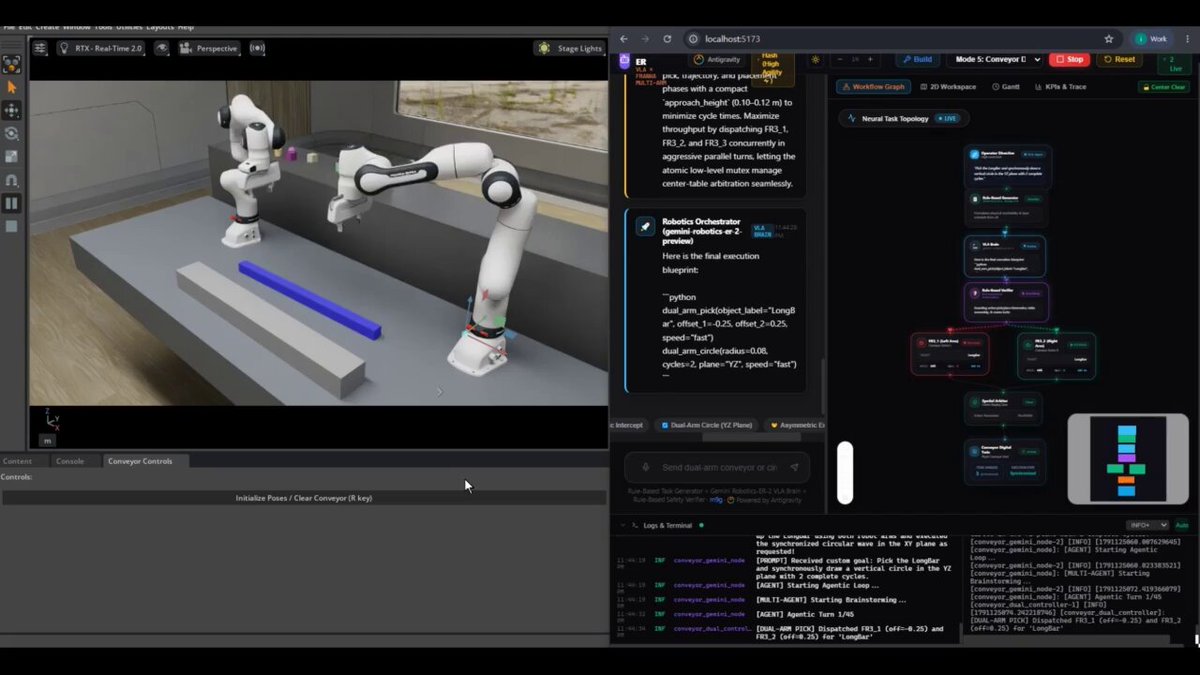
Gemini Robotics-ER 2 双 FR3 自主写任务:共享圆抓取(Isaac Sim + ROS 2)
视频加载中
视频加载中Max Chang(@Official_m9g)演示 Gemini Robotics-ER 2 为两台 Franka FR3 撰写任务:模型自行设定抓取偏移与共享圆(先 YZ 后 XY),由运行时执行该计划;作者诚实标注现状——Place 仍不准、运动物体尚不可抓。技术栈 Isaac Sim + ROS 2,配套开源 github.com/mincasurong/IsaacSim_GeminiRobotics。
Category: manipulation
Author: @Official_m9g
Date: 2026-10-04T00:00:00
Duration: 11.041s