SGS:成功引导采样的大规模机器人RL
视频加载中
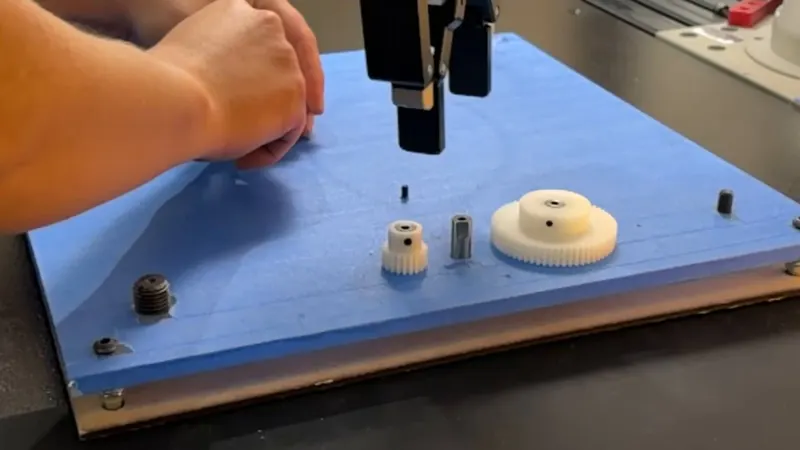
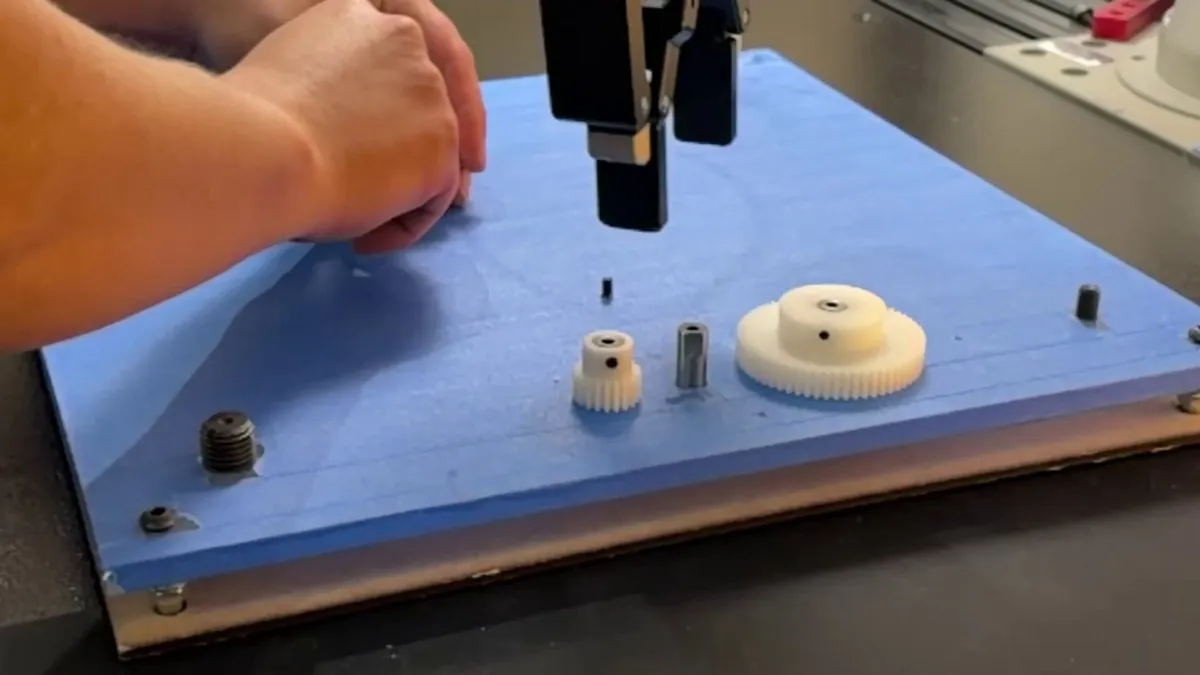
视频加载中SGS 按策略能力边界自适应采样训练配置,不在已掌握或还做不到的任务上浪费样本;配合最多百万级并行仿真学会多地形四足行走与接触式装配,再蒸馏成 RGB 策略零样本迁移真机。
Success-Guided SamplingSGS-RL强化学习接触丰富操作仿真到现实Massively Parallel SimulationQuadruped Locomotion大规模强化学习接触式装配仿真到真机
Category: manipulation
Author: @ctorobotics
Date: 2026-10-11T00:00:00
Duration: 7.221s
Reference: https://arxiv.org/abs/2610.12465