四旋翼 MPC 的「时间级联」:近处高保真控制 + 远处点质量规划合进一个优化,闭环成本降 75%
视频加载中
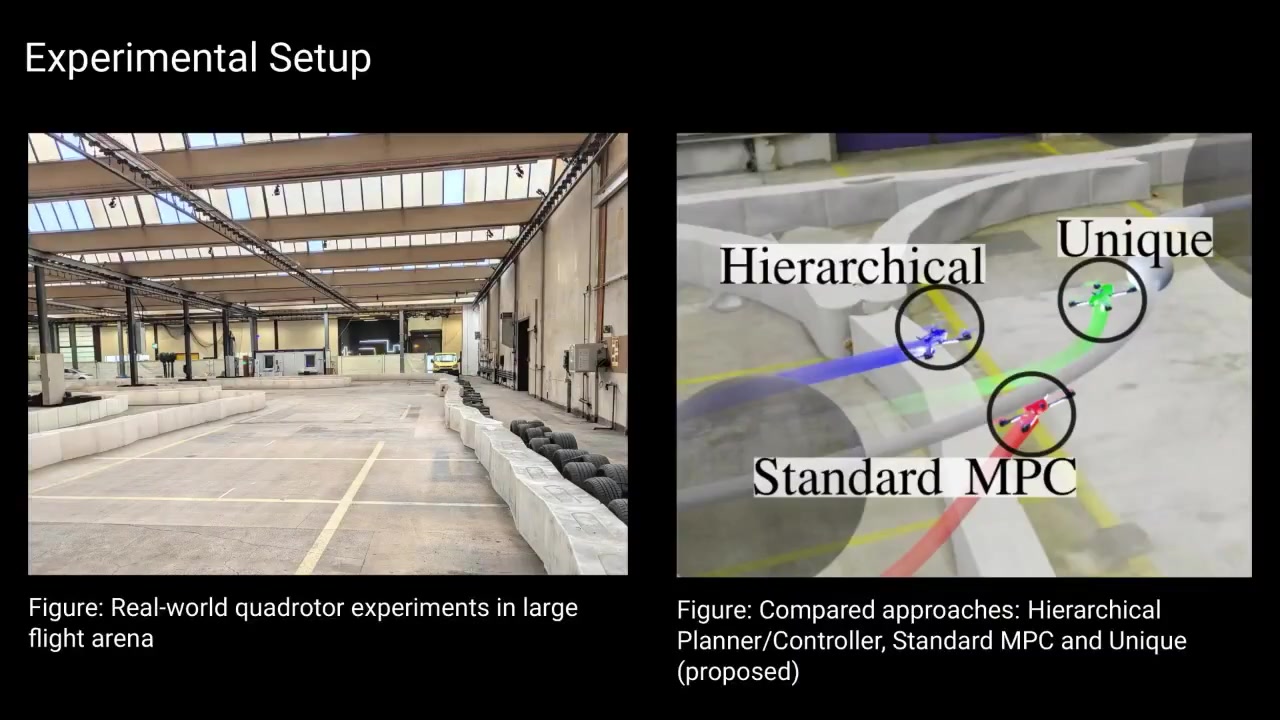
视频加载中苏黎世大学团队(Rudolf Reiter、Chao Qin、Leonard Bauersfeld 等,IEEE T-RO 论文,arXiv:2512.12427)提出四旋翼 MPC 的时间级联:不再把规划与控制分离(简化模型规划长时程轨迹 + 高保真控制器跟踪),而是放进同一个 MPC 优化——近未来用高保真四旋翼模型精确控制,远时程用计算廉价的点质量模型规划;两个时域不简单堆叠,而是通过过渡与可行性约束耦合,保证简化模型的规划与真实四旋翼可执行性一致;并行低保真规划器与渐进障碍平滑在杂乱环境中逃出局部极小且不拖慢实时环路。结果:迭代时间低于 5ms 的长时程规划,仿真与真机飞行中在可比算力预算下闭环成本比标准 MPC 与传统分层 planner-controller 低 75%。旁白讲解视频 youtu.be/CefIqpld9N8。
Category: vehicle
Author: @davsca1
Date: 2026-09-30T00:00:00
Duration: 101.066s
Reference: https://arxiv.org/pdf/2512.12427