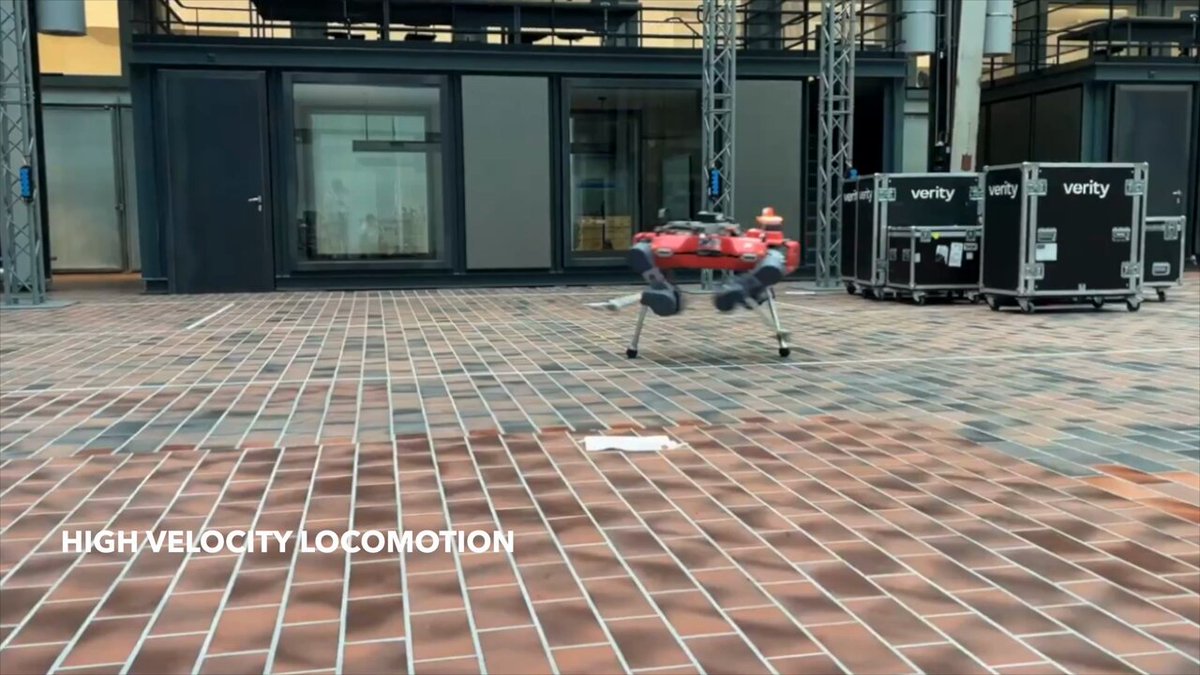
ETH RSL:用自动课程强化学习让 ANYmal 在崎岖地形高速奔跑(2.5 m/s)
视频加载中
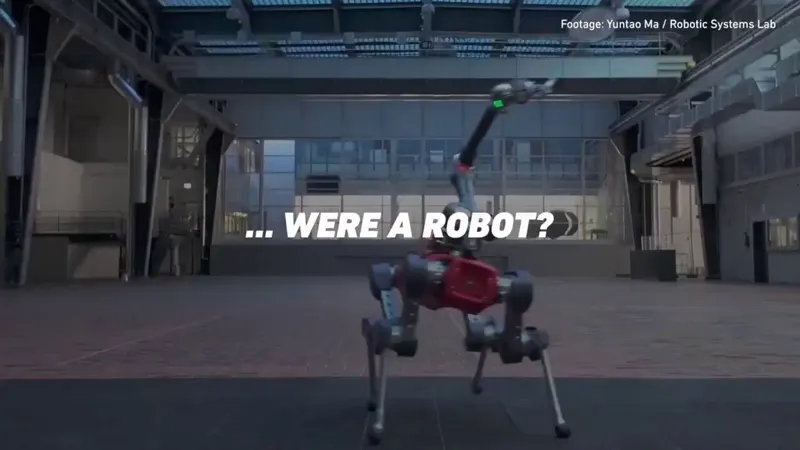
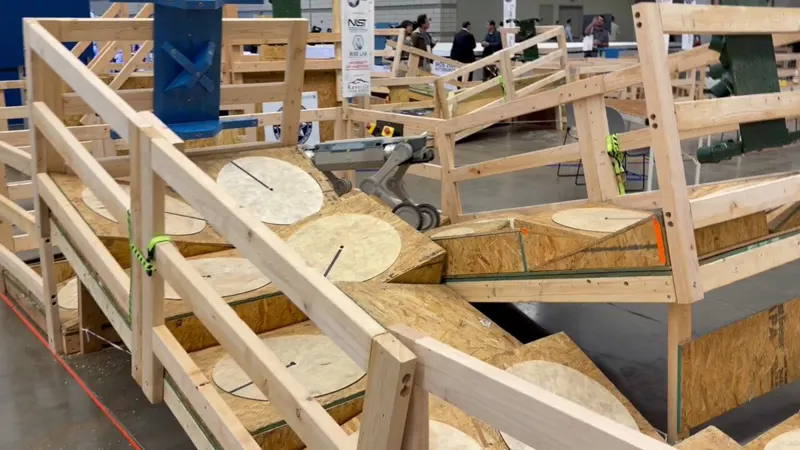
视频加载中苏黎世联邦理工 Robotic Systems Lab(Marco Hutter 组,RA L 2026)提出 LP-ACRL:基于学习进度的自动课程强化学习框架。它在线估计智能体的学习进度并自适应调整任务采样分布,无需预先知道任务空间的难度结构——这解决了复杂广阔任务空间中「难度排序无从定义」的老问题。训练出的策略让 ANYmal D 四足机器人在楼梯、斜坡、碎石和低摩擦平地等多样地形上稳定维持 2.5 m/s 线速度与 3.0 rad/s 角速度——而以往方法要么只能在平地高速、要么只能在复杂地形低速。论文强调 LP-ACRL 的可扩展性与真实部署可用性,为复杂任务空间的课程生成提供了强基线。
Category: quadruped
Author: @leggedrobotics
Date: 2026-09-29T00:00:00
Duration: 83.666s
Reference: https://sites.google.com/view/lp-acrl