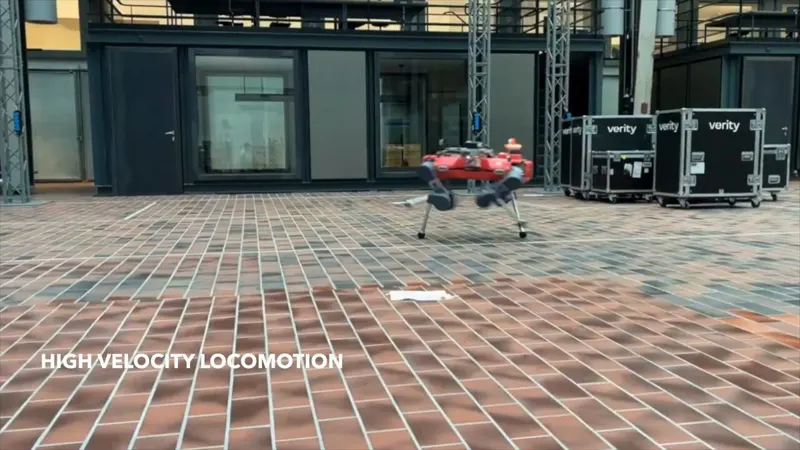
1:24ETH RSL:用自动课程强化学习让 ANYmal 在崎岖地形高速奔跑(2.5 m/s)@leggedrobotics · 557次播放 · 2026-09-29ETH ZurichRSLANYmal
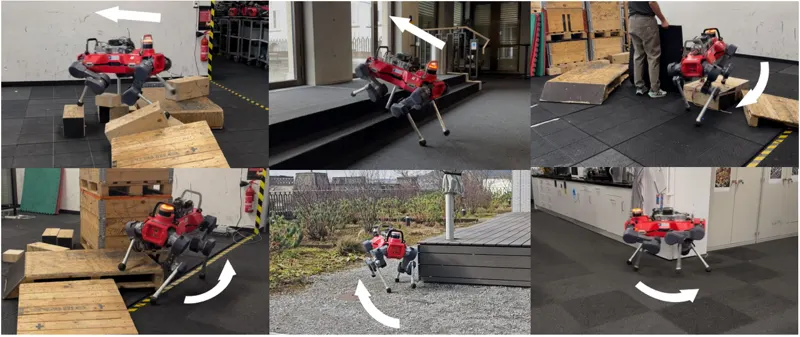
运动先验重塑:让平地四足技能适应复杂地形论文提出分层强化学习框架:低层策略先在平地模仿犬类动作并形成运动先验,高层目标条件策略输出潜在步态指令与受约束关节残差,使 ANYmal-D 在楼梯、坡面、随机箱体和高障碍中保持自然动物风格步态,并完成感知运动、局部避障与目标导航。Zewei Zhang, Chenhao Li, Takahiro Miki · 491次阅读 · 2025年5月21日ANYmal四足机器人运动先验2025年5月21日
 1:24