Q2:先让 RL 在仿真里收敛,再画 CAD 的四足机器人重构
视频加载中
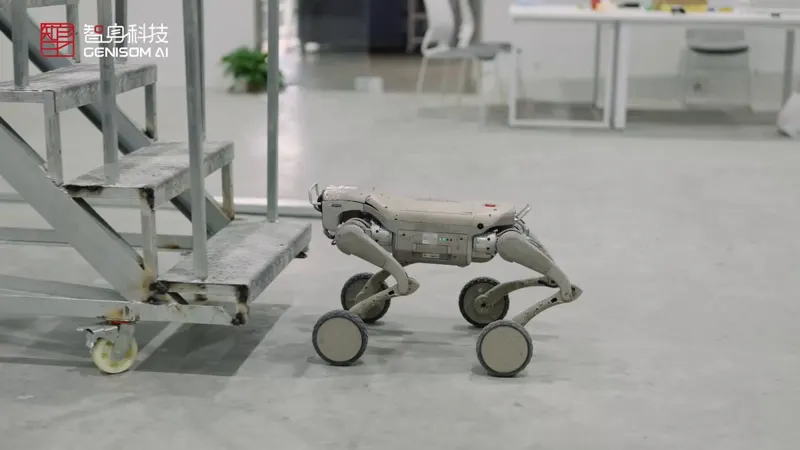
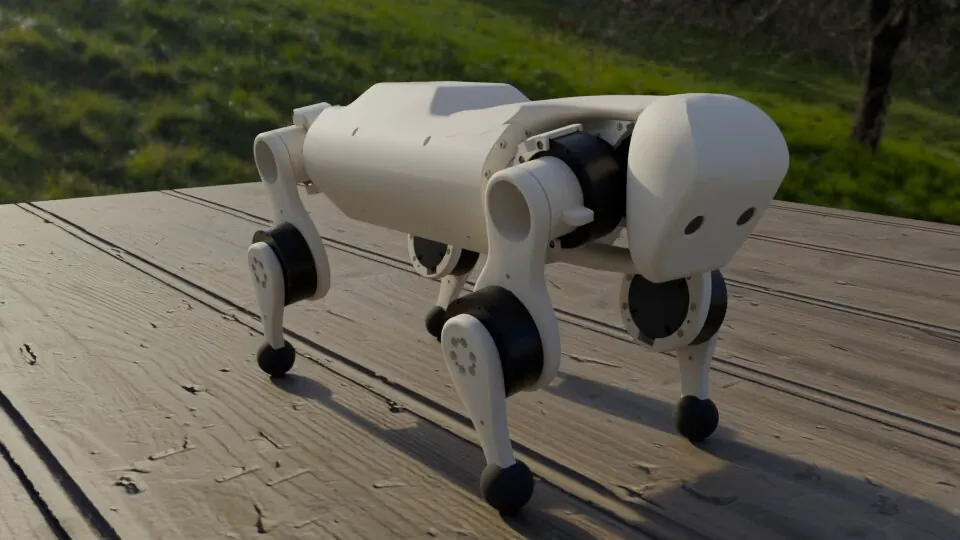
视频加载中发推人公布其 Q1 四足机器人的重构版本 Q2,称这是一次大幅简化和 AI-first 设计:先确认设计在仿真中能让 RL 快速收敛,之后才进入 CAD。八条要点:四条完全相同的腿,没有左右件;膝盖直驱,没有连杆或皮带;电机输出之后不再有减速齿轮;膝盖可 360 度旋转,没有预设的膝关节姿态;站立负载低,几乎不需要膝关节扭矩;连杆更短,腿部惯量和关节扭矩更低;电池放在几何中心,重心更好;一份 spec 文件同时驱动仿真模型和 CAD,把参数化 CAD 推到极端,CAD 软件只用来评审设计而不是构建设计。作者称重量、成本、制造时间和装配工作量都会显著下降,电池方案、PCB 和算力保持不变。
Category: quadruped
Author: @observie
Date: 2026-09-29T00:00:00
Duration: 8.733s