LiDAR SLAM 多段地图无初值拼接
视频加载中
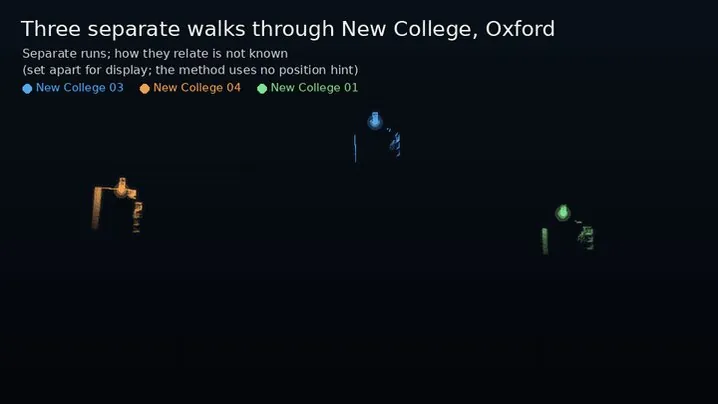
视频加载中开源 lidar_slam_ros2 新增多会话拼接,无需 GPS 或初始位姿,即可把多次独立行走采集的数据合成一张地图。
Category: perception
Author: @rsasaki0109
Date: 2026-10-31T00:00:00
开源 lidar_slam_ros2 新增多会话拼接,无需 GPS 或初始位姿,即可把多次独立行走采集的数据合成一张地图。
 0:49
 0:20
 0:26
 0:33
 0:47
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。