BSC-Nav:从反应式到认知式,为具身智能体装上类脑的三维空间记忆
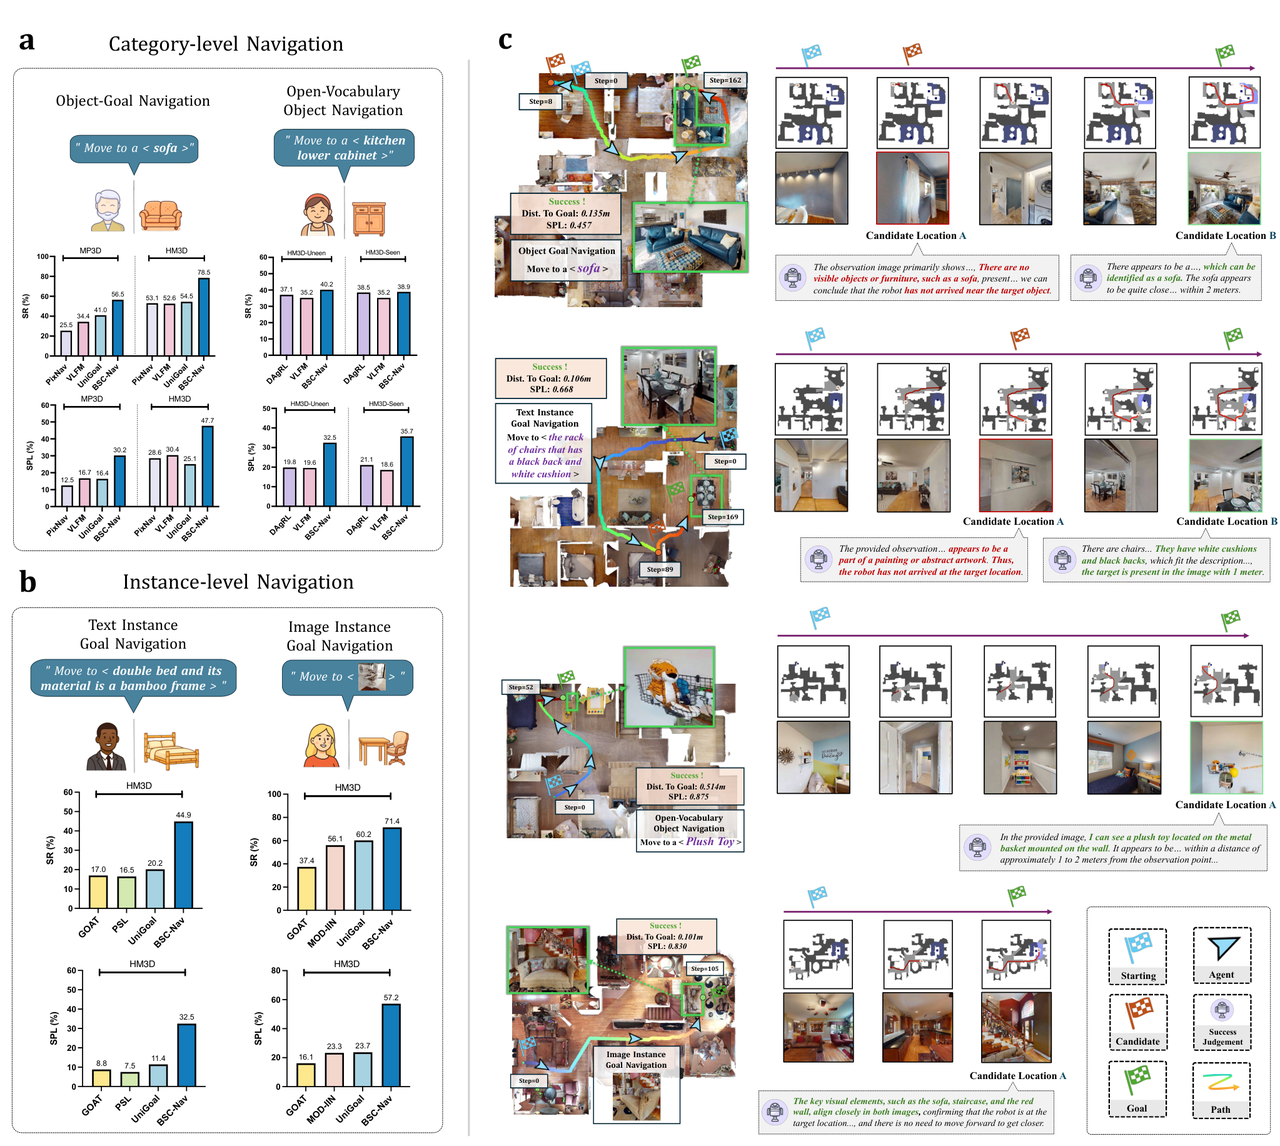
清华大学(计算机系、心理与认知科学系)与北京航空航天大学提出 BSC-Nav(Brain-inspired Spatial Cognition for Navigation)。论文指出,现有具身智能体无论走端到端强化学习还是「MLLM + 模块化流水线」,本质上都是反应式、无状态的——处理完观测就丢弃,缺乏持久的空间内部模型,导致知识碎片化、规划短视、泛化差。作者从神经科学借来答案:生物把空间知识巩固为地标、路线知识、概览知识三种互相连接的形式。BSC-Nav 用三个模块在计算上实例化了这套结构——地标记忆以四元组(世界坐标、开放词汇类别、检测置信度、GPT-4o 生成的上下文描述)编码显著线索与位置的持久关联,并用「空间重叠集 + 置信度加权融合」去重;认知地图用 DINO-v2 提取 patch 特征,经逆透视投影与级联坐标变换投射到体素网格,并采用受自由能原理启发的 surprise 驱动更新——按新特征与邻域内既有特征的平均距离决定是否写入,缓冲区满则替换 surprise 最低者,从而既保留跨视点多样性又控制存储;工作记忆按指令复杂度分层检索,简单目标用纯文本 GPT-4 推理地标记忆(甚至能由共现地标推断未记录目标的位置),复杂目标先由 GPT-4o 精炼描述、再用 Stable Diffusion 3.5 「想象」目标外观,经 DINO-v2 编码与中心距离加权池化后查询认知地图(imagine-then-localize),最后用相似度加权 DBSCAN 聚类得到候选坐标。多候选时不贪心选最高置信度,而是用 H_i = λ·p_i + (1-λ)(1-d_i/d_max) 复合打分排序探索序列。实验覆盖 MP3D/HM3D 共 62 个场景、8,195 个 episode:OGN 在 HM3D 达 78.5% SR(超 SOTA 的 UniGoal 24.0 个百分点),OVON 以零样本超越有监督的 DAgRL,IIN 达 71.4%;SPL 提升比 SR 更一致(IIN 达 57.2% vs 23.7%)。主动具身问答 A-EQA 上 LLM-Match 54.6 为最高,但仍落后人类 27.5。真机用 AgileX Ranger-mini-3.0 底盘 + Franka Research 3 机械臂 + RealSense D435i 平台,在约 200 m² 两层空间跑 75 个 episode,IIN 有 4/5 目标达 100% SR,失败时也稳定定位到语义合理区域;并展示了导航与操作原语协同的长程任务(如「做早餐」依次操作三个开放词汇物体)。论文提出「空间认知的具身图灵测试」应考察三个维度:实时构建可复用空间表征、从稀疏部分观测中抽象推理、把高层目标转译为可执行空间计划。