VIRAL:大规模视觉 Sim-to-Real 让人形机器人学会自主移动-操作
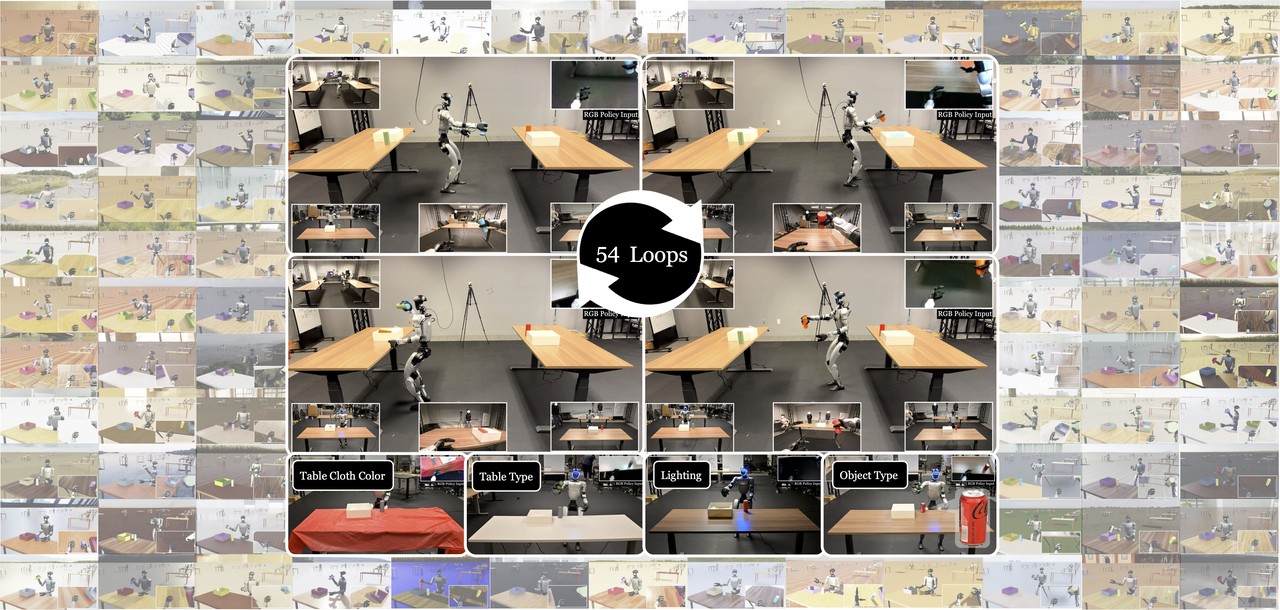
NVIDIA 与 CMU 等提出 VIRAL:用 200 条仿真遥操作示范做参考状态初始化,特权 RL 教师(16 卡)学长时程移动-操作,再用 DAgger+BC 混合在 64 卡平铺渲染仿真中蒸馏出纯 RGB 学生策略,零微调部署到 Unitree G1。真实世界 59 次连续试验成功 54 次,单周期 20.2 秒,快于拥有 1000+ 小时经验的专家遥操作员(21.4 秒)。核心发现:算力规模不是便利而是必要条件,低算力配置常训不出来。
He, Tairan, Wang, Zi, Xue, Haoru2025年11月19日
仿真到现实人形机器人移动操作2025年11月19日