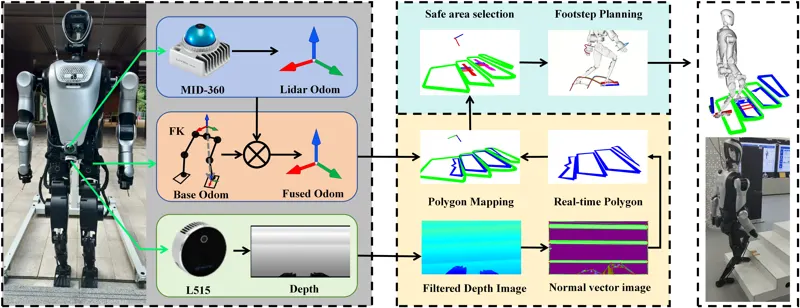
PolygMap:面向人形机器人爬楼梯的感知运动框架本文提出 PolygMap,一个基于感知的人形机器人爬楼梯运动规划框架。核心思想是构建实时多边形楼梯地图,使人形机器人在未知空间中精准踩踏可见位置。该方法解决了双足机器人在非平坦地形上行走时需要精确落脚点的关键问题。Bingquan Li, Ning Wang, Zhicheng He·2025年10月14日人形机器人爬楼感知运动2025年10月14日
 2:34