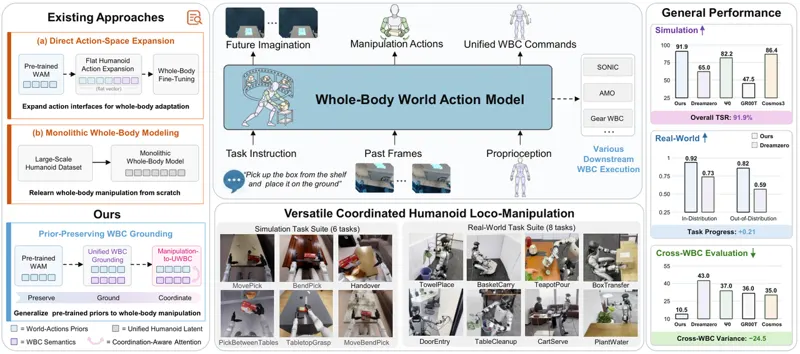
WholeBodyWAM:以全身控制器接地协调,把预训练世界-动作先验泛化到人形移动操作
WholeBodyWAM 保留 14B 预训练视频世界-动作模型的世界-动作先验,只通过统一全身控制器(UWBC)56 维命令接口接地异构 WBC 语义,再用协调感知自注意力(CASA)让操作流按任务方向与可操作度门控去驱动全身控制流,并以结构化动作因子化(SAF)把两条流分开寻址。1.5 万条 SIMPLE 演示 + LoRA(r=4)微调 5 万步后,仿真整体任务成功率 91.9%;跨 SONIC/AMO/GEAR 三个 WBC 均值 89.2%、方差 10.5 pp²(Cosmos-3 为 80.2%/35.0),真机分布内 81.3% 对最强基线 57.5%、分布外任务进度提升 0.23。
Li, Zhuo, Yao, Yiming, Tan, Jim2026年9月15日
世界动作模型人形机器人移动操作2026年9月15日