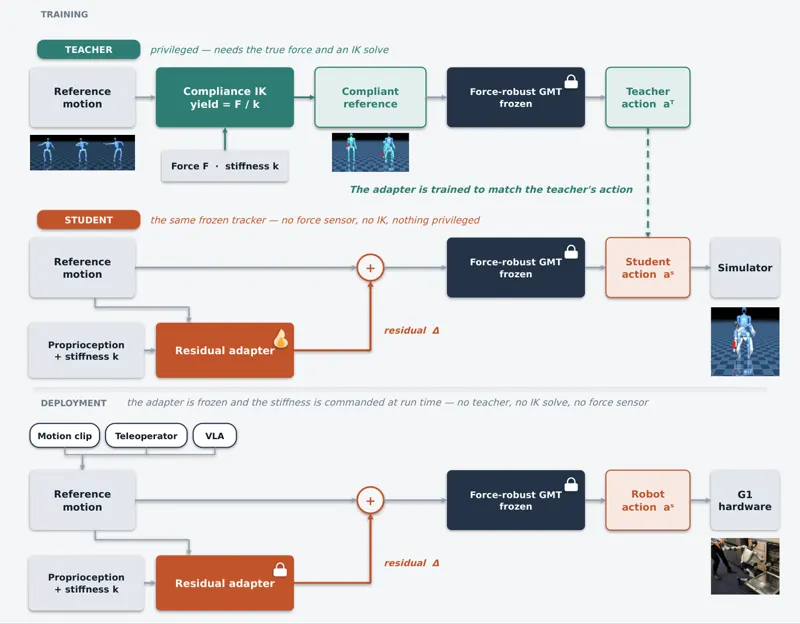
柔顺 GMT:用残差参考自适应实现通用运动追踪C-GMT 先微调力鲁棒 SONIC,再以力特权教师蒸馏本体感觉残差适配器,通过改写运动 token 实现可调刚度的全身柔顺响应,同时保留通用运动追踪能力。Venki Parsuram, Michelle Wang, Jin-Hyuk Hong · 122次阅读 · 2026年10月15日人形机器人运动追踪2026年10月15日
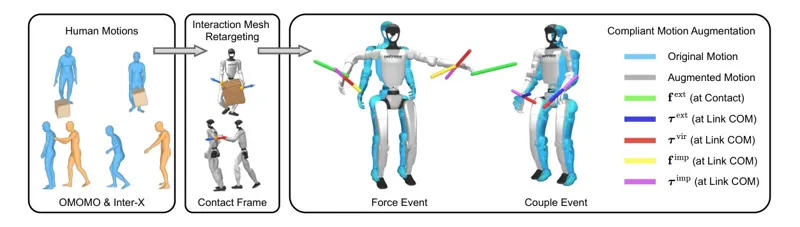
LAC:人形机器人全身线性与角度柔顺控制LAC 提出通用人形全身柔顺控制器:在人体交互数据接触帧上施加采样的力/力偶扰动合成大规模柔顺响应数据,经教师-学生强化学习训练单一策略,实现对上半身外力的线性与角度柔顺、刚度全程单调调制,并在仿真、真机与遥操作移动操作中验证。Yang Liu, Zhongkai Gu, Wei Zhu · 711次阅读 · 2026年8月26日人形机器人全身控制2026年8月26日