X-WBC:跨本体人形全身控制基础模型
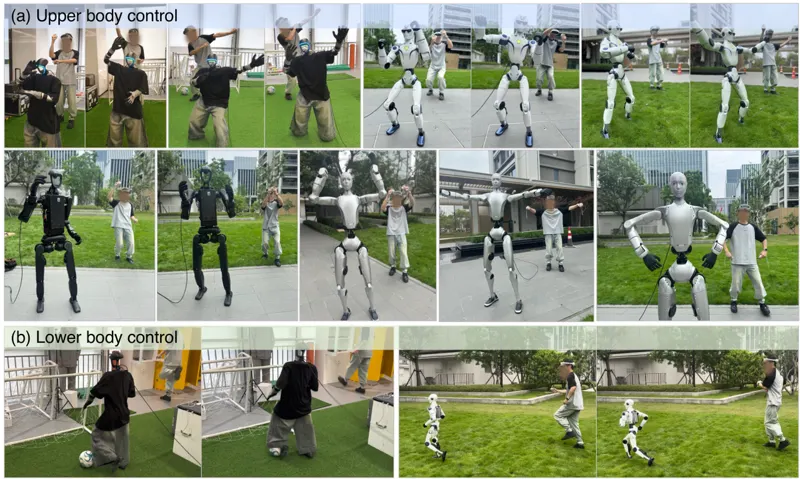
X-WBC 把人形全身控制重构为跨本体联合训练:以人为中心的命令 token 对齐全身人体动作、机器人参考动作与稀疏 VR 观测,共享因果 Transformer 学习可复用时序结构,轻量本体专属模块负责各机器人的状态与动作映射。九个仿真本体、外部动作与四台真机的实验表明联合训练提升跟踪精度,对齐表示支持跨命令源一致控制。
Juntong Zhang, Chun Gu, Li Zhang2026年9月14日
人形机器人全身控制Cross-Embodiment Learning2026年9月14日