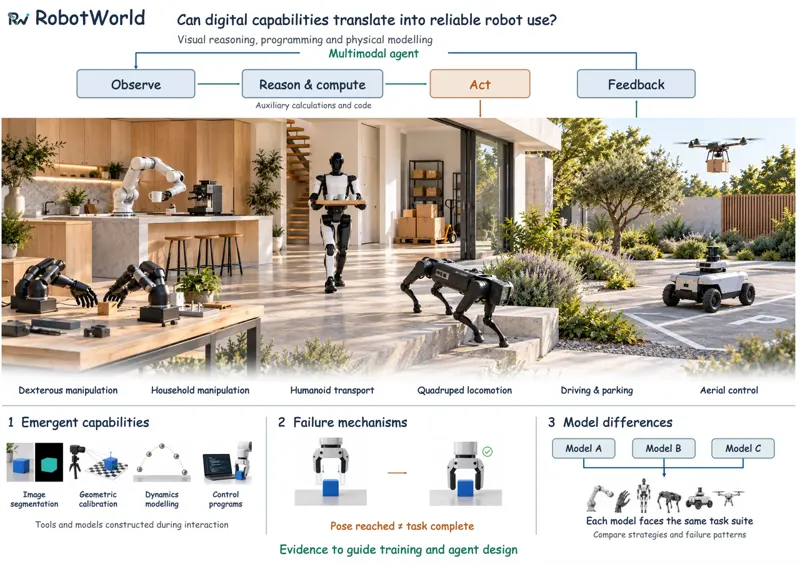
RobotWorld:跨形态机器人使用基准本文提出跨形态机器人使用基准 RobotWorld,汇聚 84 项任务,以可执行状态检查评估多模态智能体能否把感知与计算转化为真实机器人执行。Zhiqin Yang, Chenxin Li, Xiaomeng Hu · 49次阅读 · 2026年10月7日Robot Benchmark具身智能2026年10月7日
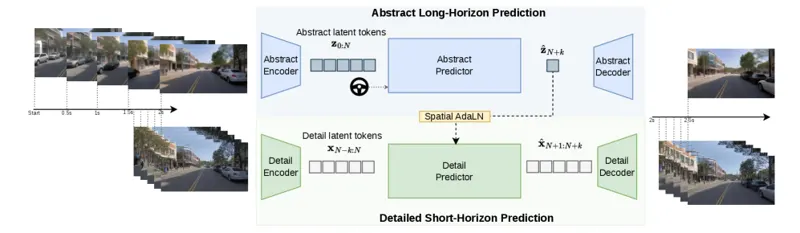
Orbis 2:驾驶分层世界模型提出分层驾驶世界模型,在高层次预测粗略场景结构,低层次生成细节,同时实现空间推理和语义理解。Sudhanshu Mittal, Arian Mousakhan, Silvio Galesso · 492次阅读 · 2026年7月17日世界模型驾驶2026年7月17日