Skip to content
← 标签

#模仿学习 (36)

PanTact:用可穿戴接触接口教会人形机器人全身灵巧性

PanTact:用可穿戴接触接口教会人形机器人全身灵巧性

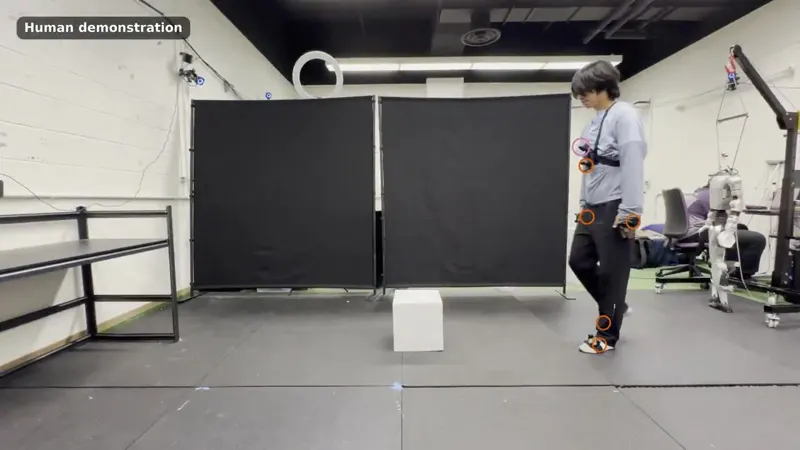
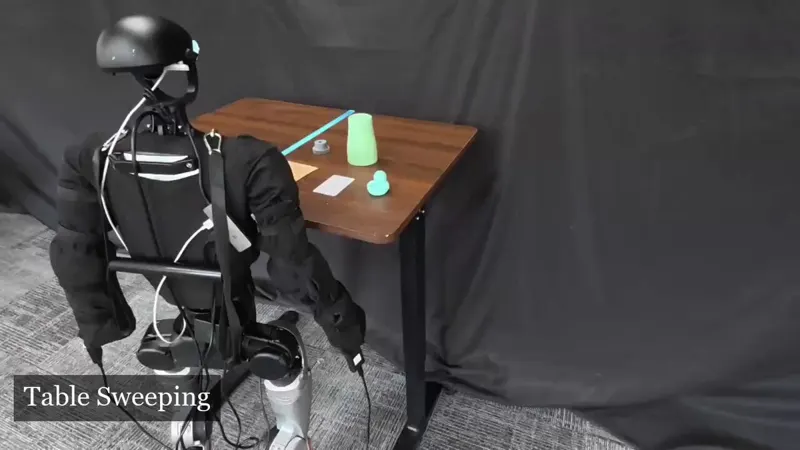
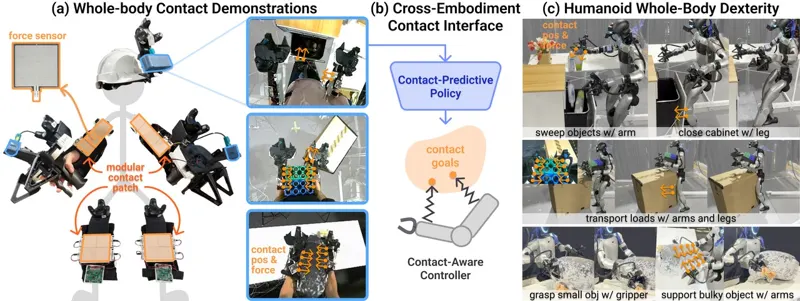
PanTact 把接触而不是关节轨迹当作人到机器人的迁移货币。可穿戴贴片由 44×44 mm 的 FSR 模块磁吸拼装,一块 50×50 mm 自研 PCB 以 1 kHz 同读 16 路,走带 CRC 的 RS-485 菊花链,每块贴片挂一个 Vive tracker 把传感器中心定位到世界系,接触状态按每通道自适应基线二值化,阈值 max(0.35β, r_min)。策略以身体遮蔽后的 3D 第一视角点云、双腕图像与本体感知为观测,10 Hz 预测 H=16 的动作块,内含 look-at 点、EEF 位姿与夹爪宽度、逐传感器接触目标(二值状态加 3D 位置)。控制器用软最小邻近距离 d(p,q)(T=0.02 m)把激活接触交给当前最近的机器人表面,并沿按压方向偏移 δ 形成虚拟目标以产生按压力,因此 G1 不装任何触觉传感器也能抱住物体。三种公式化实现各有代价:免训练的上身 IK、由 SONIC 执行稠密参考的 WBIK、PPO 在 4096 个仿真环境训 30k 迭代的稀疏接触跟踪器(50 Hz、29 关节、上身 8 / 全身 16 个接触槽)。29-DoF Unitree G1 实测:Grasp-and-Embrace 85%(上身 IK)与 80%(稀疏),Humanoid UMI 为 0;Sweep-and-Stow 端到端 90.63%,UMI++ 两阶段各 18.75%、端到端 0;Carry-and-Push 90% 对 40%。仿真回放消融显示加入接触目标后三种控制器接触距离都下降,EEF 精度几乎不受损。

Xu, Xiaomeng, Zhang, Han, Ruan, Zhian · 134次阅读 · 2026年10月8日
Whole-Body Manipulation触觉接触丰富操作2026年10月8日
MobileVISTA:生成式数据增强让移动操作扛住 15cm 站位偏差

MobileVISTA:生成式数据增强让移动操作扛住 15cm 站位偏差

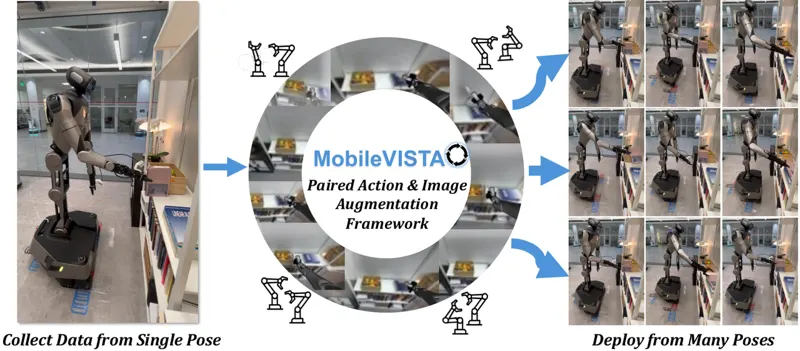
移动操作策略大多照着一个站位采的示范学出来,部署时底座偏几厘米,第一视角画面和末端轨迹就一起偏,成功率断崖式下滑。MobileVISTA 不重采数据,而是把已有示范「搬」到新站位。视觉侧先按 (r,θ)~(√u·15cm, 2πv) 采样盘面偏移与 ±5° 偏航,用天空盒掩码(仿真里 GR-1 标红、Franka 标黄;真机走 URDF 深度阈值 0.995 再膨胀 5px)把机器人抠掉,Open3D 反投影成点云、按相机外参升到世界系平移 Δp,再用重定向动作正运动学算出的新外参重投影,被遮挡的洞交给 E2FGVI 补,最后把机器人渲到新位置合成回去(仿真 512×512,真机 6× 上采样)。动作侧是闭式变换:p'_t=T⁻¹[p_t;1]、R'_t=R_inv_yaw·R(r_t)、夹爪原样透传,双臂绕中点偏航,再用 mink IK(FrameTask 1.0/1.0、PostureTask 1e-5、≤20 步)解回关节。数据量仿真 1:1(200→200)、真机 1:10(50→500)。GR-1 的 Can Sort 在 r=15cm 从微调 π0.5 的 0.320 提到 0.527,Pouring 0.460 对 0.013;双臂 Franka 的 Box 从基线最高的 0.087(DP3)提到 0.247,Drawer 0.413 反而高过仿真 oracle 的 0.393。真机 Book Stacking 随机站位抓到 17/25、放上书堆 13/25,三个基线只有 1-2/25。消融指向关键在「机器人几何随站位变」:只做动作变换几乎无增益(0.00-0.11),固定机器人几何会丢掉 Pouring +0.47、Can Sort +0.28、Box +0.24。补图质量 PSNR 也压过 GEN3C(Can Sort 25.02 对 16.29 dB),单帧耗时 2.39-4.31 分钟(L40S)对 GEN3C 的 13.65-16.85 分钟(H200)。

Wistreich, Suzannah, Tian, Stephen, Huang, Isabella · 141次阅读 · 2026年10月5日
移动操作Data Augmentation模仿学习2026年10月5日

作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。