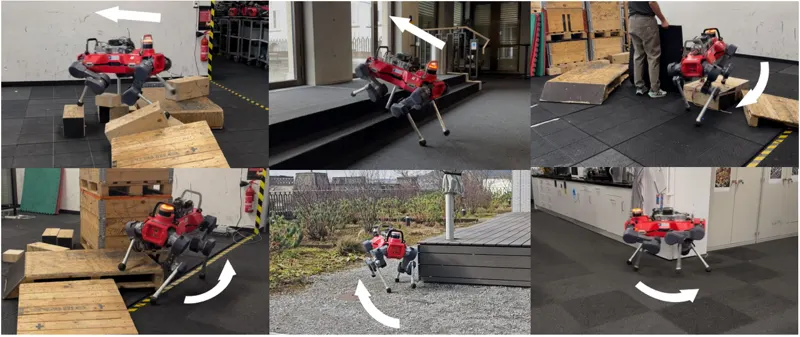
运动先验重塑:让平地四足技能适应复杂地形论文提出分层强化学习框架:低层策略先在平地模仿犬类动作并形成运动先验,高层目标条件策略输出潜在步态指令与受约束关节残差,使 ANYmal-D 在楼梯、坡面、随机箱体和高障碍中保持自然动物风格步态,并完成感知运动、局部避障与目标导航。Zewei Zhang, Chenhao Li, Takahiro Miki·2025年5月21日ANYmal四足机器人运动先验2025年5月21日
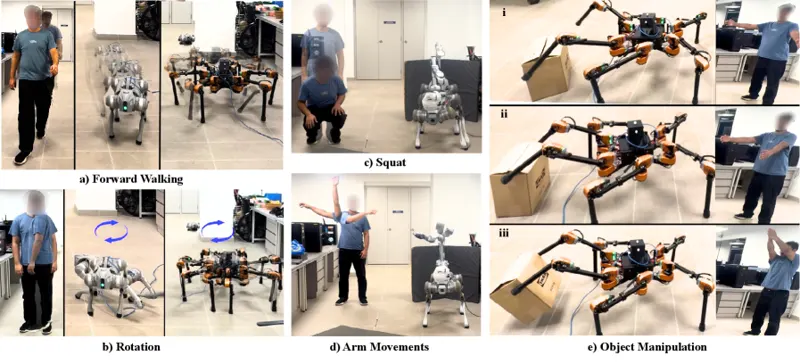
X-Morph:人体运动先验跨形态可扩展机器人学习将人体运动转换为四足、六足等非人形腿式机器人的可执行行为,通过重定向、RL跟踪和蒸馏实现跨形态运动先验迁移——不追求关节级模仿,而是保留意图、时序、协调和接触结构。Ritwik Sharma, Shivam Sood, Arhaan Jain·2026年6月29日Retargeting足式机器人步态优化2026年6月29日
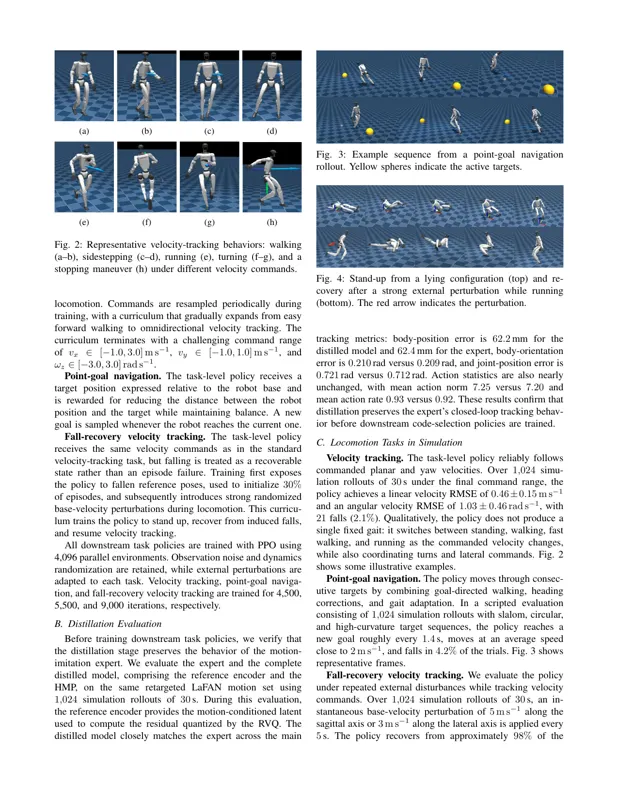
从运动模仿中学习人形机器人可复用混合运动先验从运动模仿中学习可复用的混合运动先验,让 RL 策略能跨步态任务迁移而非每次从零训练,提升人形运动控制的样本效率和泛化能力。Valerio Belli, Valerio Modugno, Enrico Mingo Hoffman·2026年7月27日运动模仿人形机器人步态优化2026年7月27日
 0:30