WholeBodyWAM:用可扩展运动先验学习人形机器人全身世界动作模型
视频加载中
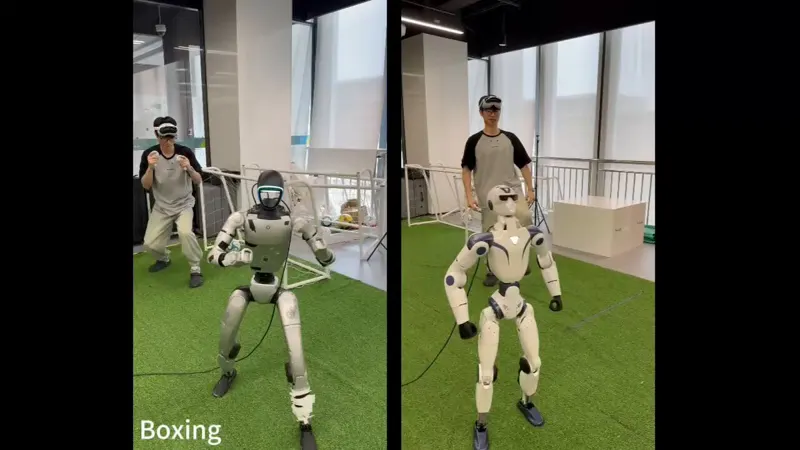
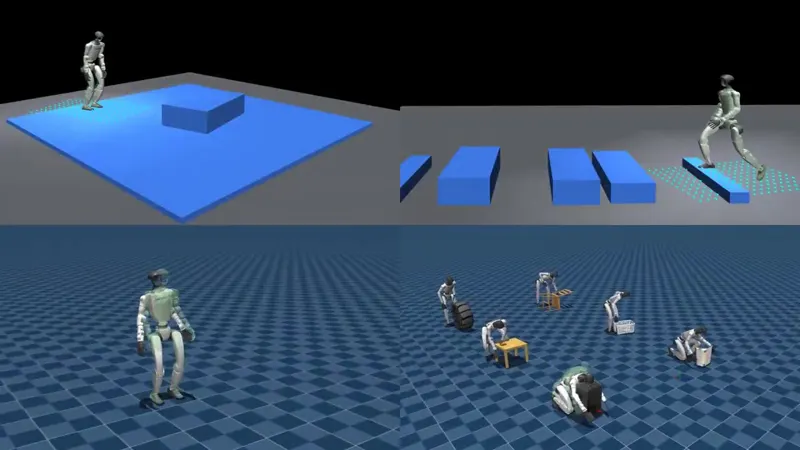
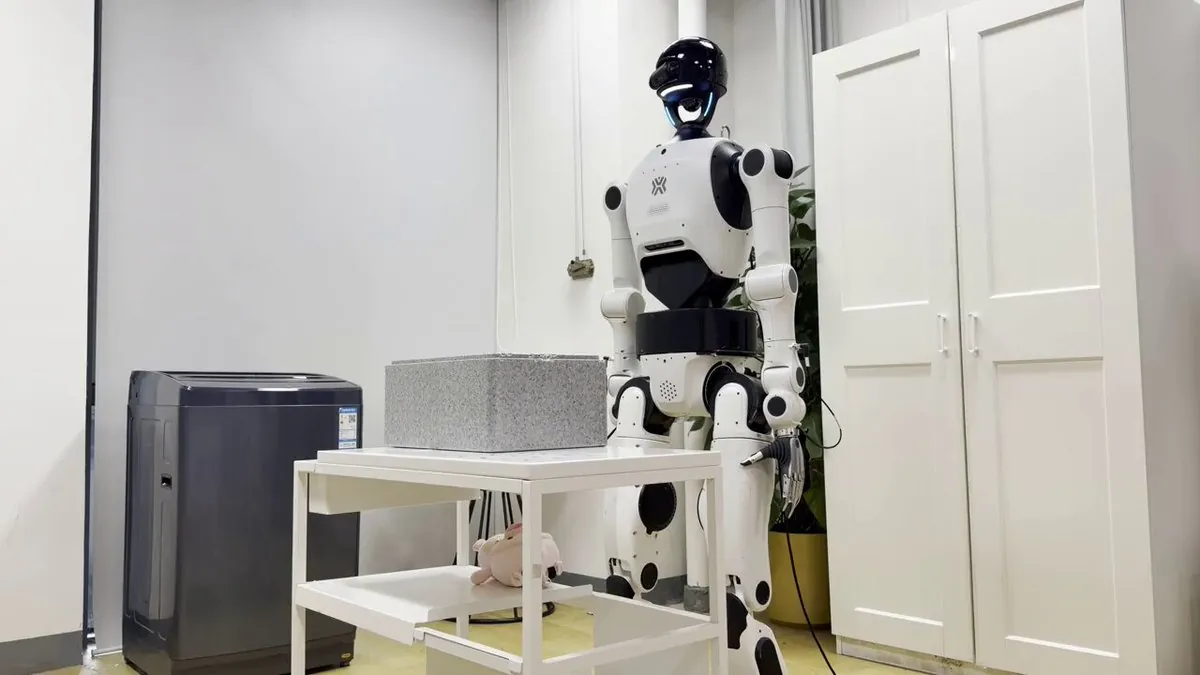
视频加载中WholeBodyWAM 提出面向人形机器人世界动作建模的可迁移预测式运动先验:核心问题是不把人类与其它机器人的海量运动数据直接当作机器人动作,而是先学全身协调的运动规律。方法使用 UniMotion-4K——超过 4000 小时的人类、3D 与人形机器人运动语料——在见到目标机器人动作数据之前先学会预测未来全身运动;该运动专家再与视频模型、动作模型组合,生成特定 embodiment 的行为,从而在机器人演示有限时改善运动预测、任务表现、真机操作与数据效率。29.8 秒真机录屏展示室内场景:黑白配色人形机器人在白色置物桌旁完成抓取与搬移灰色收纳箱等操作,画面右上角 output future motion 窗口实时叠加模型预测的未来全身骨架运动(彩色骨架线),即运动先验的可视化输出。论文 arXiv:2609.18197,附项目页与更多演示。
Category: humanoid
Author: @ai_bites
Date: 2026-09-18T00:00:00
Duration: 29.833s
Reference: https://arxiv.org/abs/2609.18197v1