SSTG-Nav:面向可复用物体导航的度量接地空间语义拓扑图
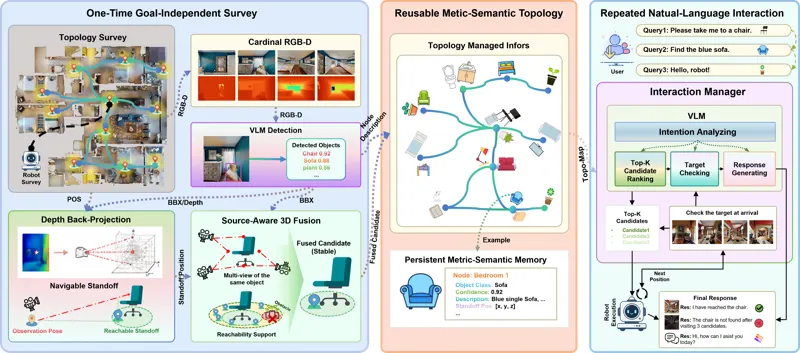
服务机器人在同一住宅或设施中长期工作时,不应为每次请求重新探索熟悉空间。SSTG-Nav 把一次与目标无关的环境巡检转化为持久度量语义拓扑:最远点采样建图(6,642 节点/21,845 边,覆盖半径 0.8 米),视图级 VLM 检测经深度反投影与 0.8 米 standoff 接地为可达停点位,源感知 noisy-OR 融合跨视角合并证据并保留残差 standoff 用于恢复。在 HM3D-v2 全验证集 1,000 个 episode 上,目标无关拓扑的几何成功上限达 99.4%;固定语义响应下度量接地把 SR/SPL 从 0.835/0.560 提升到 0.920/0.603,融合达 0.926/0.586,融合感知 Top-3 恢复达 0.975/0.601,并以 ROS 2/Nav2 真机闭环验证了查询到执行的完整链路。
Peng, Daojie, Wang, Bingtao, Ma, Jun2026年8月1日
Object Navigation语义建图Topological Graph2026年8月1日