LidarVerse:跨任务、跨传感器的实时统一 LiDAR 世界模型
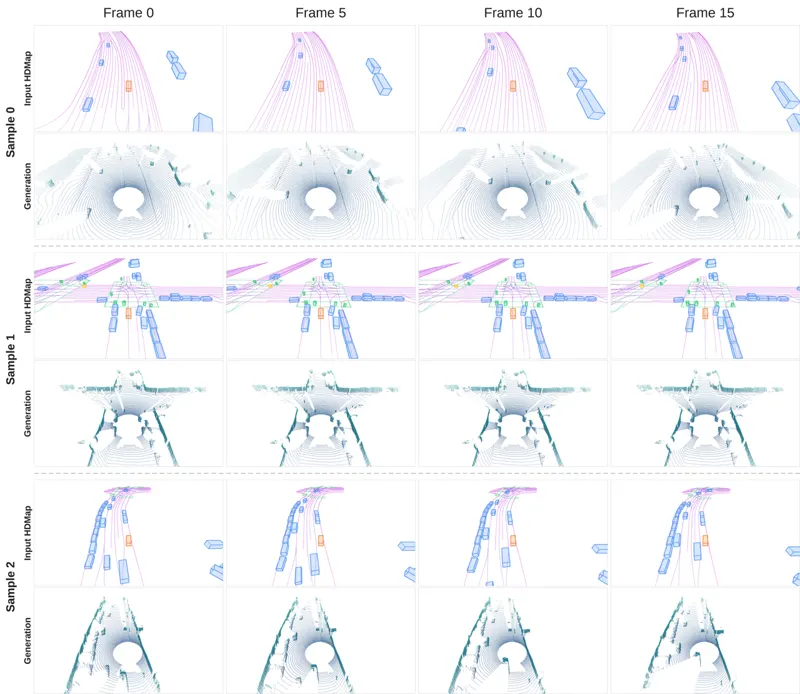
NVIDIA 等提出 LidarVerse:统一条件生成框架下的实时 LiDAR 世界模型。通用 tokenizer 将 32/64/128 线距离序列映射到共享潜空间,双向教师模型以 LiDAR 前缀、HD-Map、持久空间缓存与可选文本为条件;蒸馏出的四步自回归因果学生模型配合滚动时序 K/V 缓存与世界对齐空间缓存,在单张 H100 上以 11 FPS 实现长时程一致 rollout,在三种评测协议的大部分指标上达到 SOTA。
Che, Henry, Ren, Xuanchi, Fidler, Sanja · 28次阅读 · 2026年10月13日
激光雷达世界模型
2026年10月13日