VT-Bridge:轻量残差适配把预训练 VLA 桥接成 VTLA
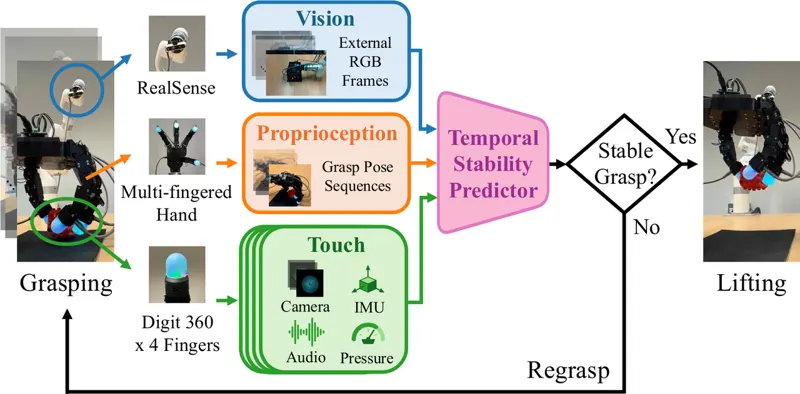
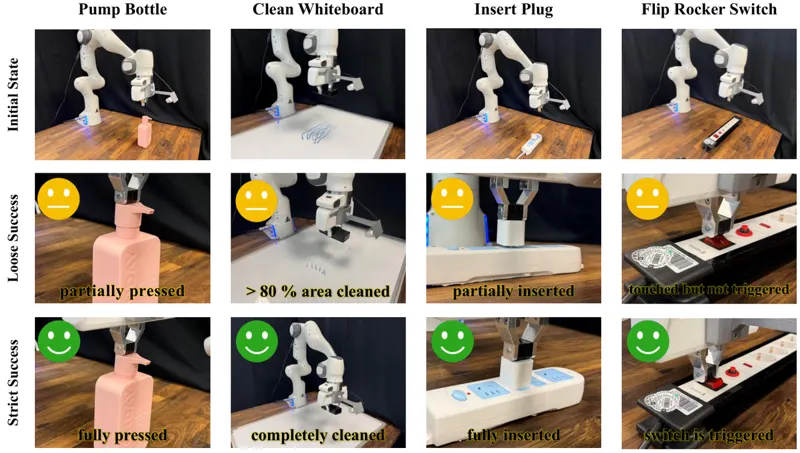
VT-Bridge 不改动预训练 VLA 的架构,只在其预测的动作块之上外挂一个 0.98M 参数的触觉残差适配器,以机器人执行频率逐步修正动作:骨干低频推理(π0 每块 153.1 ms),适配器单步 0.7 ms,两者在同一块 GPU 上时间片交错,互不抢占算力。每个任务最多 50 条双边遥操作视触演示即可完成 LoRA 微调骨干与训练适配器;残差监督取遥操作记录的期望位姿而非实际执行位姿,以补偿阻抗控制下 4-5 cm 的接触偏移,非接触样本的残差目标置零。在 π0、π0.5、SmolVLA 三个骨干与 Pump Bottle、Clean Whiteboard、Insert Plug、Flip Rocker Switch 四个接触密集任务上,平均严格成功率从 11.7% 提升到 62.9%,条件完成率提升 58.8 个百分点,12 个任务-骨干组合全部最优。代码正在整理开源。
Yansong Wu, Tuo Yang, Rongping Zhao · 42次阅读 · 2026年9月18日
触觉视觉语言动作模型接触丰富操作2026年9月18日