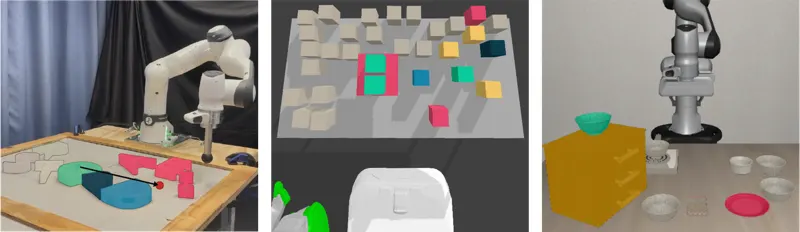
LENS:面向规划的LLM引导环境简化LENS利用大语言模型引导环境简化,为机器人任务规划提供更高效的环境表示和推理基础。Aileen Liao, Rachel Holladay, Dinesh Jayaraman·2026年7月22日大语言模型任务规划环境简化2026年7月22日
 1:02