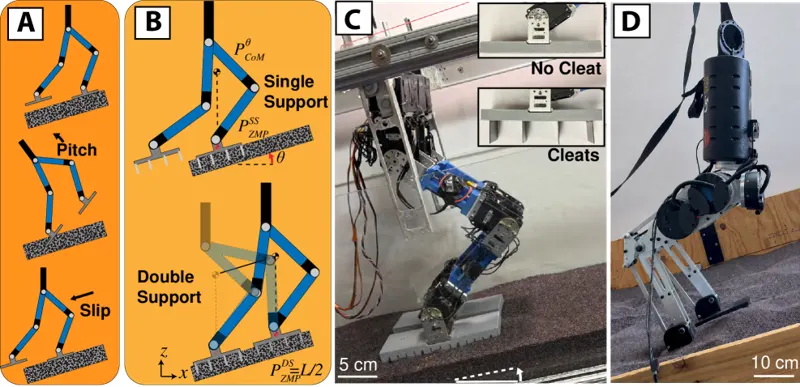
通过足部驱动地形改造实现流变斜坡上的鲁棒双足运动在松软颗粒斜坡上,通过设计足部防滑钉的间距和深度来主动改造地形——将局部颗粒应力维持在屈服阈值附近——从身体中心转向肢体中心范式,让 BLUEY 和 HECTOR 在 20°-30° 颗粒斜坡上稳定行走。Deniz Kerimoglu, Junnosuke Kamohara, Jiyeon Maeng·2026年7月13日GranularCleat步态优化2026年7月13日