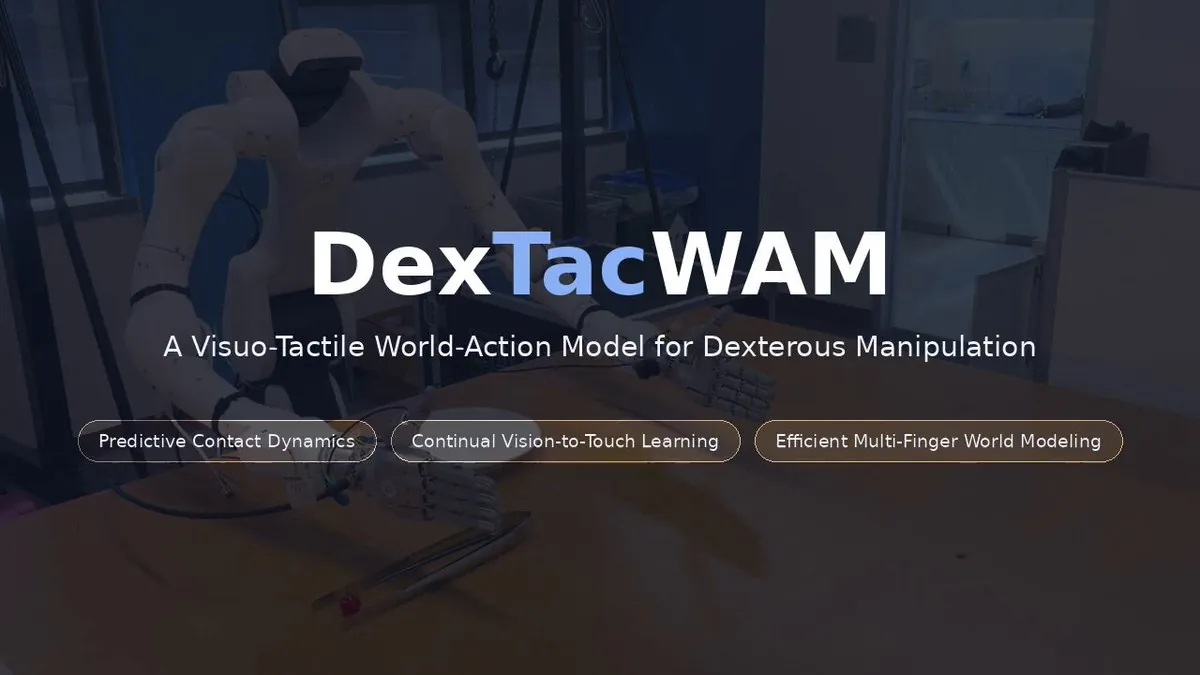
DexTacWAM:触觉世界模型驱动灵巧操作
视频加载中
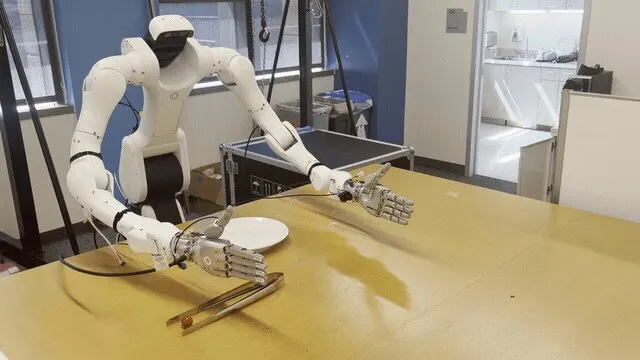
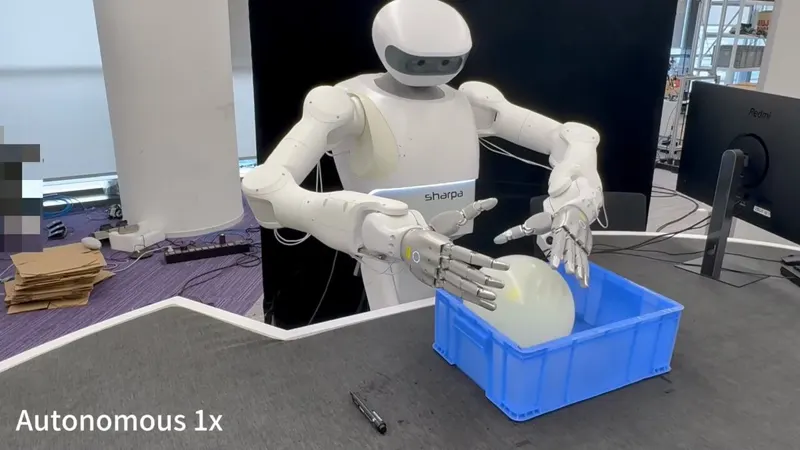
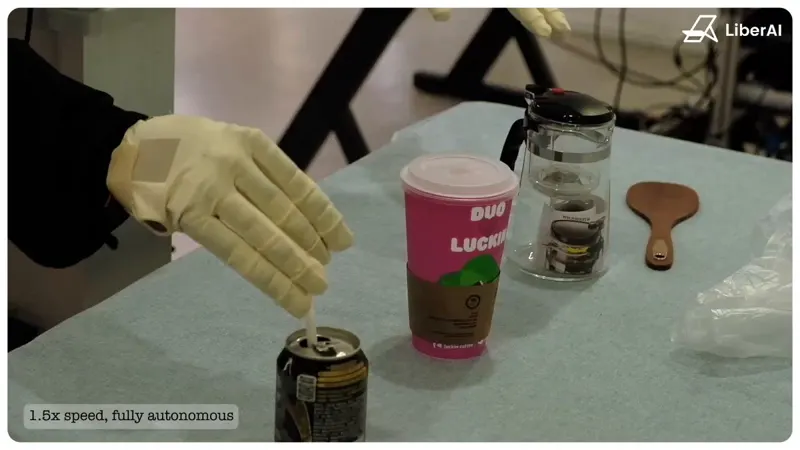
视频加载中伯克利用视觉到触觉的持续学习把预训练视频世界模型改造成视触世界模型;六个富接触灵巧操作任务平均 70.6 分,最强基线 38.0,代码、权重与数据集全部开源。
Category: arm
Author: @berkeley_ai
Date: 2026-09-29T00:00:00
Duration: 144.7s
Reference: https://arxiv.org/abs/2609.24976
伯克利用视觉到触觉的持续学习把预训练视频世界模型改造成视触世界模型;六个富接触灵巧操作任务平均 70.6 分,最强基线 38.0,代码、权重与数据集全部开源。
 0:31
 0:51
 1:06
 0:26
 0:46
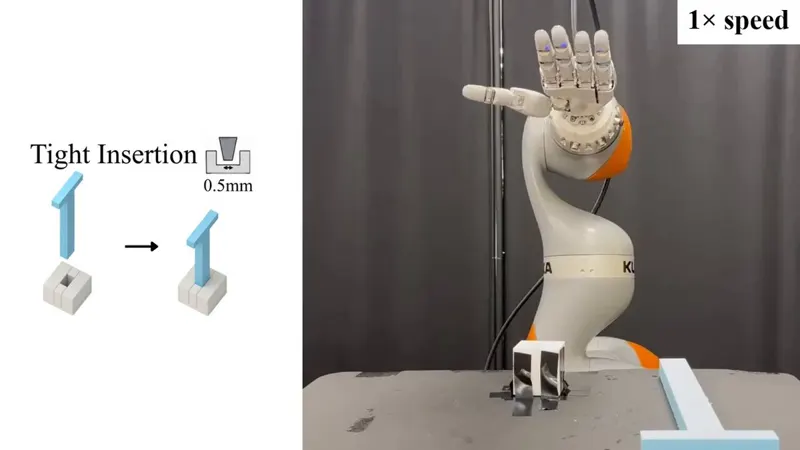 0:30