Skip to content
← 返回零部件

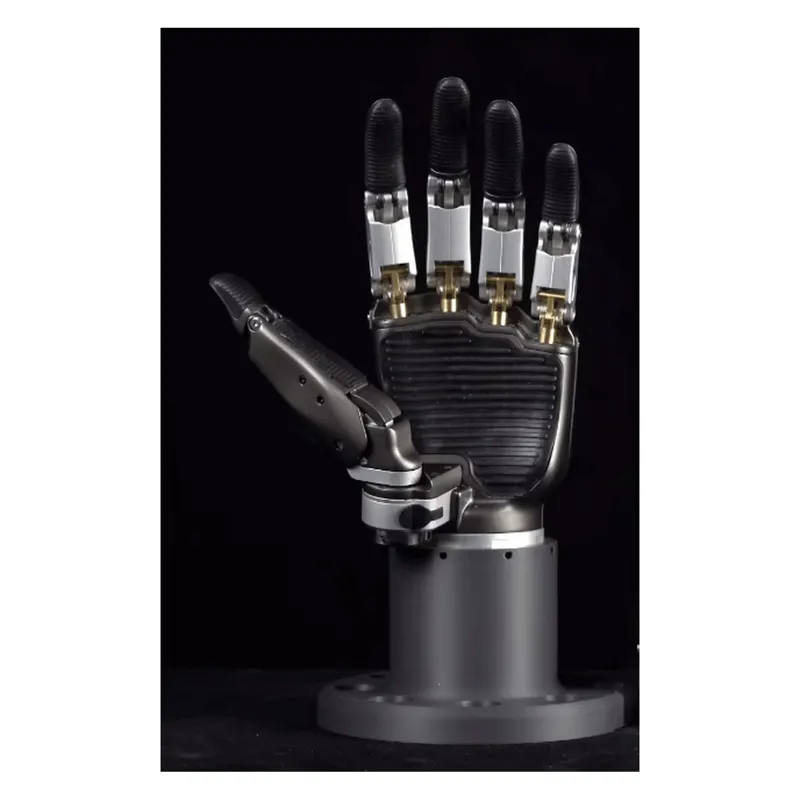
Shadow Robot Dex-EE 三指电动灵巧手

Vendor: Shadow Robot

Product: Dex-EE

Shadow Robot Dex-EE 三指电动灵巧手

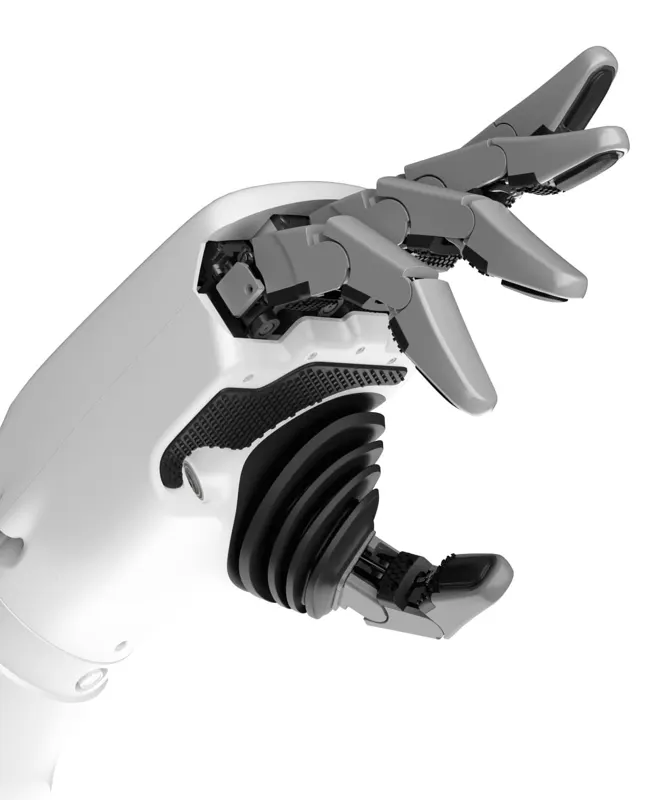
Shadow Robot 与 Google DeepMind 联合研发的三指电动灵巧手,面向真实世界机器学习任务,整手重 4.1 kg、高 350 mm、12 自由度,号称市场上最坚固的灵巧手。高带宽力矩与位置双闭环控制实现精细指尖操作;全手分布力矩与惯性测量,指尖光学触觉传感器每指提供数百个 taxel 通道、动态范围极大,中指与近节指骨另配多 taxel 三自由度触觉传感器。为长时程强化学习实验设计:长平均无故障时间、抗反复冲击、用户可快速维护并带故障保护与安全停机流程,全 ROS 集成。另有 DEX-EE Chiral 变体(左手/右手/双手配对),类人运动学便于遥操作与双手模仿学习。

height350 mm
weight4.1 kg
fingers3(对称三指结构)
sensing全手力矩测量 + 惯性测量(IMU)
tactile指尖光学触觉:每指数百 taxel 通道;中指/近节指骨多 taxel 三自由度触觉
software完全 ROS 集成
variantsDEX-EE Chiral:左手 / 右手 / 双手配对
actuation电动,高带宽力矩+位置双闭环控制
active_dof12
robustness长 MTBF、抗反复冲击、故障保护与安全停机
co_developed_withGoogle DeepMind

相关零部件

月泉仿生 信手X-Hand M1 仿生灵巧手

月泉仿生 信手X-Hand M1 仿生灵巧手

信手X-Hand M1是月泉仿生的刚性仿生灵巧手:11个关节,类人手尺寸与节段比例,仿生掌弓与仿生环形斜轴设计,高功率密度电机矩阵驱动。力量与速度兼备:五指抓握力100N、指尖力30N,整手提拉负载达40kg,而自重仅630g;五指闭合时间0.4s,指尖重复定位精度±0.1mm。灵敏感知:掌内集成472个触觉传感单元。接口为Ethernet,CAN/RS485支持定制,可搭配博行X-Bot与博文W-Bot整机使用。

灵巧手月泉仿生X-Hand M1触觉
自变量 ArtiXon Hand 仿人五指灵巧手

自变量 ArtiXon Hand 仿人五指灵巧手

20 自由度 + 15 驱动单元仿人五指灵巧手,指尖力觉 0.1-20 N(±0.1 N),腱绳传动,开合 <1 s,负载 3-5 kg,自重 <1 kg,寿命 100 万次,ROS1/ROS2 SDK。

灵巧手触觉腱绳X Square
星动纪元 XHAND 1 PRO 灵巧手

星动纪元 XHAND 1 PRO 灵巧手

星动纪元旗舰灵巧手,重 0.884 kg,21 个主动自由度全直驱且全部可反驱,最大抓握直径 160 mm,五指最大展开 135°。整手 18 个三维力触觉传感器(指尖 5 加指腹 10 加手掌 3),测力 0.1-25 N、分辨率 0.01 N,并带 10 mm 接近觉;单关节背隙小于 ±0.25 mm,重复定位精度 ±0.1 mm,带载寿命超 20 万次,开合频率超 5 Hz,支持 MIT 模式、前馈力控与拖动示教。

灵巧手星动纪元XHAND 1 PRO全直驱触觉
星动纪元 XHAND 1 灵巧手

星动纪元 XHAND 1 灵巧手

星动纪元全直驱五指灵巧手,重 1100 g,12 个主动自由度(拇指与食指各 3、其余各 2),指尖重复定位精度 ±0.20 mm,单指负载 5 kg 以上、四指 20 kg 以上、整手举起 25 kg。270° 五指环绕触觉阵列每指 120 点、精度 0.05 N,提供三维力与温度感知;整手控制频率 83 Hz,反驱阻尼 ≤0.1 N·s/m,空载寿命 100 万次。

灵巧手星动纪元XHAND 1全直驱触觉

作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。