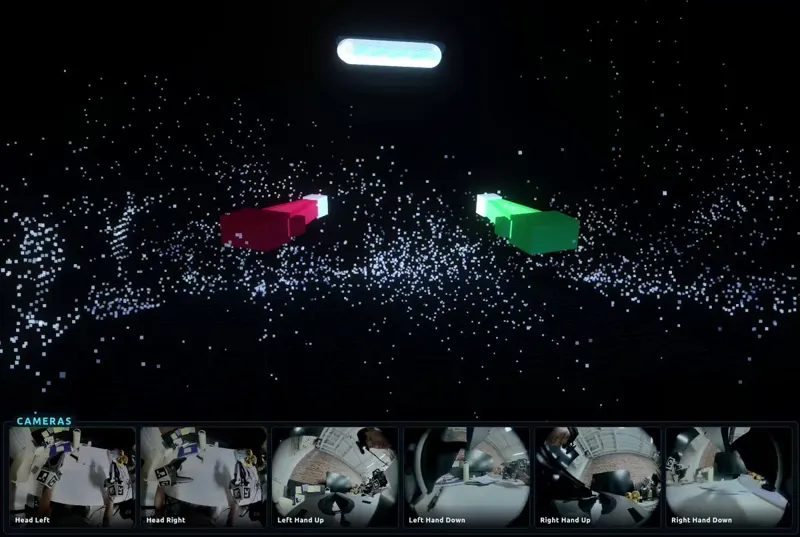
感知驱动的 CBF-RL 框架,将控制障碍函数安全性与板载感知耦合,实现人形机器人全身躲避球。部署策略仅从头戴摄像头的分割掩码深度看到球,CBF 引导表示每个身体连杆的间隙。在 Unitree G1 上零样本部署,真实世界投掷成功率达 95%。
Lizhi Yang, Junheng Li, Aaron D. Ames
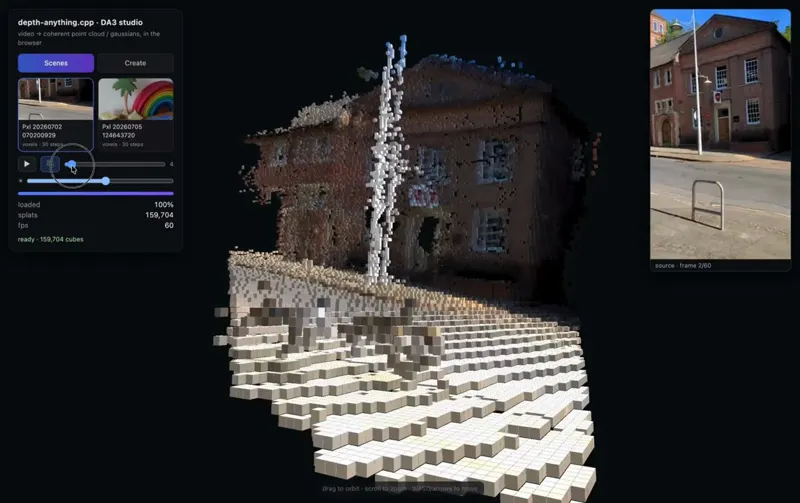
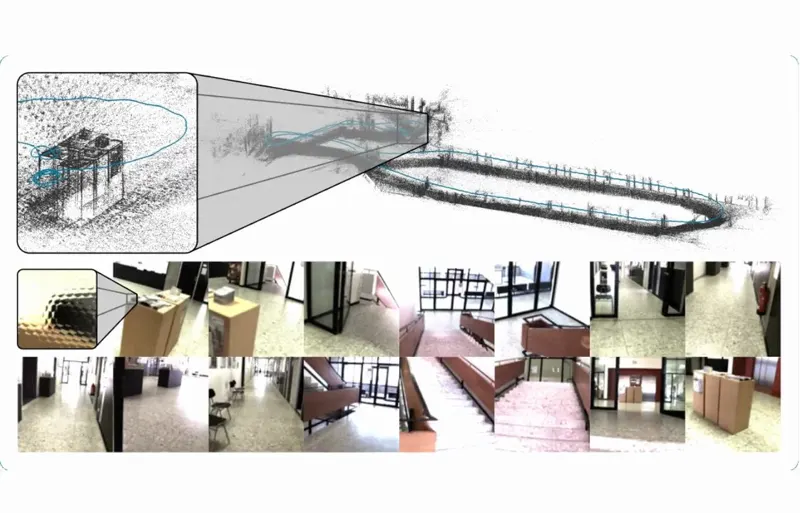
开源工具将手机视频实时转换为99.6万点的可漫游3D环境,60FPS无需云端或订阅
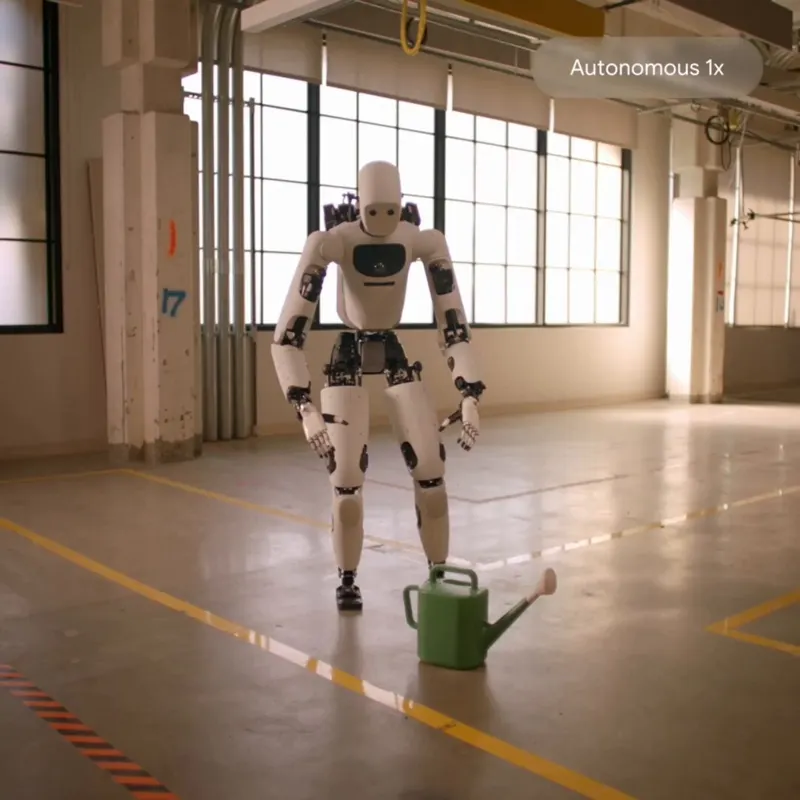
Gemini Robotics 2将物理AI超越桌面任务,实现人形机器人智能全身控制。Apptronik Apollo 2处理单条指令即可完成弯腰、取浇水壶等动作。
REMIND解决视觉跟踪核心挑战:重识别消失后重新出现、外观相似或视角变化的物体,用于室内导航场景。
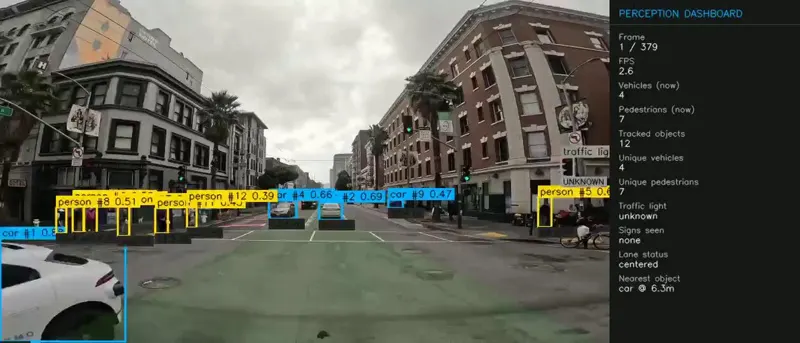
不用LiDAR和地图,仅凭单目摄像头图像集成YOLOv8、ByteTrack、MiDaS实现检测、追踪、车道识别、测距与碰撞预警,已在GitHub开源。
HiFi-UMI仅用高保真UMI(通用操作接口)采集的数据即可学习可部署的机器人操作策略,无需额外标注。
PRISM-VO是一种光场相机视觉里程计框架,通过光度束调整联合优化位姿与深度,无需外部深度传感器即可恢复精确的度量尺度运动。
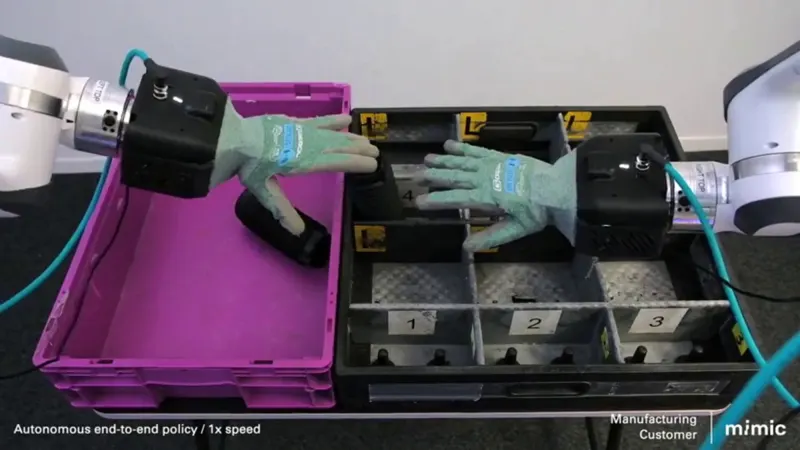
在LIBERO上,mimic-video达到10倍样本效率和2倍收敛速度,单次演示即获77%成功率,因结构上区别于pi0等基于VQA的VLA模型。
将扩散流操作策略变为反应式实时控制:快速本体感知通道+异步视觉通道+延迟自适应流调度,单步去噪每帧重规划,在真实机械臂上达 25Hz,成功率提升 30%。
Sungjae Park, Shubham Tulsiani
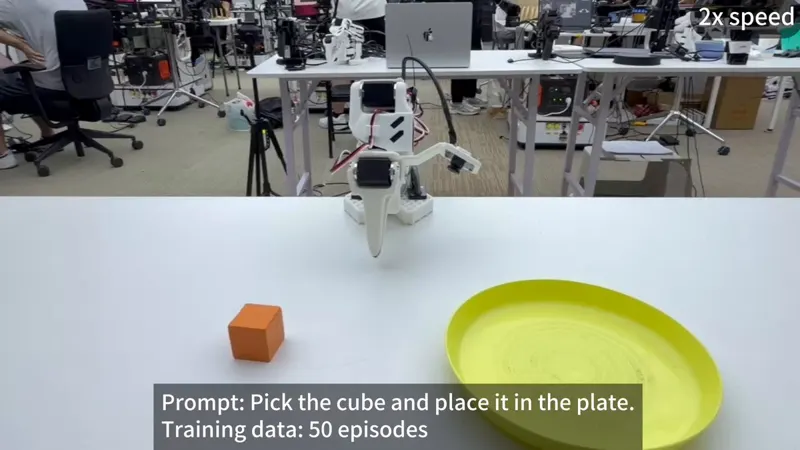
DexRobot开源SO101抓取SFT与DM0.5 LoRA微调:仅用50条橙色方块数据微调后,实机成功将方块放入盘中。
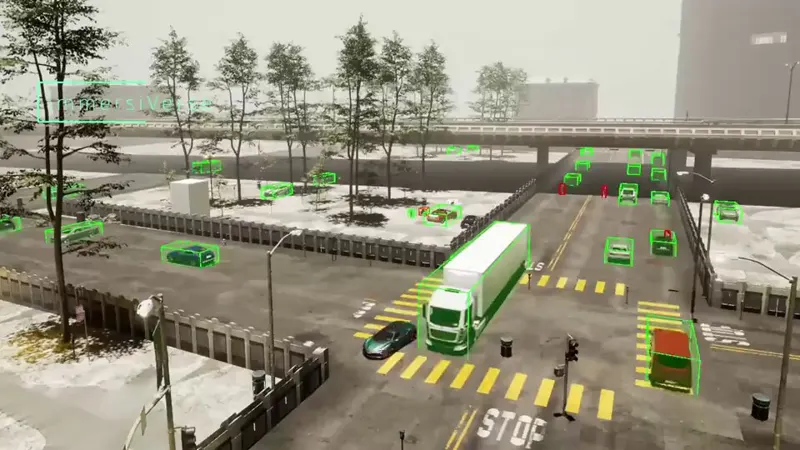
ImmersiVERSE基于Unreal Engine与Isaac Sim开发物理特性考量的LiDAR仿真,重现天候与噪声并用实数据验证,让开发者在实机部署前安全测试失败案例,提升自主AI与机器人可靠性。
提出物理感知策略蒸馏方法,将物理先验蒸馏进RL策略,提升强化学习的可解释性与鲁棒性,服务于机器人控制。
Shaker Al-Tamari, Waled Kadour
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。