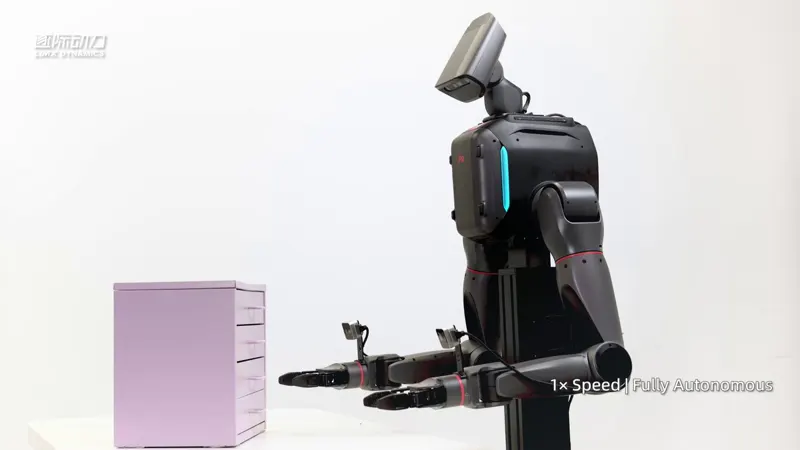
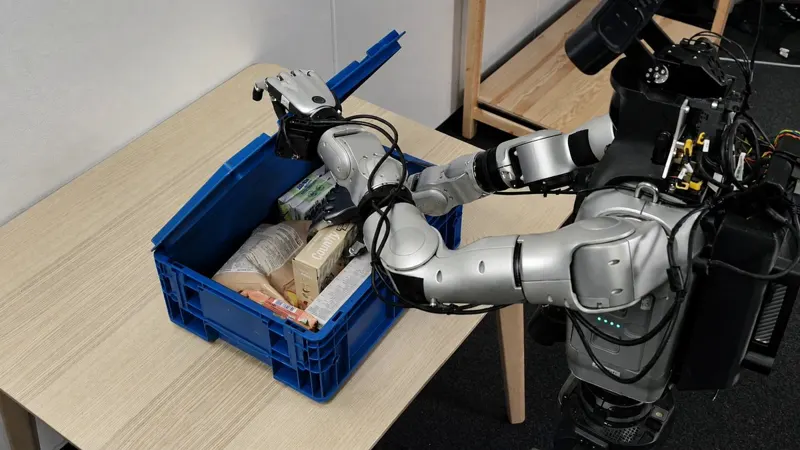
LimX TRON 2 用 VLA 跑完一条时序约束任务链:识别抽屉→拉开→定位目标→精确取物,顺序错一步就拿不到玩具。
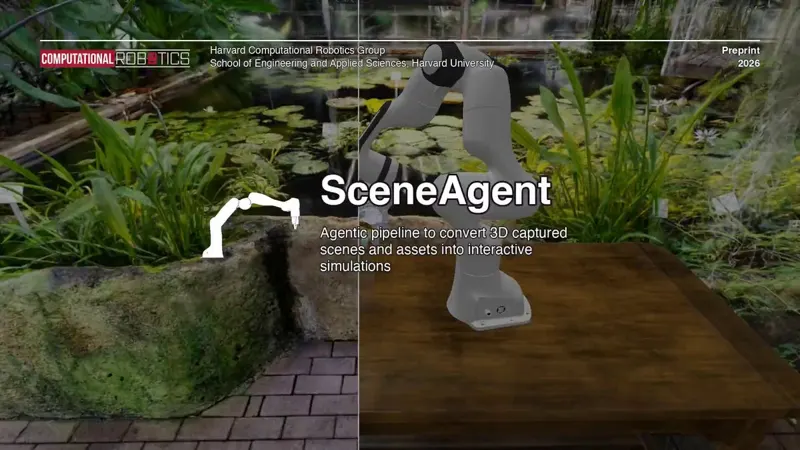
哈佛 SceneAgent 用语义特征与逐高斯预测物理,把图像/视频/LiDAR/3DGS 捕获自动转成可交互仿真场景,输出 USDZ 供策略训练与评测。
XPENG 发布 IRON 统一具身世界模型 XPACE:共享视频骨干同学动作与未来观测,5000 小时具身视频训练;世界模拟器生成恢复经验反哺策略。
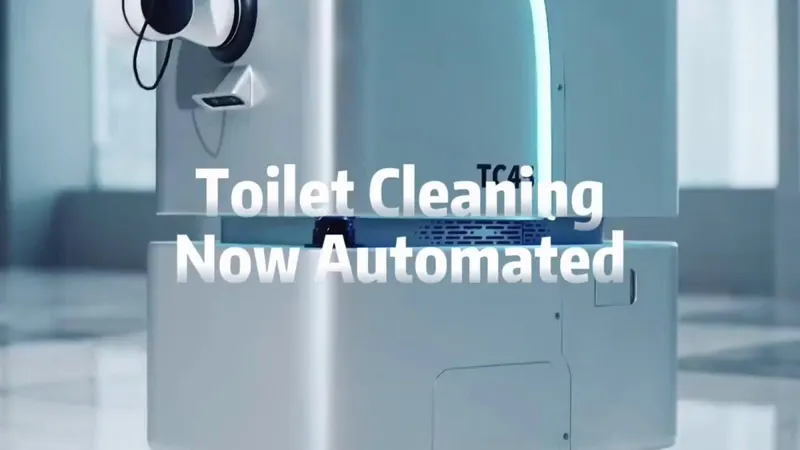
RealMan 展示自主卫生间清洁机器人,可规划路径、自动切换清洁末端,并连续完成多步骤清洁流程。
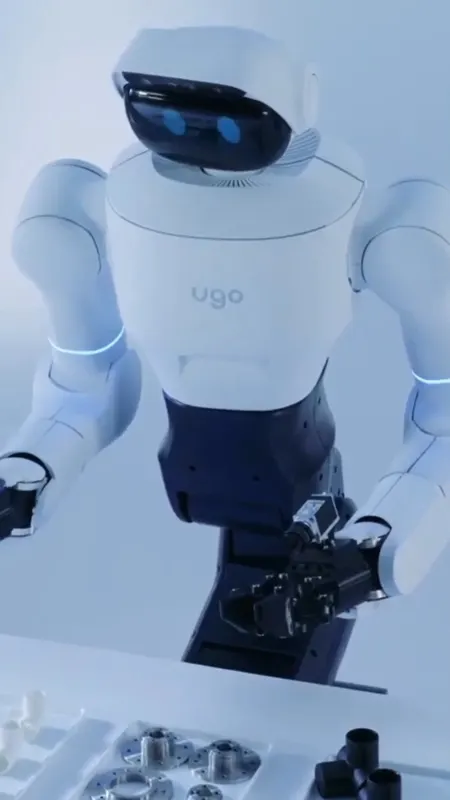
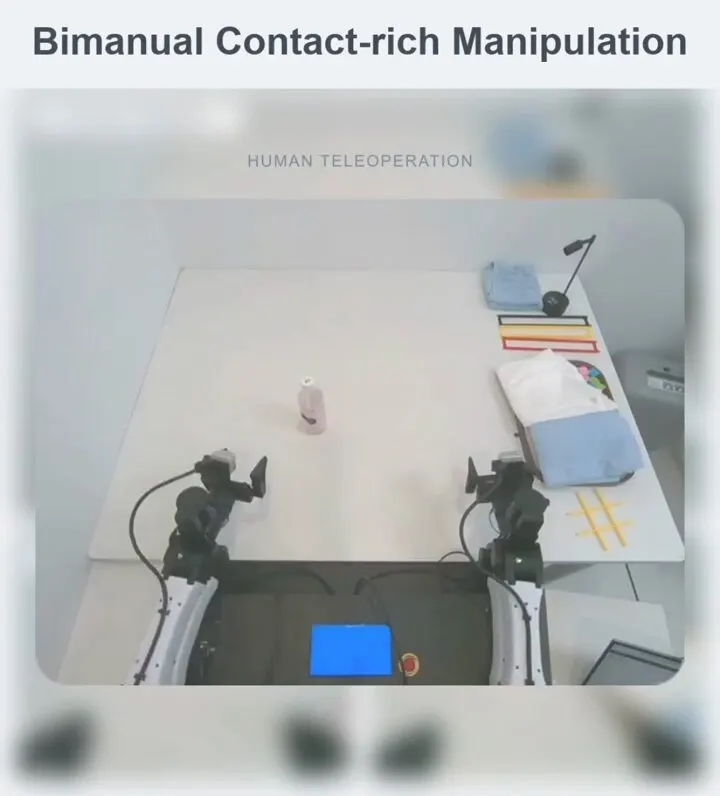
ugo Nova 采用 22 自由度双臂、四轮麦轮和 Jetson Thor,负载 10 kg;100 Hz 遥操作可同步采集视频、关节、力矩与指令。
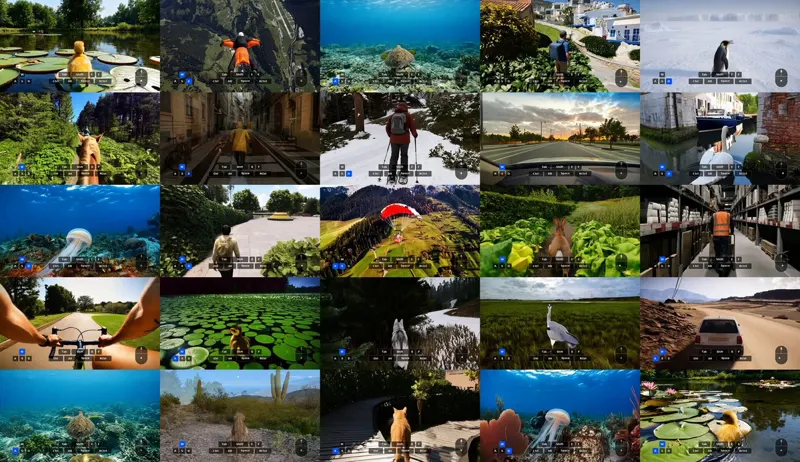
Odyssey-3 的可交互生成世界覆盖草地、骑行、仓库等场景,键鼠实时驱动。若世界模型能模拟无限智能的世界,它就能反过来成为训练智能体本身的场所。
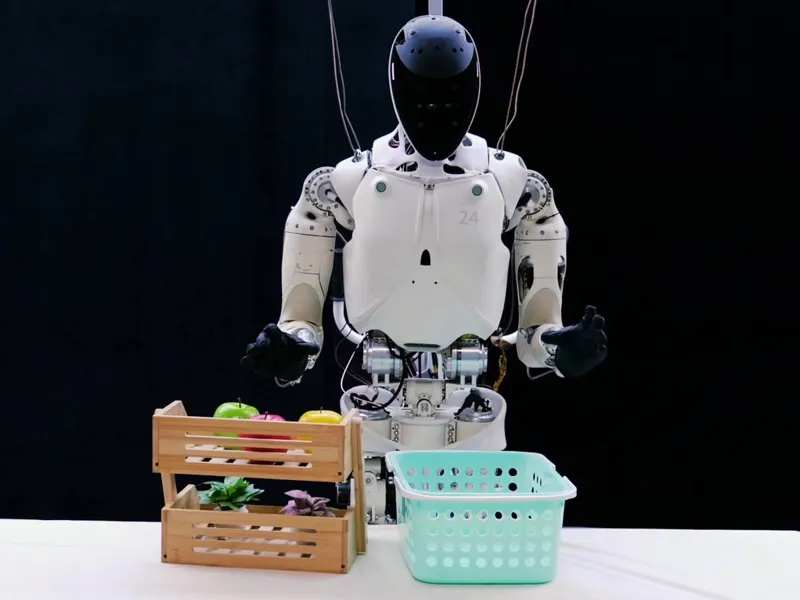
GPT-Policy 开源:固定权重的 GPT-6 VLM 经上下文编译与受约束控制器闭环驱动双臂,仅凭人类视频、目标图或一次演示即可零样本完成遮挡操作。
Odyssey-3 以自回归扩散 Transformer 统一控制机械臂、人形机器人、车辆和无人机,并可在少量经验数据下学习任务,官方称仍处于早期验证阶段。
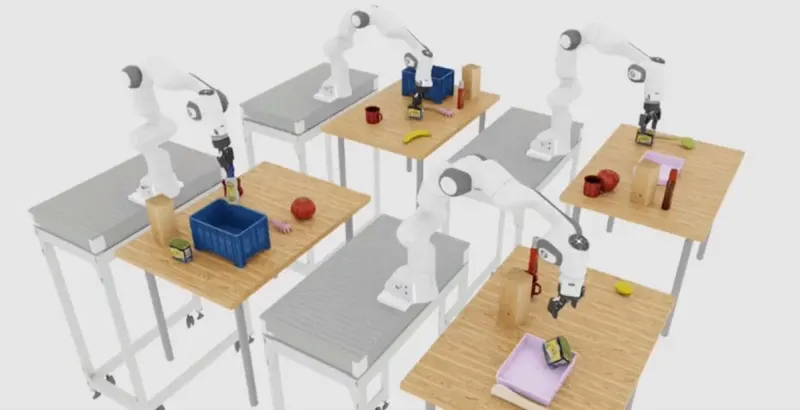
策略在演示中成功,换环境仍会失败。Isaac Lab-Arena 0.3 开源:agentic 工作流生成仿真环境,GPU 并行评测千级场景,定位失败原因。
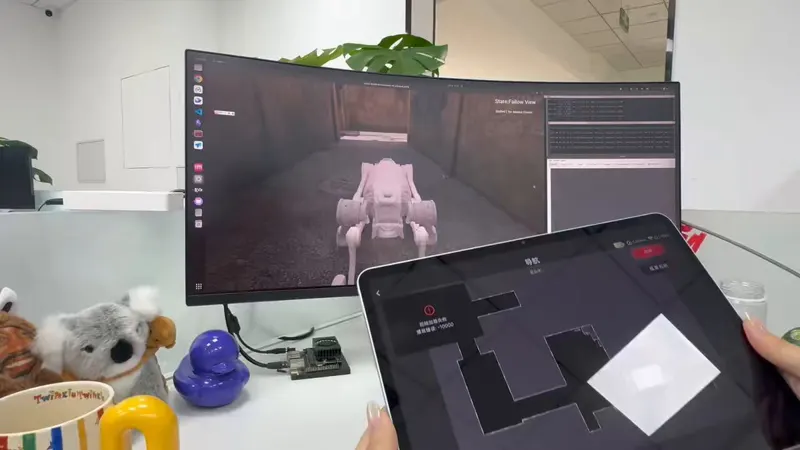
MATRiX 以 UE5 与 MuJoCo 构建机器人闭环仿真,通过处理器在环向 Jetson NX 和 RK3588 实时输出双 Airy LiDAR 与前后 RGB 摄像头数据。
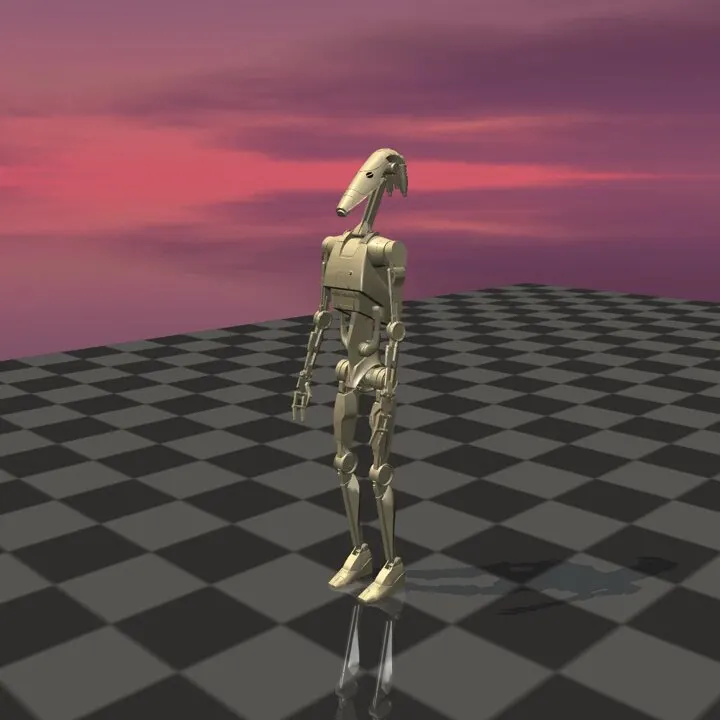
用 mjbatch 在 MuJoCo 并行 rollout,MacBook Air M2 上训练 15 分钟即得跟随速度指令行走转向的双足人形策略。
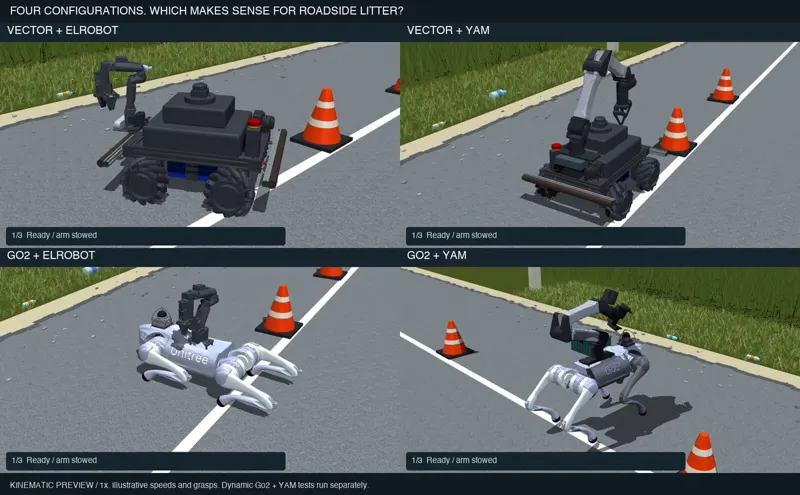
作者用脚本化仿真对比Vector、麦克纳姆轮底盘与Unitree Go2搭配YAM或ElRobot机械臂,完成三只路旁瓶子的抓取与回箱流程。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。