Jev 类型化决策驱动仿真机械臂抓放
视频加载中
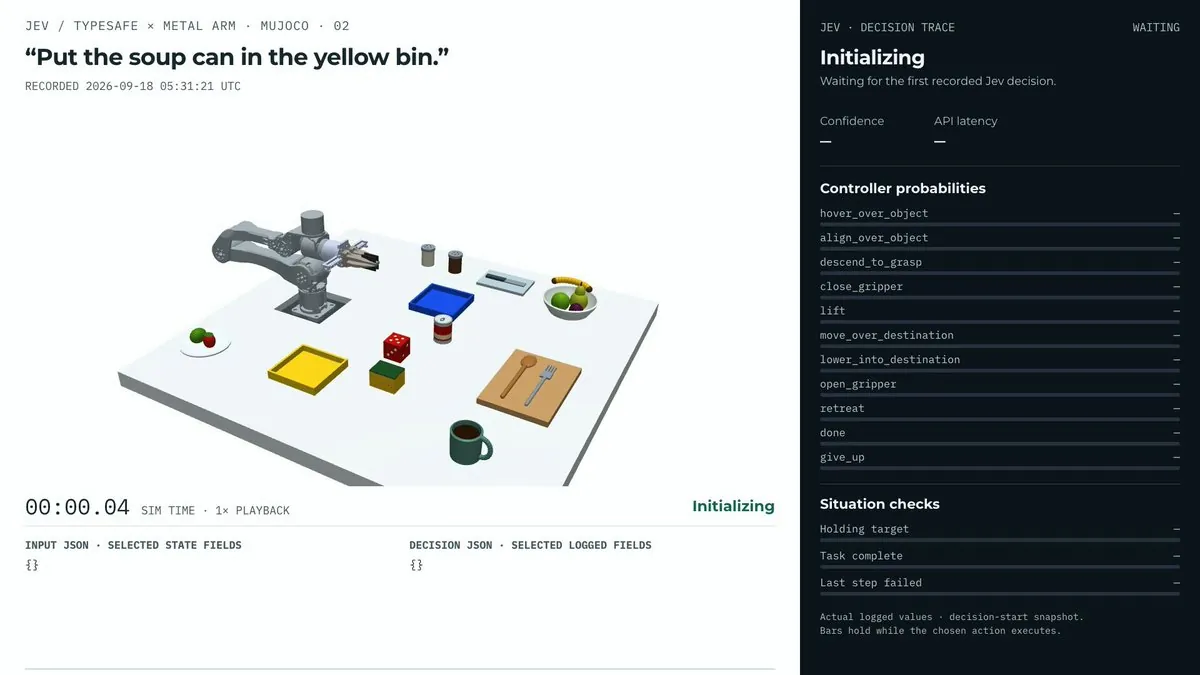
视频加载中Jev 不读画面只读 MuJoCo 状态 JSON,以带置信度的类型化动作九步完成汤罐入黄筐,单步约 150ms,无法映射的任务直接拒绝。
Category: arm
Author: @IsaacSin12
Date: 2026-09-18T00:00:00
Duration: 36.333s
Jev 不读画面只读 MuJoCo 状态 JSON,以带置信度的类型化动作九步完成汤罐入黄筐,单步约 150ms,无法映射的任务直接拒绝。
 0:11
 2:18
 0:59
 0:54
 0:11
 0:24
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。