GPT-Policy:看演示即学的双臂操作
视频加载中
视频加载中GPT-Policy 开源:固定权重的 GPT-6 VLM 经上下文编译与受约束控制器闭环驱动双臂,仅凭人类视频、目标图或一次演示即可零样本完成遮挡操作。
Category: arm
Author: @z_code68632
Date: 2026-09-15T00:00:00
Duration: 54.1s
Reference: https://github.com/cheng-haha/GPT-Policy
GPT-Policy 开源:固定权重的 GPT-6 VLM 经上下文编译与受约束控制器闭环驱动双臂,仅凭人类视频、目标图或一次演示即可零样本完成遮挡操作。
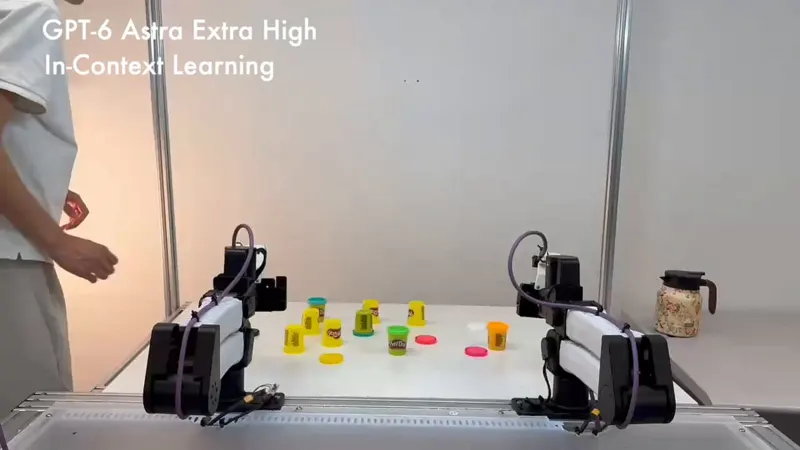 0:11
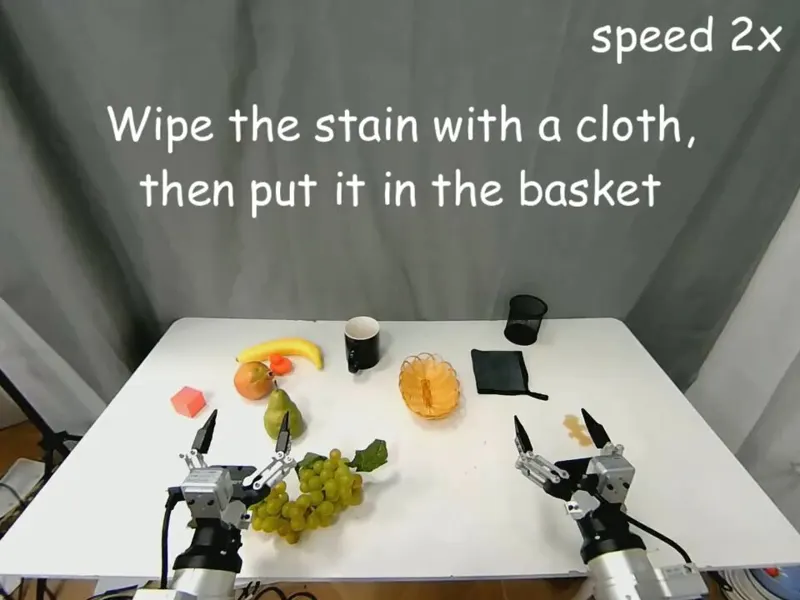 1:08
 0:23
 0:16
 1:13
 0:29