PPS:机器人策略的推理时残差引导
视频加载中
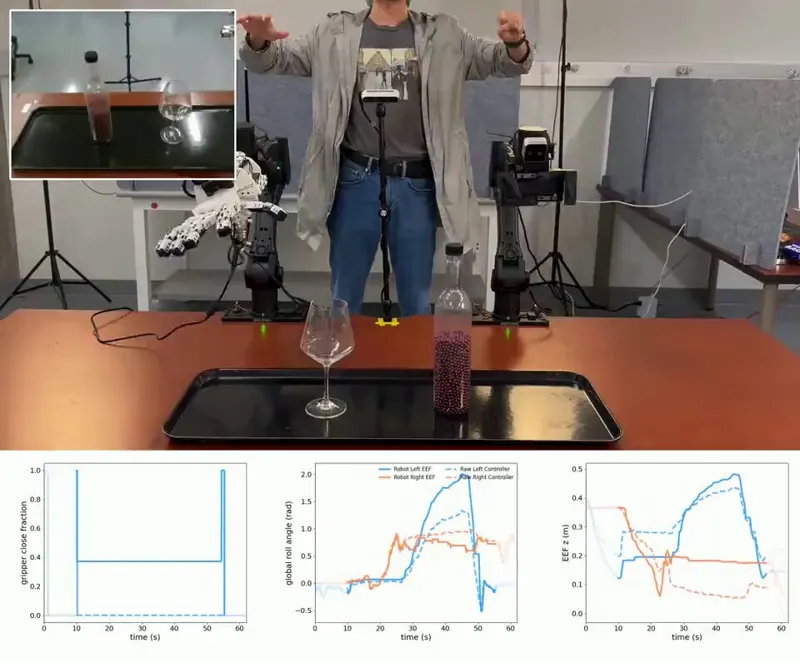
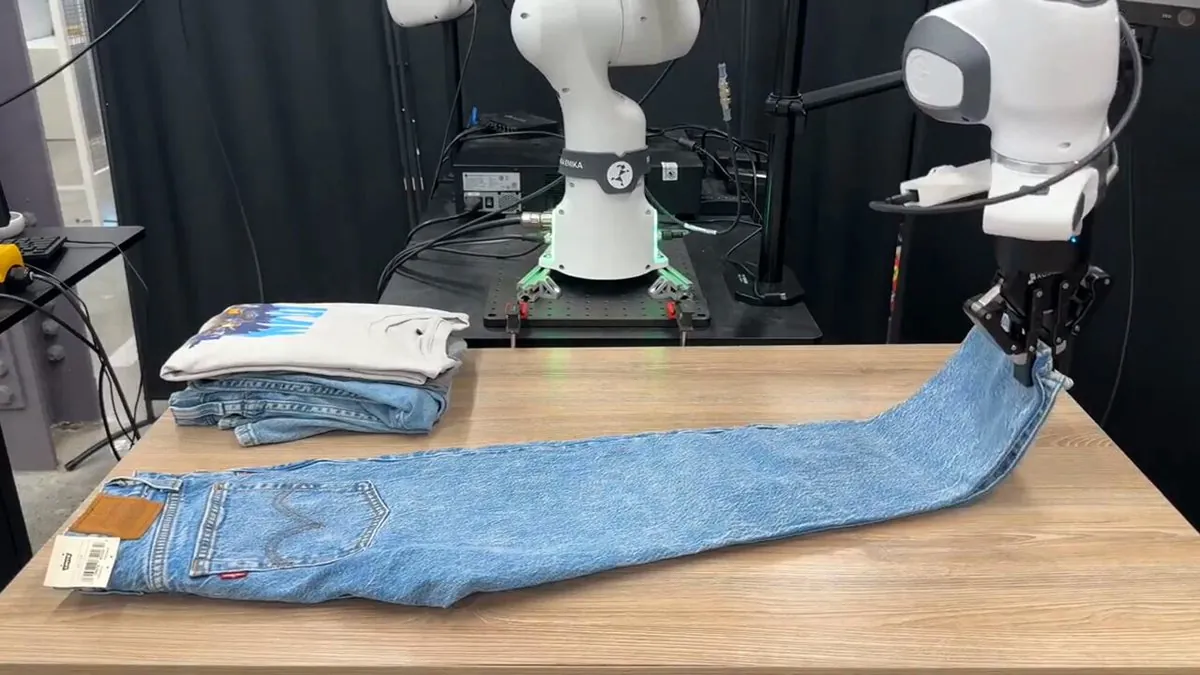
视频加载中PPS 用两个轻量代理策略的速率残差引导冻结机器人策略,仅需基模输出即可用少量演示适配新任务,平均成功率提升 53%。
Proxy Policy SteeringRobot Policy Adaptation扩散策略Inference-Time Adaptation操作模仿学习Cornell Universityπ0.5策略适配机器人操控推理时适应
Category: arm
Author: @LeoKharon
Date: 2026-09-26T00:00:00
Duration: 42.799s
Reference: https://arxiv.org/abs/2609.09148