TactileStep 足底触觉步态控制
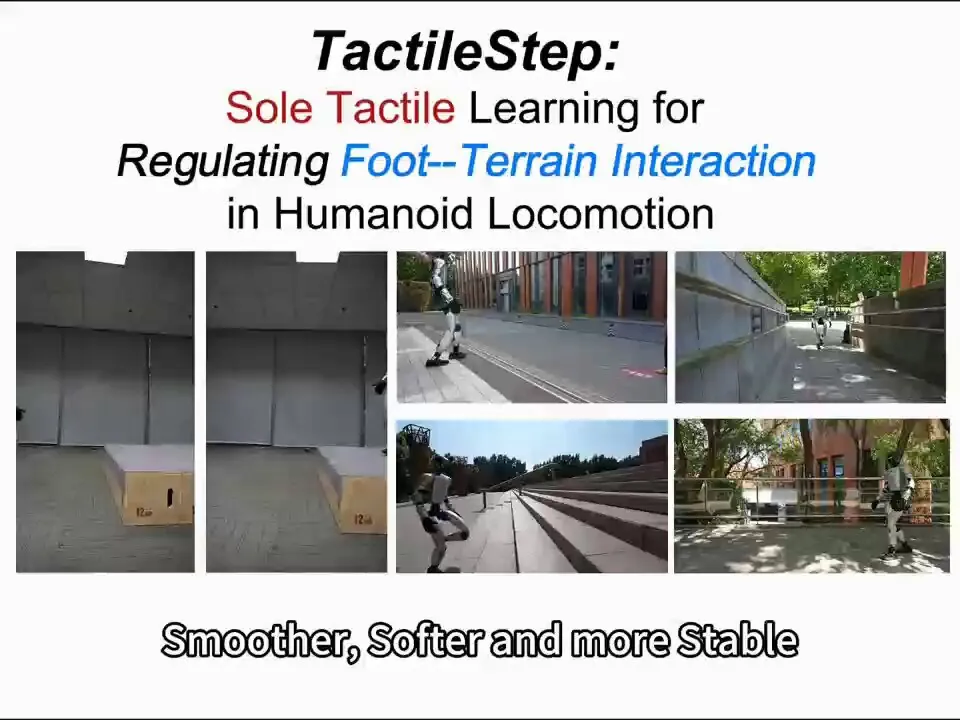
视频加载中
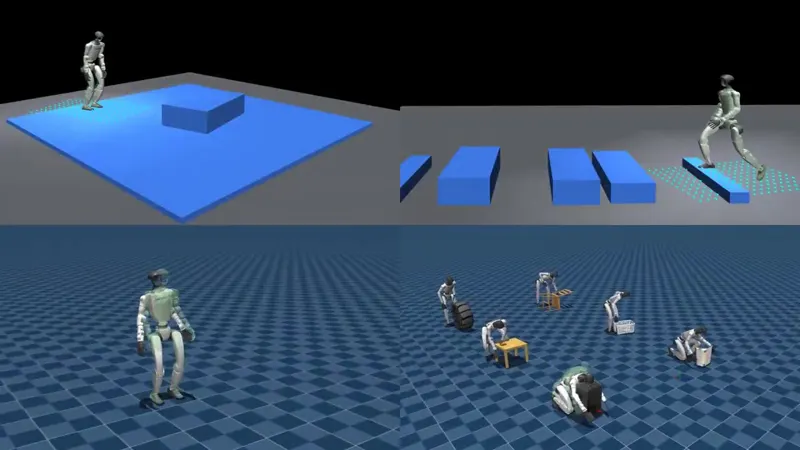
视频加载中TactileStep 将足底压力感知引入人形机器人步态控制,以触觉仿真和分阶段奖励实现更柔和落地;在 Unitree G1 上落地冲击最高降低 48.8%。
Category: humanoid
Author: @YimingLi9702
Date: 2026-09-26T00:00:00
Duration: 32.367s
Reference: https://tactilestep.github.io/
TactileStep 将足底压力感知引入人形机器人步态控制,以触觉仿真和分阶段奖励实现更柔和落地;在 Unitree G1 上落地冲击最高降低 48.8%。
 2:30
 0:20
 6:12
 0:11
 1:14
 0:14