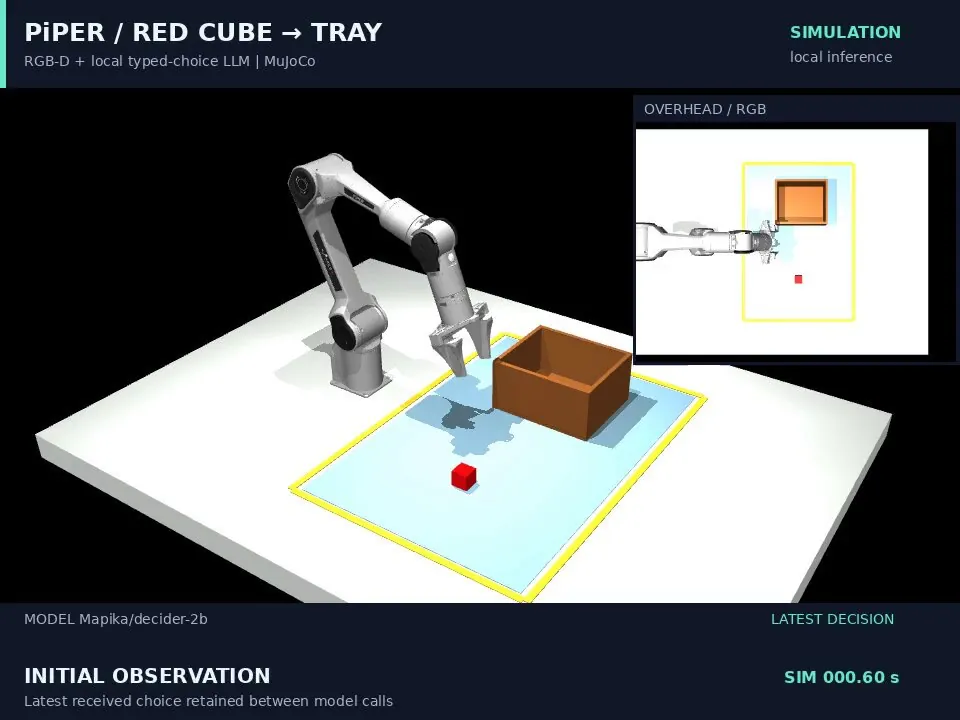
PiPER 动态抓取 10/10 种子成功
视频加载中
视频加载中开源 MuJoCo 仿真中,本地 2B 模型驱动 PiPER 机械臂处理三次目标移动,10/10 种子成功,决策延迟中位数 32.6 ms。
Category: arm
Author: @huxiao93612565
Date: 2026-09-21T00:00:00
Duration: 38.5s
Reference: https://github.com/Hu-xiao-max/jev_robot
开源 MuJoCo 仿真中,本地 2B 模型驱动 PiPER 机械臂处理三次目标移动,10/10 种子成功,决策延迟中位数 32.6 ms。
 0:59
 0:36
 1:08
 0:59
 0:51
 0:30