SSR:面向开放世界的人形机器人稳健对称通行
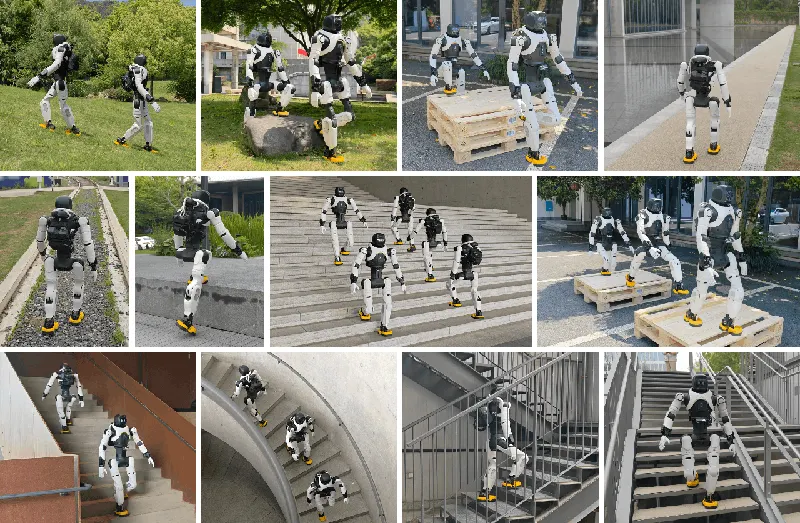
把第一视角深度图直接变成开放世界里的稳健步伐,是人形机器人落地人类环境的关键一步。SSR 用单阶段端到端强化学习联合习得安全落脚、双侧协调与类人全身动作:想象落脚点引导在摆动期预测未来接触分布并评估其支撑度,把只在触地时刻才出现的稀疏安全信号变成落地前的密集纠正;等变潜空间镜像增强把对称增广从高分辨率深度图移到 48 维潜向量上,训练显存从 28.8 GB 降到 23.7 GB;地形特定多判别器 AMP 让不同地形各自保持自然的动作风格。AgiBot X2 真机零样本跨越 90 cm 沟壑、登上 45 cm 高台,并在户外公园完成 1.3 km、40 分钟无复位长时程通行;同一训练与部署管线迁移到 1.8 m、70 kg 的 DR02 全尺寸人形机器人同样有效。
Ruiqi Yu, Yiwen Wang, Yuan Hao2026年5月29日
人形机器人腿足行走强化学习2026年5月29日