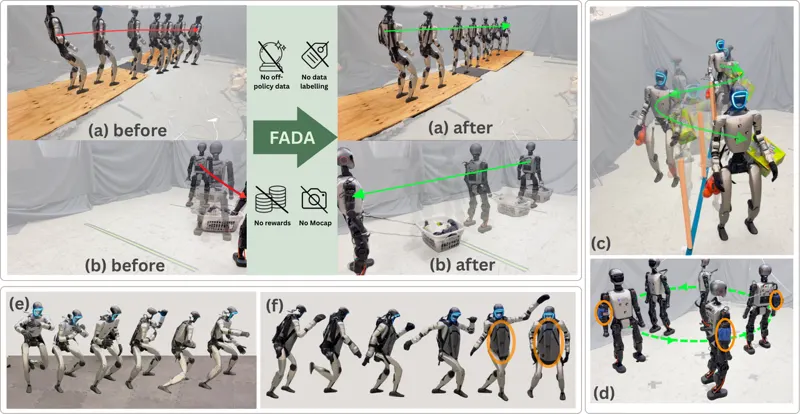
FADA:人形控制的少样本动力学适应
该工作提出 Planner-IDM 框架:先用特权信息训练 oracle 策略,再通过 DAgger 蒸馏成规划器与逆动力学模型;部署时冻结规划器,仅用约2分钟目标域数据监督微调 IDM,使机器人适应坡面、负载与执行器变化。
Angchen Xie, Nikhil Sobanbabu, Ishayu Shikhare · 525次阅读 · 2026年6月26日
人形机器人Few-Shot Learning
2026年6月26日作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。

