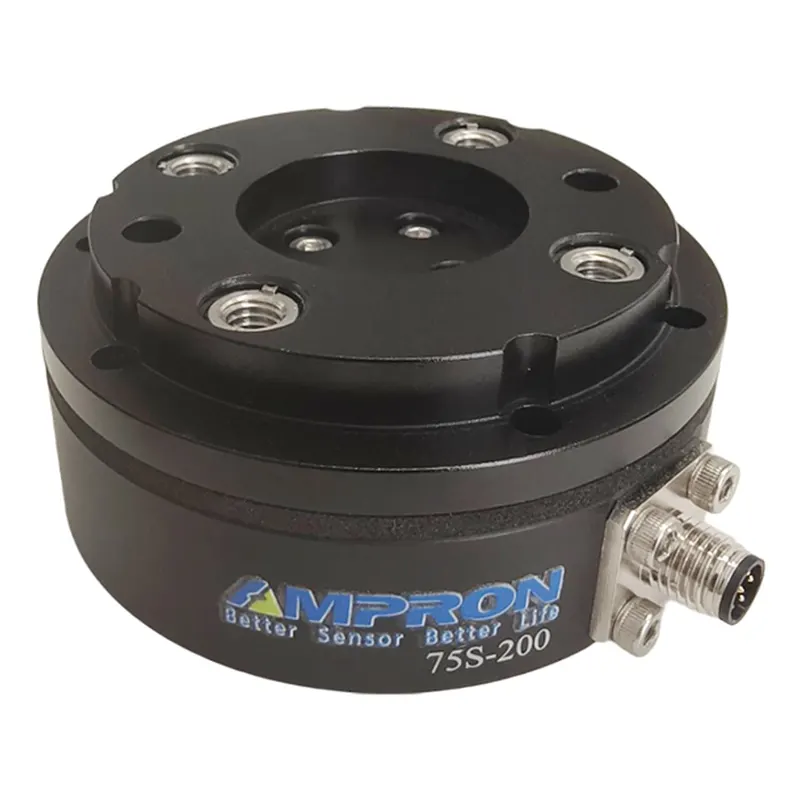
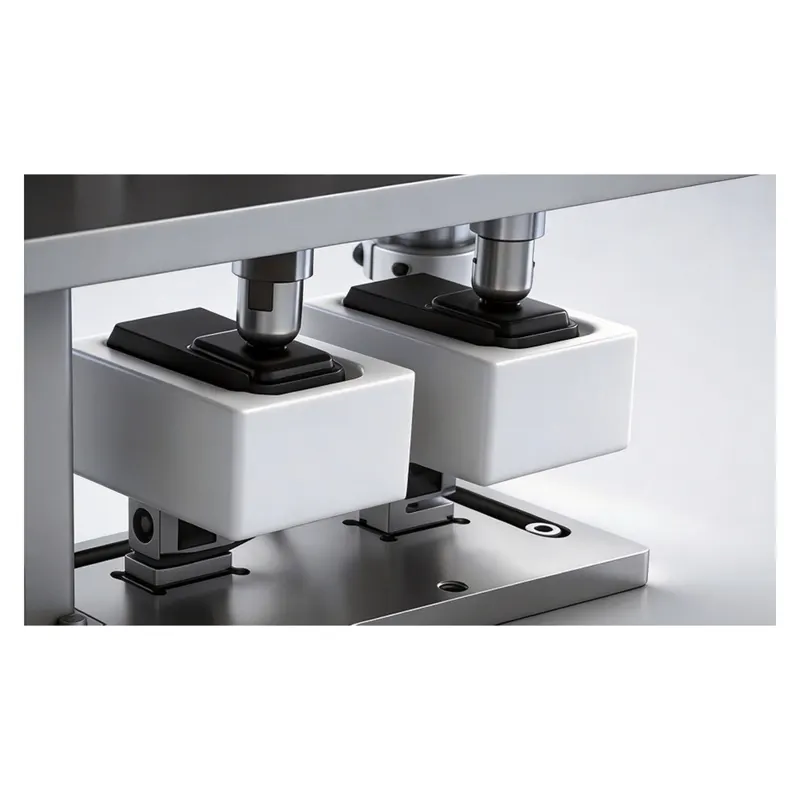
安培龙 FSM6-D75 电阻应变式六维力传感器,Ø75×42.5 mm,航空铝合金、高过载,额定量程 Fx/Fy 100-500 N、Fz 100-700 N、M 4-18 N·m,非线性 ±0.3% F.S.,重复性 ±0.1% F.S.,串扰 ±2% F.S.,采样 1000 Hz,分辨率 0.1% F.S.,RS485/CAN/EtherCAT,IP65,安全过载 300% F.S.,用于工业机械臂末端力控与精密装配。
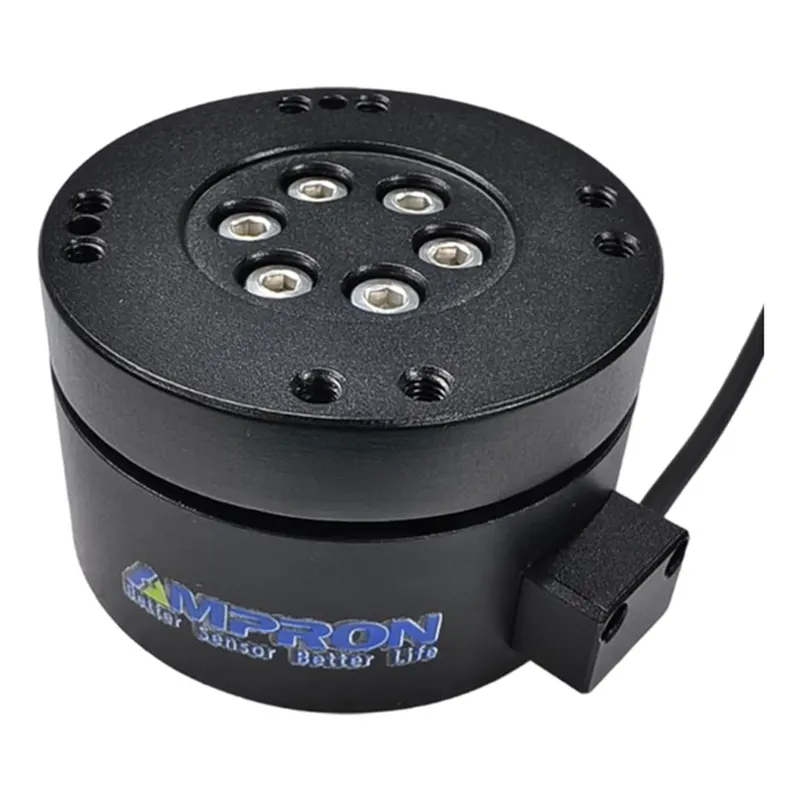
安培龙 FSM6-D60 电阻应变式六维力传感器,Ø60×37 mm,铝合金材质,额定量程 Fx/Fy 100-500 N、Fz 100-700 N、M 4-18 N·m,非线性 ±0.3% F.S.,重复性 ±0.1% F.S.,串扰 ±2% F.S.,采样 1000 Hz,RS485/CAN/EtherCAT,IP65,安全过载 500% F.S.,经高低温补偿,面向工业机械臂末端力控。
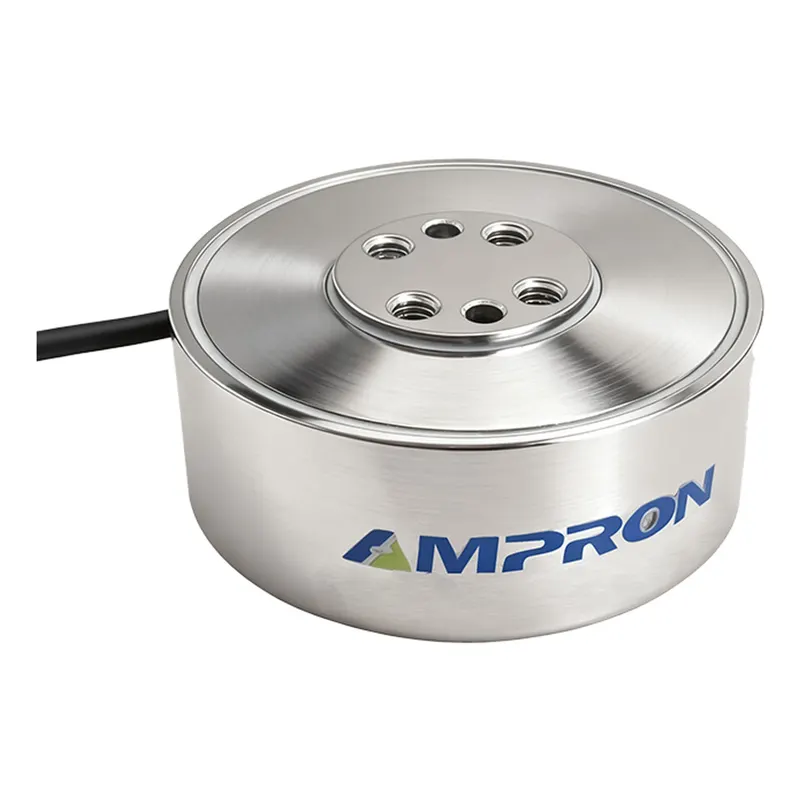
安培龙 FSM6-D50 电阻应变式六维力传感器,Ø50×20 mm,铝合金/不锈钢材质,额定量程 Fx/Fy 100-1000 N、Fz 100-1000 N、Mx/My/Mz 4-36 N·m,非线性 ±0.3% F.S.,重复性 ±0.1% F.S.,串扰 ±2% F.S.,采样 1000 Hz,RS485/CAN/EtherCAT,IP65,12-32 VDC,安全过载 300% F.S.,用于机械臂末端力控与协作关节。
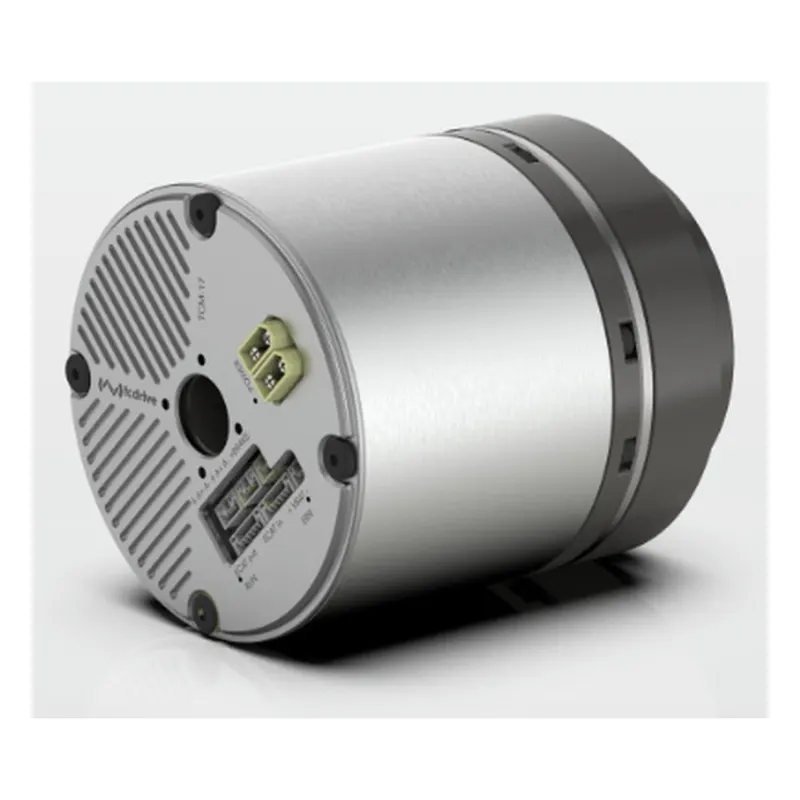
TCM14B/17B 闭环一体关节,DC48V 供电,双磁编码器+内置抱闸,全闭环控制,背隙 ≤10 arcsec,定位精度 90 arcsec,重 0.95/1.4 kg,减速比 11-40,面向轻量关节与外骨骼应用。
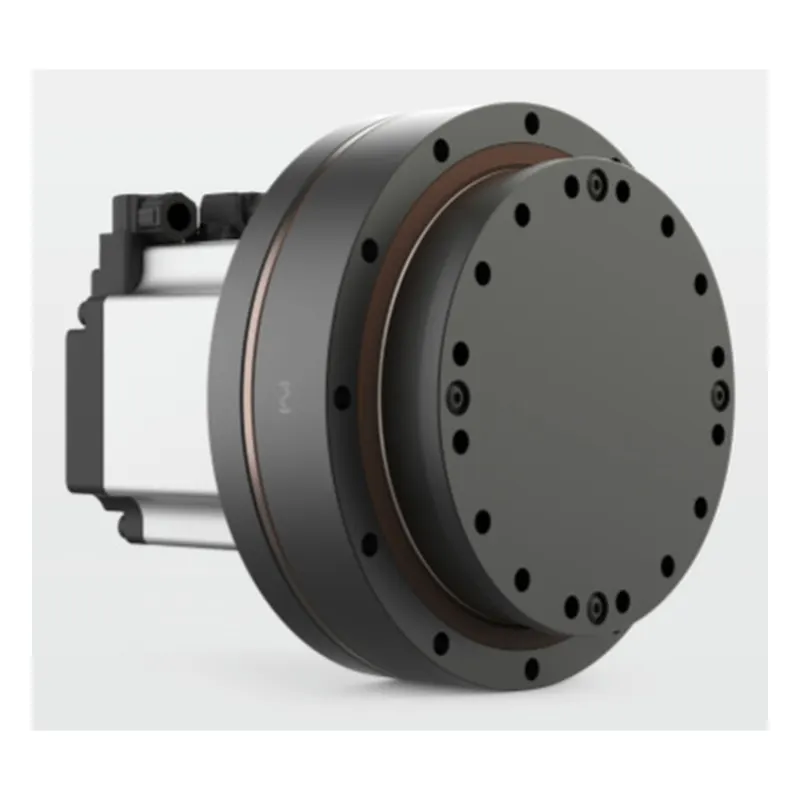
TRM14/17/25/32 一体化关节模组,峰值扭矩 46-672 Nm,DC48V 供电,内置 17 位绝对值编码器,IP54 防护,重 1.6-8.2 kg,寿命 15000 h,覆盖协作臂与人形机器人主流关节规格。
SSA11A 系列微型伺服执行器,减速比 31/51/101,平均扭矩 3.1-8.9 Nm,保持扭矩 4.5-11 Nm,DC24V 供电,背隙 ≤10 arcsec,定位精度 90 arcsec,仅 0.59 kg,寿命 10000 h,适合灵巧手与小型关节驱动。
HSA32A 系列一体化谐波执行器,减速比 50-120,峰值扭矩 238-571.2 Nm,连续扭矩 68-163.2 Nm,输出转速 96-40 rpm,定位精度 30 arcsec,IP65 防护,外形 175×144 mm,中空孔径 35 mm,重 7.5-8 kg,配多摩川 17/16 位绝对值编码器,适用于重载关节与移动底盘驱动。
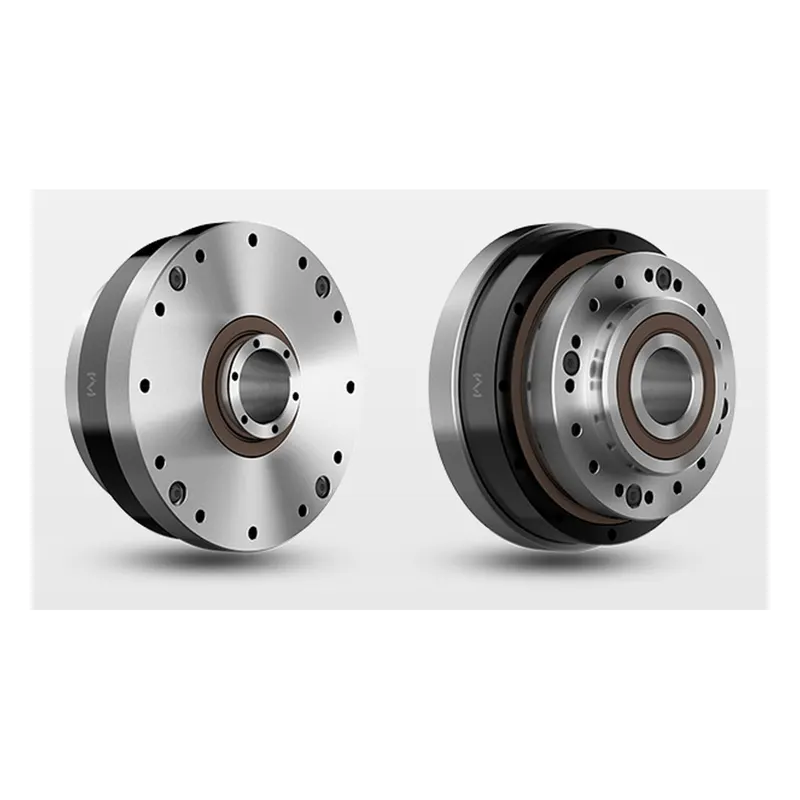
同川精密 HSG 系列谐波减速器,覆盖 HSG-14 至 HSG-40 机座号,减速比 50-120,额定扭矩 6.7-363 Nm(2000 rpm),峰值扭矩 43.7-1454 Nm,许用输入转速最高 8500 rpm,背隙 ≤10 arcsec,设计寿命 10000-15000 h,整机 0.41-7.7 kg,面向协作臂与人形机器人关节。
戴盟 DM-Tac X 视触觉传感器,41×24×18 mm、19.2 g,感知面积 20×15 mm²,相机分辨率 640×480、感知分辨率 384×288、有效感知点 110,592,采样 120 Hz,IP67,USB2.0,灵敏度 <1% F.S.,面向精细抓取与灵巧操作。
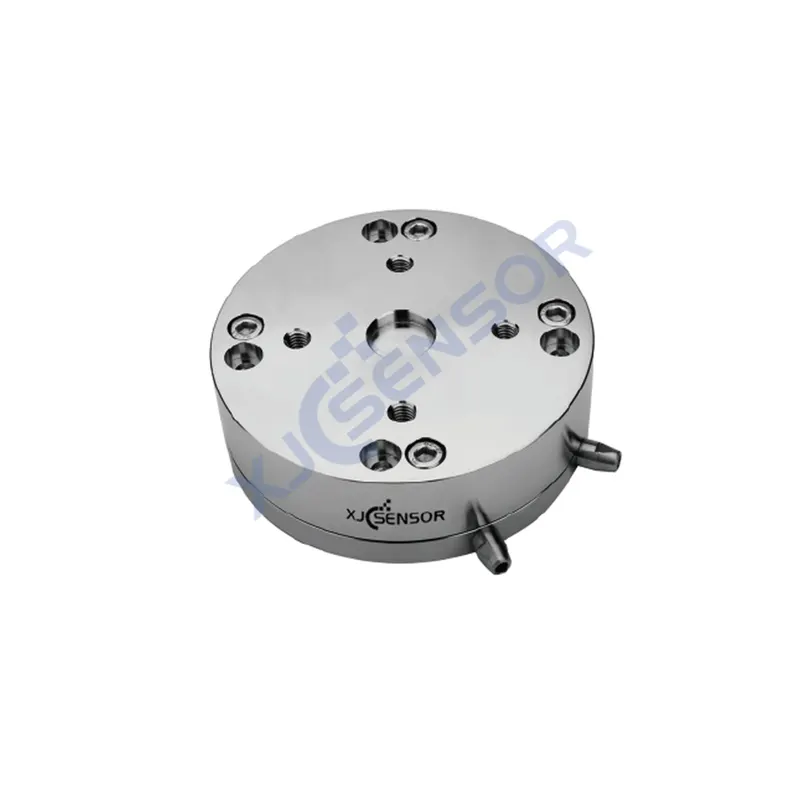
鑫精诚 XJC-6F 采用高精度电阻应变式原理,量程 Fx/Fy=50 kg、Fz=200 kg、Mx/My/Mz=50 Nm,非线性 0.5% F.S.、重复性 0.3% F.S.,不锈钢结构,安全超载 300%,寿命满量程 100 万次以上,用于机器人腕部力控与碰撞检测。
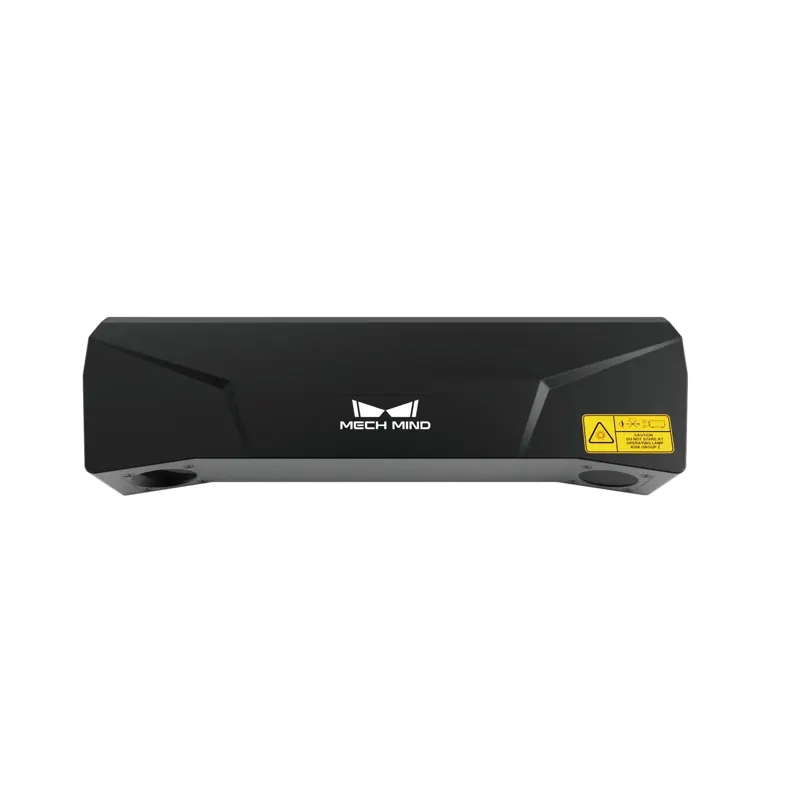
梅卡曼德 Mech-Eye 结构光 3D 相机共 17 款,覆盖 NANO/PRO/ULTRA/LSR/UHP/DEEP 系列,工作距离 0.3-3.0 m,UHP-140 精度达 VDI/VDE 0.03 mm、Z 重复性 2.6 µm,IP65 防护,广泛用于机器人无序抓取、拆垛与在线测量。
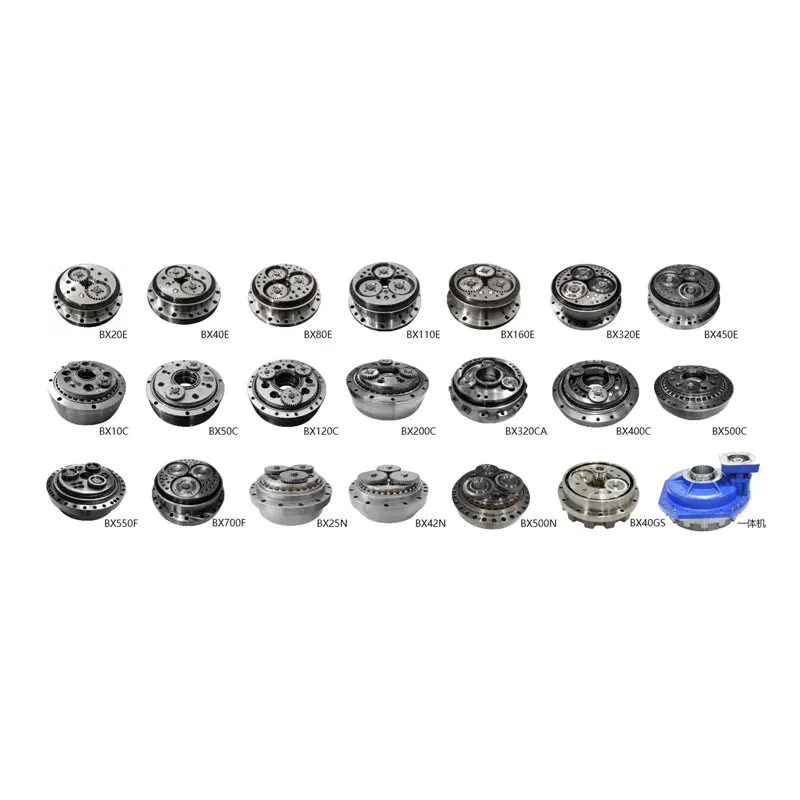
秦川高精传动专注机器人 RV 减速器,国家级制造业单项冠军产品,形成 E、C、F、N、一体机、GS 六大系列 50 多个规格、200 多种速比;BX10C 额定转矩 98 Nm、BX27C 265 Nm,最大至 BX700F(约 6.9 kNm)。