PAPER DEEP DIVE
灵巧手点云操作
DexPoint: 通用点云灵巧操作策略
DexPoint 基于点云表示实现通用灵巧操作策略,无需物体 CAD 模型即可操作多样物体,展现良好的 sim-to-real 迁移。
DexPoint 基于点云表示实现通用灵巧操作策略,无需物体 CAD 模型即可操作多样物体,展现良好的 sim-to-real 迁移。
PAPER DEEP DIVE
DexPoint 基于点云表示实现通用灵巧操作策略,无需物体 CAD 模型即可操作多样物体,展现良好的 sim-to-real 迁移。
DexPoint 基于点云表示实现通用灵巧操作策略,无需物体 CAD 模型即可操作多样物体,展现良好的 sim-to-real 迁移。
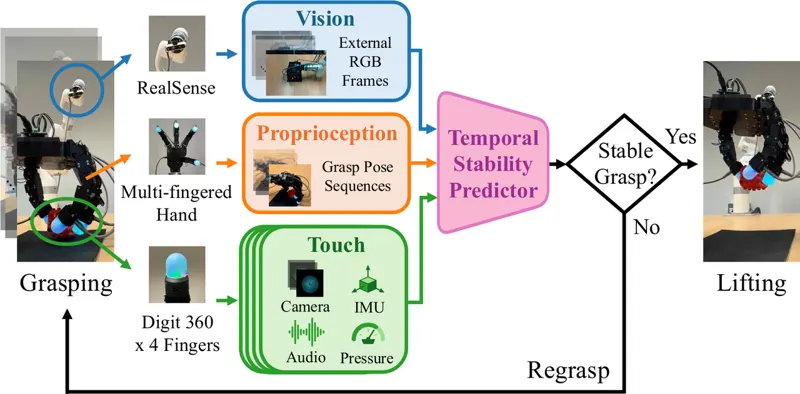
机器人抓取研究大多用视觉选位姿、配平行夹爪,而人是靠指尖触觉几乎不失手。TU Dresden LASR Lab 把问题改成「抬起之前这只多指手抓稳了没」:7 自由度 xArm7 + 16 自由度 Tilburg Hand,四指尖各嵌一颗 Digit 360,用 200 个物体(刚性 105、可形变 95)自动采集 10000 次抓取,全程录外部 RGB-D、本体感知与四路触觉(相机/音频/IMU/气压),SAM 3 检测抬起后物体高度自动打标(与人工核验一致率 92.34%)。模型是以抓取起始为锚点的 3 秒观测窗:16 帧 RGB 与触觉图像走 VideoMAEv2-Base,本体感知 100 步、音频等 224 步走 Transformer,四指触觉先跨模态融合再跨时间跨手指分解注意力,最后注意力融合输出稳定概率。5 折物体不相交验证下视觉+本体+触觉 83.55%,去掉触觉掉到 79.56%;触觉分辨率 1x1→112x112 准确率 79.40%→83.55%;把触觉冻结成最后一帧掉 2.07 个百分点。真机上把它当在线门控(阈值 0.95,最多重抓 5 次),20 个训练集外物体上执行抬起的成功率 82.0%,比无触觉门控高 10.5 个百分点。约 1.2TB 数据集已在 OPARA 公开。
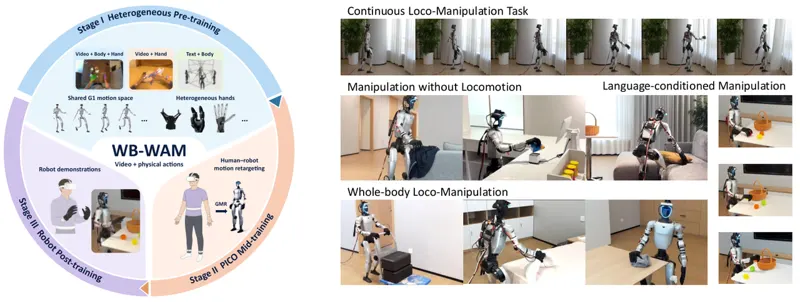
清华交叉信息研究院、雄安人工智能研究院与墨尔本大学(Hang Zhao 组)提出 WB-WAM:72 维共享物理动作空间(身体 29 + 根部 3 + 双灵巧手 20+20)把 1,880.2 小时九源异构视频/动捕数据的部分标注统一进掩码流匹配的生成式视频预训练,再经 PICO 第一人称演示中间训练(22h/73 任务,GMR 重定向+约束 IK+MINT)与带前向运动学损失的真机后训练落到宇树 G1 + Wuji 灵巧手。仿真 HumanoidArena 七任务全胜(81.9%);真机五任务 84.0% 超 OpenWAM 的 80.0%(ACT 仅 20%、Fast-WAM 仅 6%);PICO 中间训练让 30 条真机演示达 73.8%,超过 100 条直训的 65.0%——真机数据省 70%。
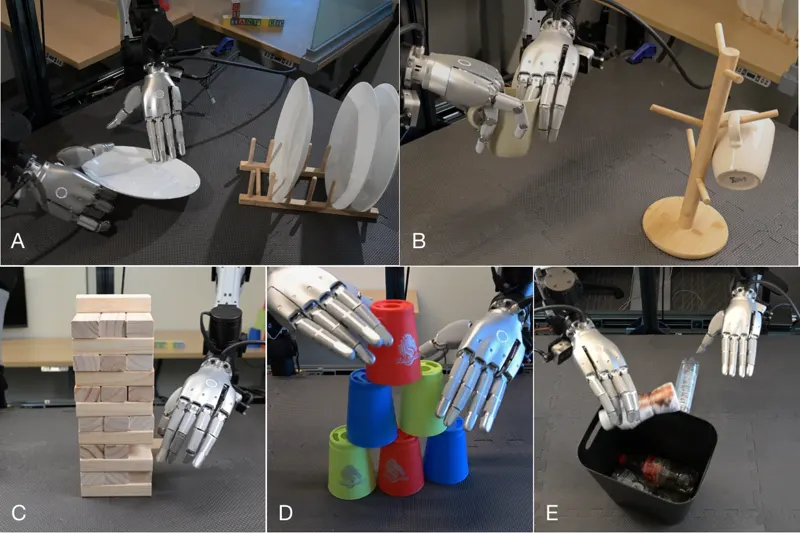
SPD 让操作员在 VR 头显中直接操控虚拟物体,一周内在 MuJoCo 仿真里采集 75 小时同 embodiment 灵巧操作数据,用流匹配预训练扩散 Transformer;在 56 自由度双臂灵巧平台上仅用 1-2 小时真实示教微调,五项双手任务全面超越从零训练的行为克隆,且历史条件化加短动作块配置从预训练中获益最大。
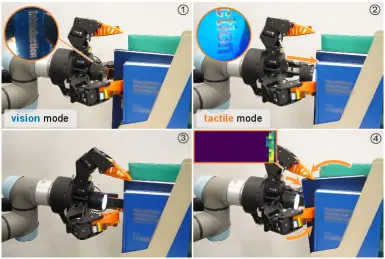
VTAP夹爪将指尖触觉传感与视觉触觉主动掌面协同,实现灵巧的手内操作,融合感知与主动控制。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。