日本开发者介绍免费软件Splat2Mesh,可把3D Gaussian Splatting数据转换为OBJ、GLB多边形网格,支持Windows。
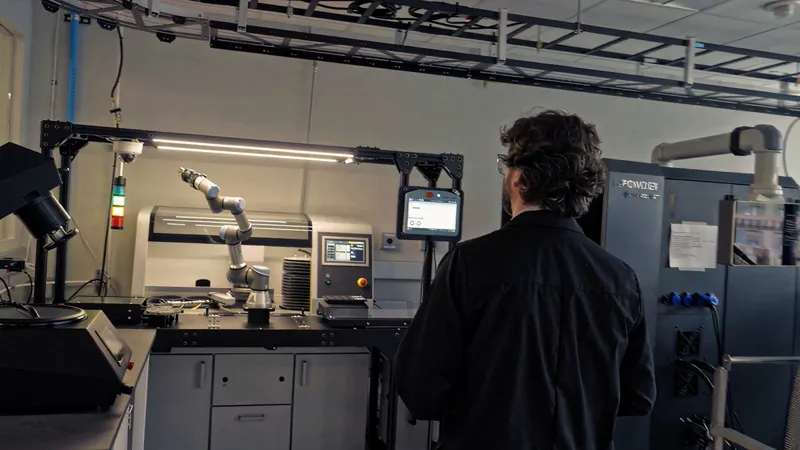
Radical AI打造自主材料科学实验室,结合AI、机器人与实验自动化,实现材料发现和测试的闭环高效运行。
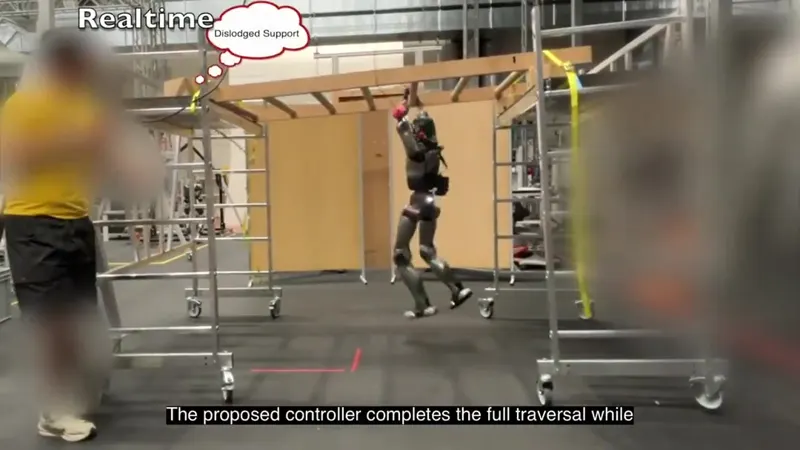
新论文研究人形机器人在稀疏3D结构上的敏捷穿越,包括猴架和悬空障碍,通过学习和sim2real实现真实部署。
LightOrigins 开源 LightNav-0:基于 Qwen3-VL 空间智能的通用导航模型,纯仿真训练,零样本驱动人形、四足、轮式、无人机自主导航。
VLA 即使完美理解任务,也可能因夹爪不适配而失败。GVLA 解决这一问题:同一指令在吸盘、平行夹爪等不同末端执行器上需要完全不同的策略。
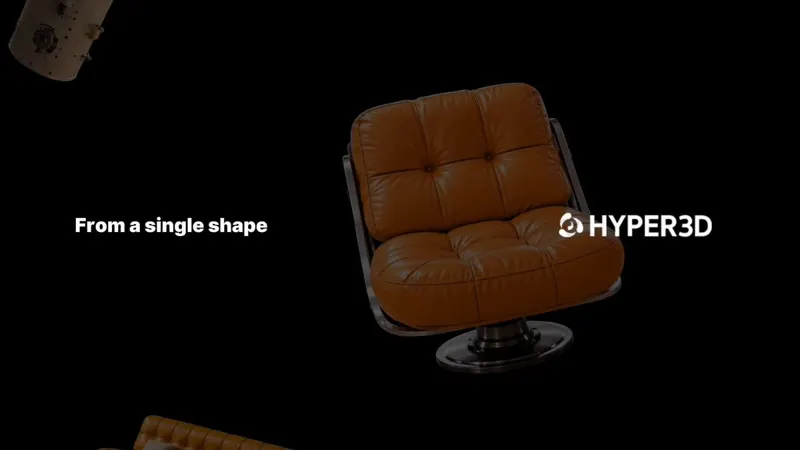
Hyper3D发布WorldGen,融合独立前景网格与3DGS背景生成可交互世界,面向机器人训练、影视、游戏、DCC与XR,由CAST论文驱动。
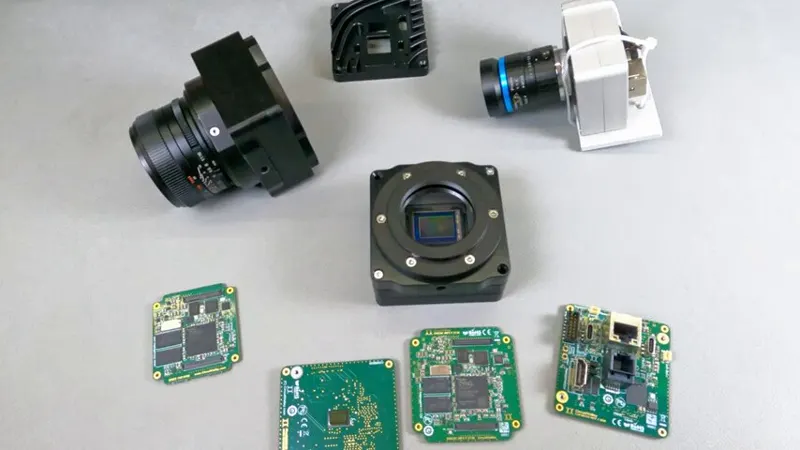
CHC5 第五代开源相机平台基于 Zynq-7000 SoC,FPGA 直接运行 ISP 图像流水线(黑电平校正、去马赛克、自动曝光/白平衡等),峰值约 6 亿像素/秒,支持 640×480@2000FPS、1080p@170FPS、4K@40FPS。
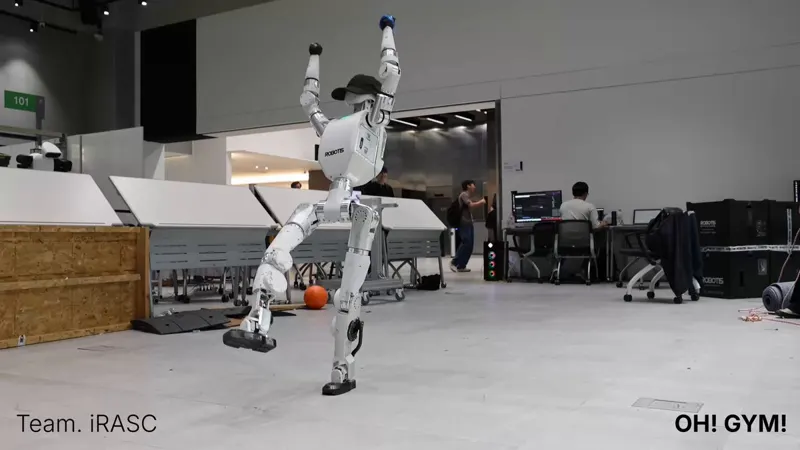
韩国 ROBOTIS 团队的 OH! GYM 项目:学生们通过仿真训练与真机迁移,让人形机器人完成障碍跑、跆拳道、K-POP 舞蹈与跑酷等高动态动作,展示 sim-to-real 全身控制能力。
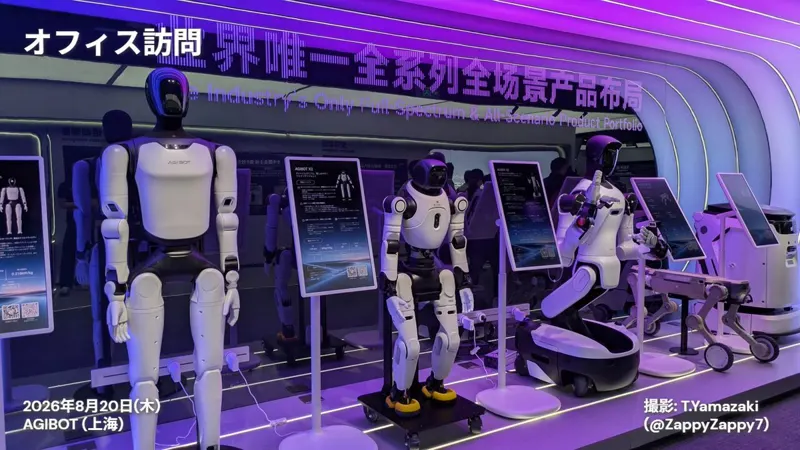
参观机器人与物理AI企业展厅,实地了解多个场景的机器人演示。
清华AIR提出Zetta ζ闭环具身框架:冻结基础VLA策略,在线进化代码化的运行时评审器与恢复技能,机器人可检测失败、任务中恢复并复用成功经验。LIBERO-Pro成功率31%→90.8%,推理提速11.1倍。
ETH RSL 让人形机器人只靠头部固态激光雷达原始回波完成跳上云梯、臂行横越、跳下落地的完整序列:三个特权教师经相位调度蒸馏为一个注意力感知学生,配合电池压降、电机热极限与雷达噪声建模,硬件 15 次成功 14 次,臂行速度 0.5 m/s。
Ongan, Efe, Zhang, Chong, Sun, Boyang
TrapVLA 能在 VLA 模型上触发精确的失败模式——过早闭合夹爪、按指定偏移抓取、到达目标前张开、或在设定位置释放。它学习的是引发故障的微小动作残差,而非记忆固定攻击模式,为具身操作策略的鲁棒性评估提供了新视角。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。