用文本提示或参考图即可检测分割未知物体无需任务训练速度够实时
Walden Robotics融资3亿美元估值11亿由丰田与Deviation Capital领投英伟达参投脱胎于丰田研究院
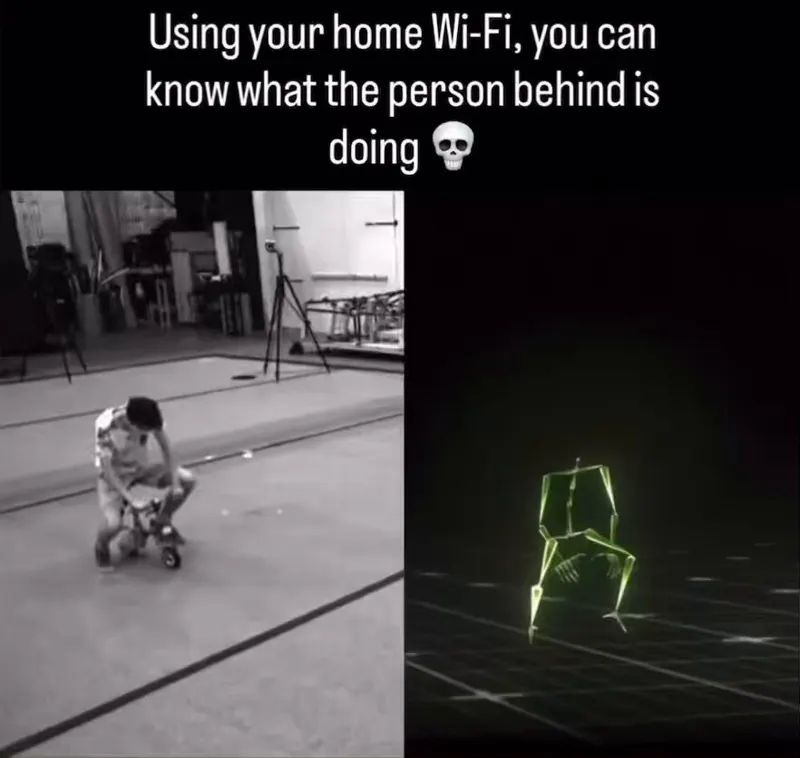
仅用 WiFi 信号穿墙追踪人体姿态、呼吸、心率,跌倒检测低于 200ms,基于 ESP32 硬件,无摄像头。
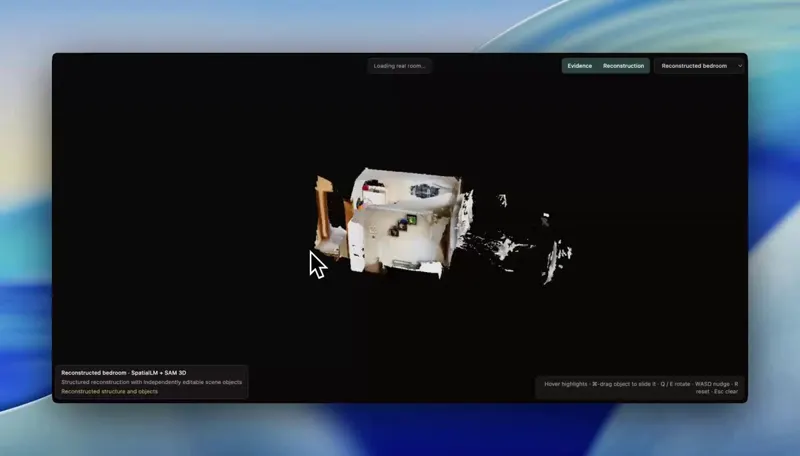
周末用SpatialLM和Sam3D做物体分割与三维重建效果不错尚待接入端到端流程
把3DGS扫描导入Isaac Sim 6.0的通用流程:点数压到2^24以下、转.usdc、矫正朝向、沿轨迹放相机;并剖析单体块、单标签、无碰撞、固定光照四大弱点与网格分层对策。
提出Fashion-3DLR,基于成对时尚元素实现可控3D服装生成,服务于3D内容生成与数字人/机器人外观建模。
Shenghao Yang, Hongtao Zhang, Yuhan Yi
研究高精度机器人操作任务的数据缩放律,揭示精度要求提升带来的数据需求增长规律,为高精度操作策略训练提供数据规模指导。
Cuijie Xu, Yuanfan Xu, Min Xue
针对触觉手套中姿态相关伪影问题,提出姿态感知建模方法,降低佩戴姿态对触觉传感信号的干扰,提升触觉手套数据质量。
Tianhong Catherine Yu, Ziyi Kou, Mia Huang
NVIDIA在SIGGRAPH 2026发布MotionBricks,像拼积木一样组合动作部件生成新机器人运动。
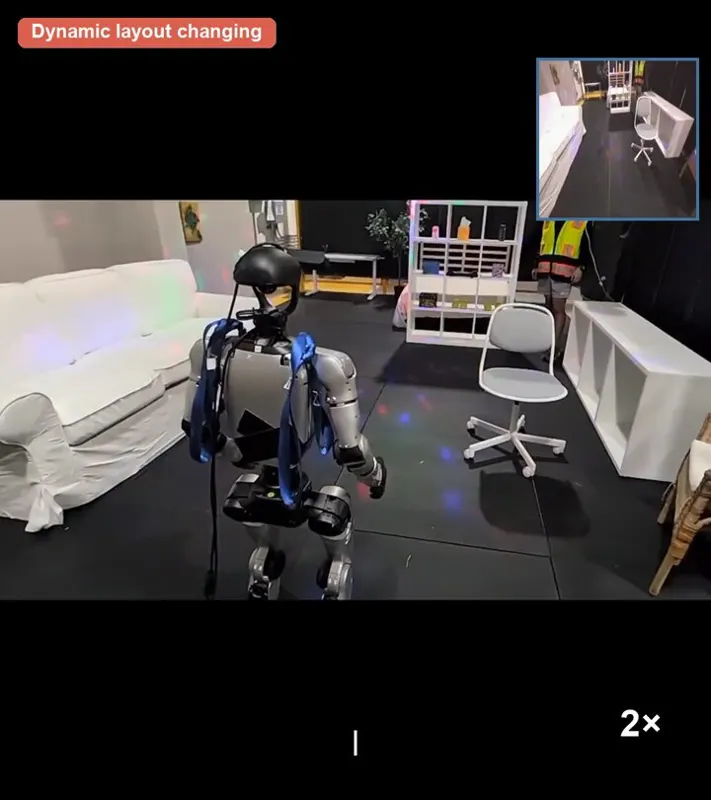
VLK模型展示从合成场景中学习人形机器人运动操作,结合视觉、语言和运动学信息。
软件方案正实现传统昂贵LiDAR和深度传感器阵列的功能,大幅降低机器人硬件成本。
现代汽车集团与NVIDIA合作推出机器人参考平台,整合物理AI工具,加速高校和实验室机器人开发。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。