OTRetarget:用最优传输把「人+物体」运动整体搬到人形机器人,接触结构保住 87%
视频加载中
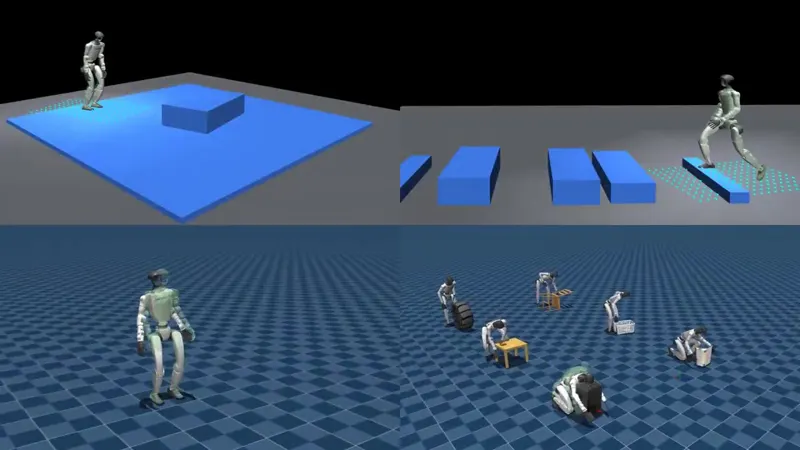
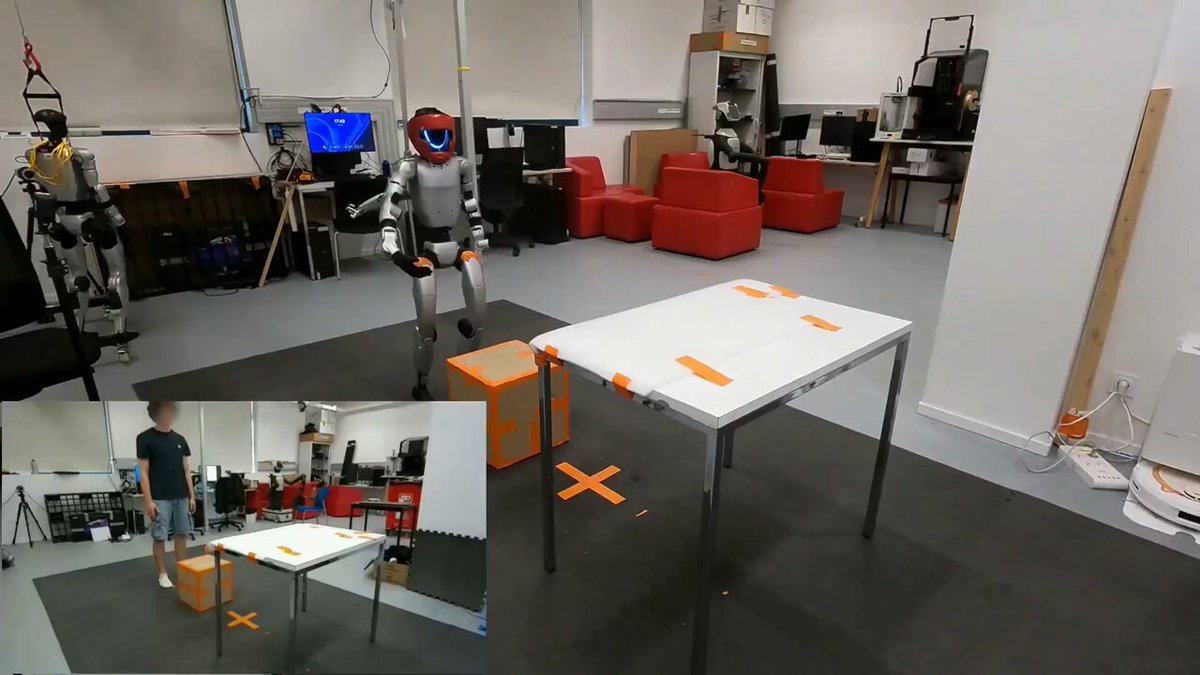
视频加载中Simple Robotics 团队(Guillaume Besset、Erwann Carn 等,arXiv:2609.36602)提出 OTRetarget:不再只重定向骨架,而是把人体演示中的机器人与多物体位姿联合求解——表面交互用符号距离、最近见证点与相对方向三元组描述,熵正则最优传输(每个人体部位与机器人连杆一个方案,T-pose 下一次解出)把这些目标跨形态搬运,指尖与脚跟不遗漏;再纳入约束逆运动学,逐帧同时优化机器人与所有物体位姿,平衡接触保持与运动风格,机器人-物体与物体-物体交互都无需缩放场景。OMOMO 上机器人-物体交互 Jaccard 87%、深度误差 8.7mm(对比 OmniRetarget 28% 与 29.3mm);同一演示可重放到从未见过的物体形状(球到梁),策略在真机宇树 G1 盲抓完成 pick-and-place。
Category: humanoid
Author: @CarnErwann
Date: 2026-09-30T00:00:00
Duration: 169.566s