宇树 UnifoLM-X2 世界模型自主格斗
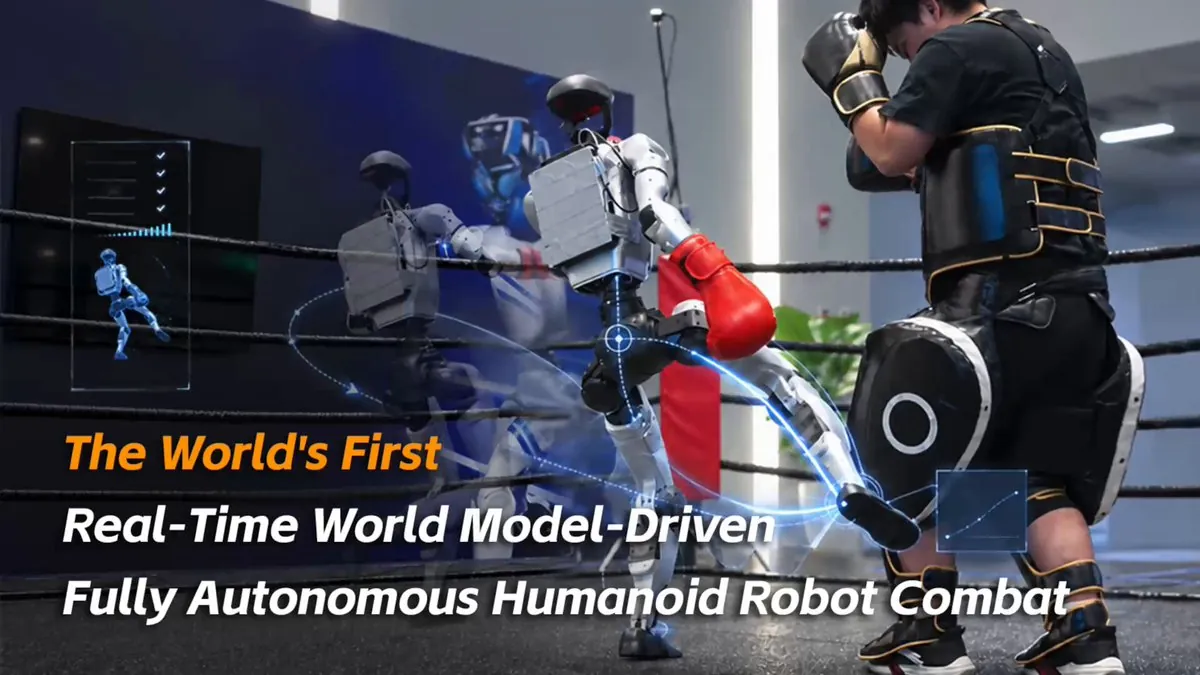
视频加载中
视频加载中宇树发布全球首个由世界模型实时驱动的全自主人形机器人格斗演示:UnifoLM-X2-1.0 世界-动作基础模型突破瞬时规划、决策与动态交互执行的瓶颈,实时预测未来并即时应对,验证了世界模型驱动人形机器人规模化部署的可行性。
Category: humanoid
Author: @UnitreeRobotics
Date: 2026-09-07T00:00:00
Duration: 38.48s
宇树发布全球首个由世界模型实时驱动的全自主人形机器人格斗演示:UnifoLM-X2-1.0 世界-动作基础模型突破瞬时规划、决策与动态交互执行的瓶颈,实时预测未来并即时应对,验证了世界模型驱动人形机器人规模化部署的可行性。
 0:46
 1:00
 1:01
 1:00
 4:34
 4:15
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。