ASENA:面向具身导航的自演化智能体
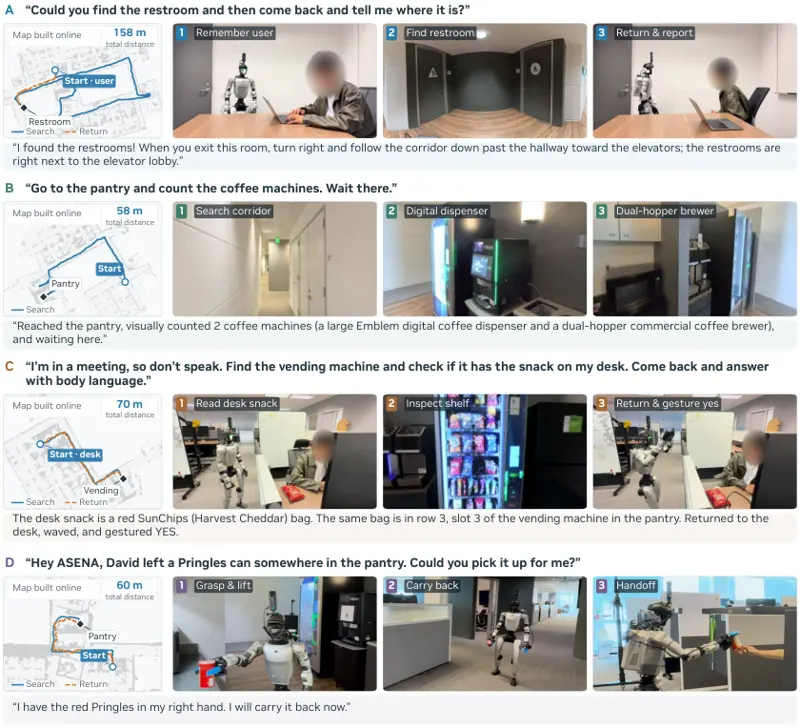
ASENA 是一套让人形机器人成为通用编码智能体可编程环境的具身智能体系统:智能体读取传感器、编写并执行程序、对照录制的执行证据修复失败,并在模型权重保持不变的前提下,把可复用的笔记与可执行技能沉淀进持久工作区。论文同时提出可选工具 ASENA-VLN,一个 4B 单目导航策略,基于路线指令、视觉问答与新构建的几何原子导航任务训练,可预测本体坐标系轨迹。独立评测中 ASENA-VLN 在 R2R 与 RxR 上分别取得 68.7% 与 70.2% 的成功率;与编码智能体结合后,学习型导航在两个 agentic 基准上各提升 11 个百分点成功率并缩短执行时间。持久工作区演化在十轮重复任务子集上把 R2R 成功率从 72% 提升到 98%、RxR 从 65% 提升到 89%。在具身问答上 ASENA 以更少交互步数取得最先进准确率,并在 Unitree G1 上无预建地图地演示了搜索、视觉检查、空间推理、合成手势与包含拾取、搬运、递交的移动操作。
An-Chieh Cheng, Isabella Liu, Edmund Bu · 296次阅读 · 2026年9月30日
 1:40