Embodied-R1.5:把三条具身能力装进一个 8B 模型,让推理替代动作预训练
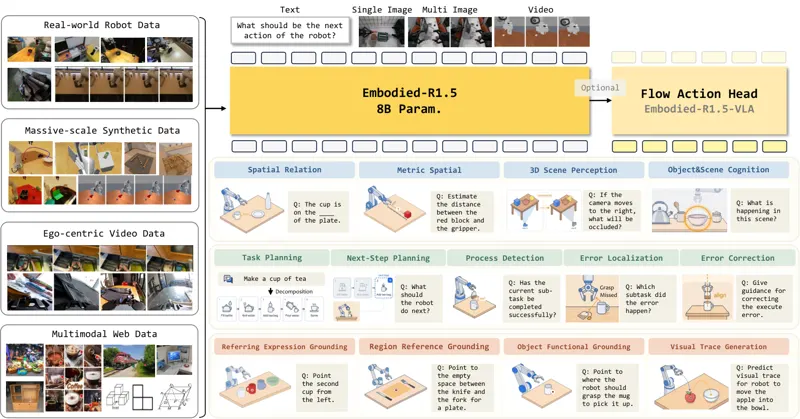
Embodied-R1.5 基于 Qwen3-VL-8B,将空间认知与推理、规划与纠错、具身指向与定位三条能力维度统一在单一架构中,用 15B token 语料、三条自动化数据流水线和多任务均衡 RL 配方完成训练。配套 PGC 闭环框架让同一模型分饰 Planner/Grounder/Corrector 三角,在真机上完成奶茶制作等 10 步长程任务并自主纠错;Embodied-R1.5-VLA 无需大规模动作预训练即在 SimplerEnv Google Robot 拿到 92.4%,超过 π0.5 逾 20 个百分点。24 个具身基准中 16 个 SOTA,权重、数据、代码与 EmbodiedEvalKit 评测框架全部开源。
Yuan, Yifu, Huang, Yaoting, Yao, Xianze · 577次阅读 · 2026年6月9日
具身智能视觉语言动作模型基础模型2026年6月9日
 0:15