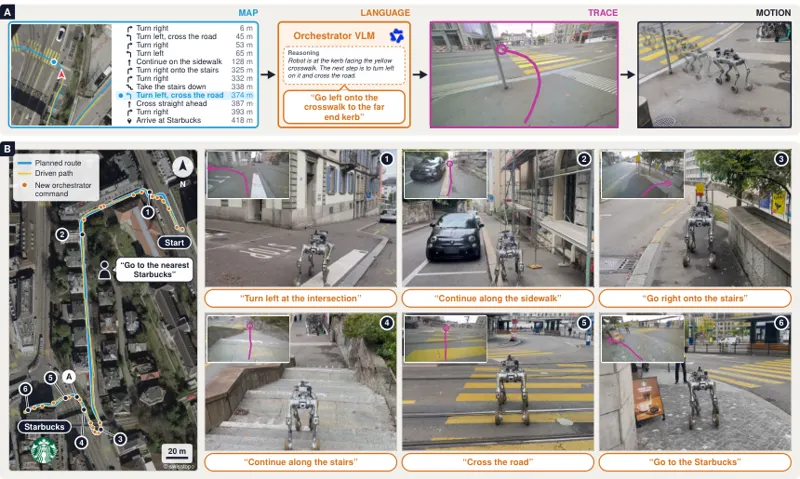
WayTrace:地图到语言到轨迹的城市导航WayTrace 将城市导航拆成语言指令、图像轨迹与深度强化学习控制三层,借助异步视觉语言模型和轨迹预测,把网页地图路线转成轮足机器人可执行的路径。Manthan Patel, Jonas Frey, Pascal Roth · 264次阅读 · 2026年11月3日具身导航视觉语言导航2026年11月3日
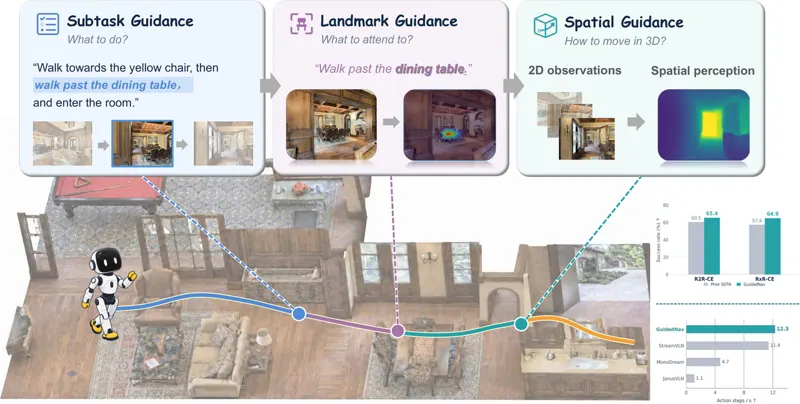
GuidedNav:通过动作前注意力与空间引导塑造视觉语言导航表征GuidedNav 在训练阶段用子任务、地标与空间三类引导约束视觉语言导航策略的表征:让动作前注意力对准当前指令片段与相关视觉区域,并将长时几何和局部空间结构蒸馏给仅依赖单目 RGB 的策略。方法在 R2R-CE 与 RxR-CE 验证集上取得领先成功率,同时保持较低推理开销。Jingyu Guo, Jiaxin Huang, Chengxing Lin · 311次阅读 · 2026年10月9日Vision-and-Language Navigation具身导航2026年10月9日
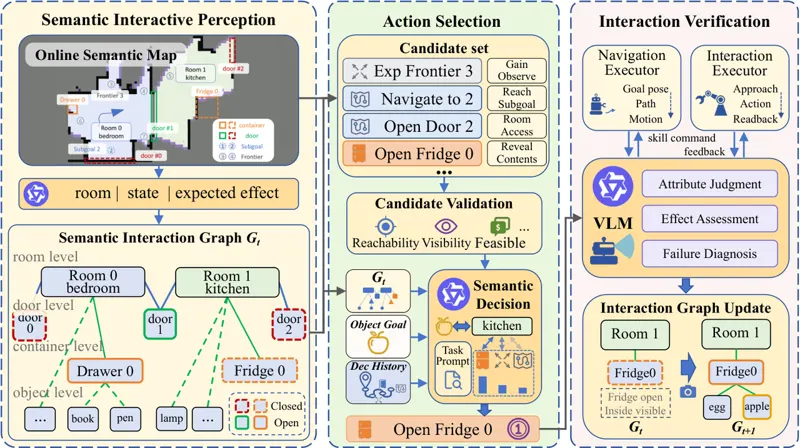
MultINav:超越可达性的交互式导航基准与智能体框架MultINav 统一「开门改变连通、开容器改变可见」两类交互及其顺序依赖,发布 3000 回合 MultINav-Bench 与三阶段智能体 MultINav-Agent;混合任务成功率 24.1%,较 MoMa-LLM 提升 22.4 个百分点。Delun Li, Xueyao Wei, Rui Chen · 364次阅读 · 2026年10月12日具身导航Interactive Navigation2026年10月12日
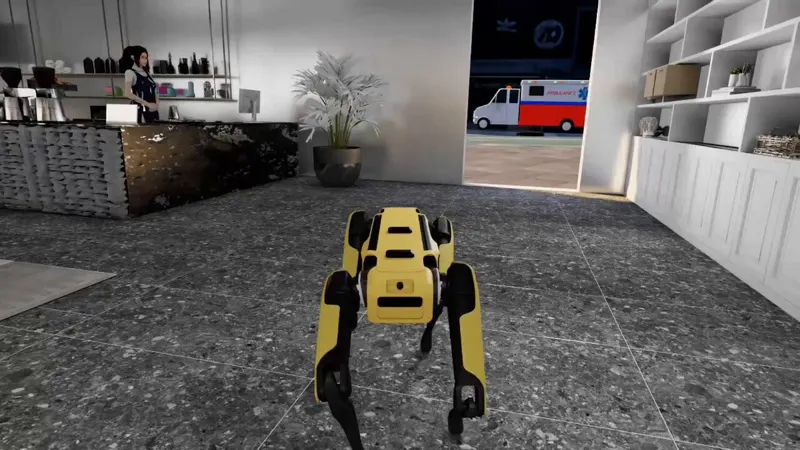
2:51NavVerse(CoRL 2026):200 场景 / 1 万条 episode 的室内→室外连续导航基准——最强零样本 VLA 仅 11.6%,出门后成功率腰斩@GhaffariMaani · 649次播放 · 2026-10-02具身导航NavVerse
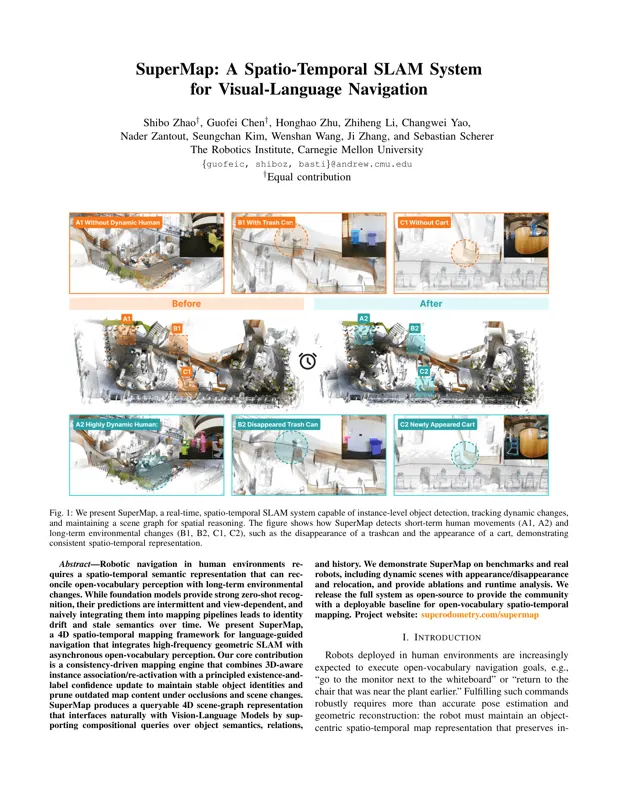
SuperMap:面向视觉语言导航的时空SLAM系统SuperMap是CMU提出的实时4D时空语义建图框架,将高频几何SLAM与异步开放词汇感知结合,通过一致性驱动的建图引擎维护稳定的物体实例身份并在遮挡和场景变化下修剪过时内容,生成可查询的4D场景图接口供视觉语言模型进行零样本推理和语言引导导航。Shibo Zhao, Guofei Chen, Honghao Zhu · 650次阅读 · 2026年7月1日同步定位与建图视觉语言导航2026年7月1日