PriMoRetarget:通过优先级运动重定向实现人形机器人动作迁移
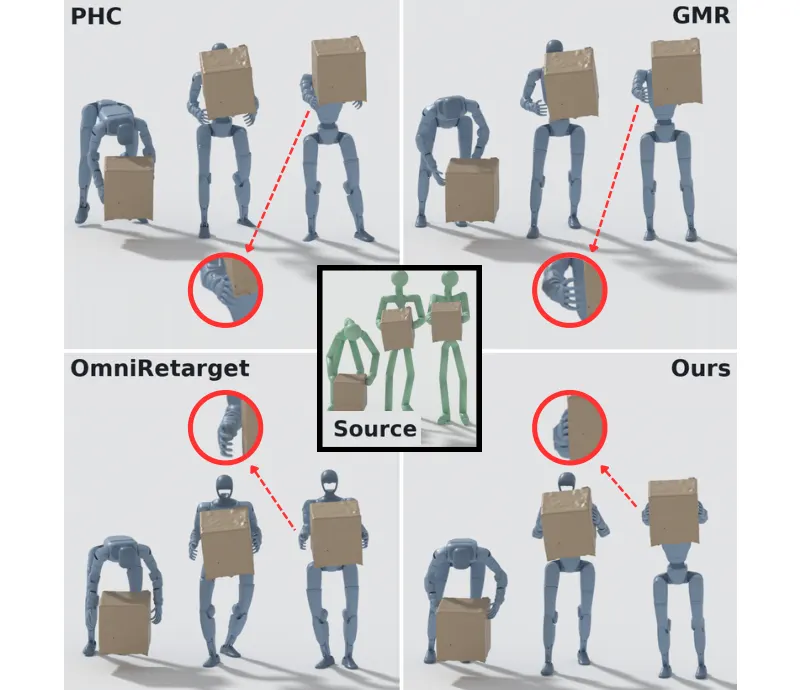
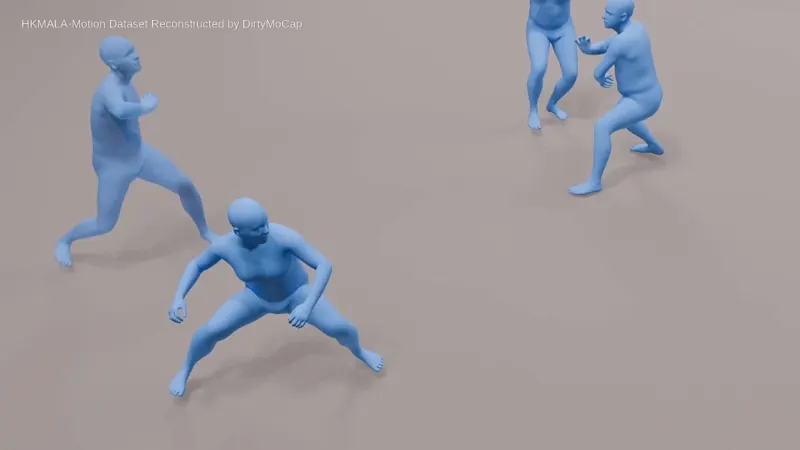
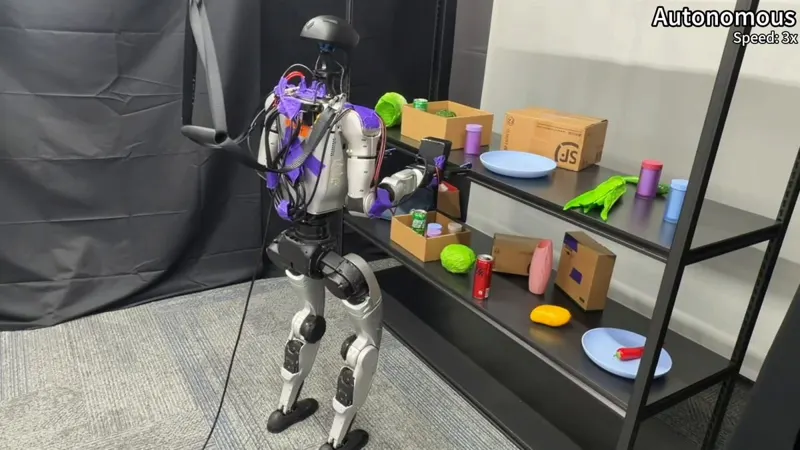
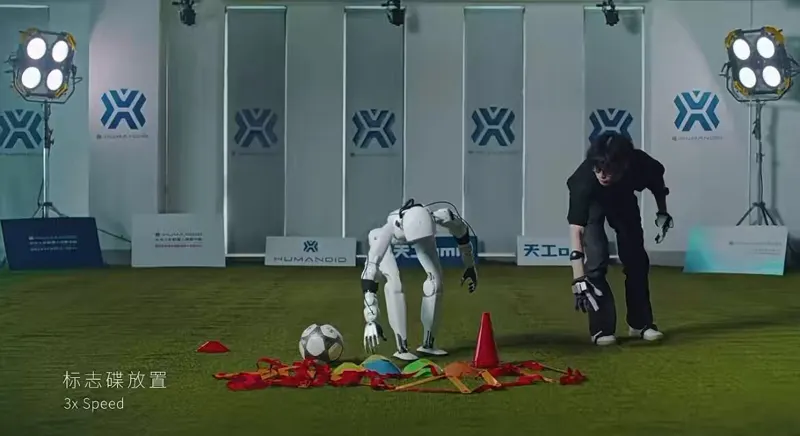
运动重定向是把人类动捕数据迁移到人形机器人的关键预处理步骤。现有方法多将重定向写成加权多目标优化,目标冲突时只能靠手工调权妥协,难以保证脚部落点、人-物接触等关键特性不被姿态目标牺牲。本文提出 PriMoRetarget,用显式优先级层次取代相对权重:低优先级目标的梯度更新被投影到高优先级目标雅可比的零空间中,使接触与脚步约束严格优先于姿态相似度。方法包含逐帧分块投影(复杂度从 O(T^3 m^3) 降至 O(T m^3))、自由目标机制与加权和热身三个设计。在 LAFAN1、OMOMO、Inter-X 与 35 分钟双人协作数据上,接触保持率全面领先 PHC、GMR、OmniRetarget(OMOMO 96.9%),跟踪策略成功率在 LAFAN1 与 OMOMO 达 100%,并在 Unitree G1 真机完成搬箱部署。
Nicholas Ioannidis, Dun Yang, Max Smith · 194次阅读 · 2026年10月8日
 0:13