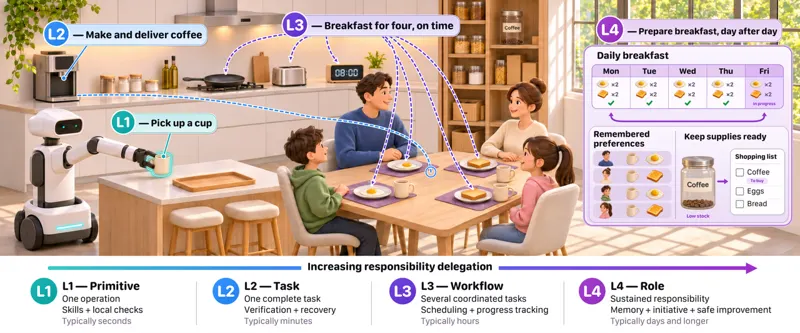
构想智能体机器人:机器人系统的新时代论文将具身智能体机器人的决策核心定义为“基础模型 + 具身执行外壳”的 Embodied S2,其中外壳负责上下文、工具、规划、记忆与验证。文章把模型能力与闭环系统表现分开评测,以延迟、成本和持续运行世界中的安全性约束系统结论,并用 L1 至 L4 的逐步扩展责任衡量从局部技能到长期角色的进展。它是一份概念框架与研究路线图,而不是已统一实现并验证的完整系统。Grid Robotics, Qingfeng Lan, Duo Li · 103次阅读 · 2026年11月13日Agentic Robotics人工智能2026年11月13日
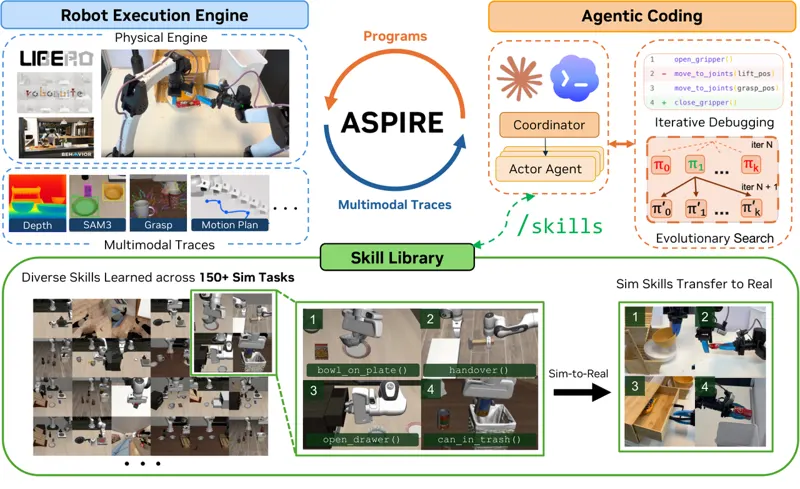
ASPIRE:面向机器人智能体的技能发现通过多模态执行轨迹诊断机器人程序失败,用进化搜索修复候选程序,并将验证过的修复沉淀为可跨任务、跨平台复用的技能库。Runyu Lu, Yubo Wu, Ethan Kou · 540次阅读 · 2026年6月30日ASPIREAgentic Robotics2026年6月30日
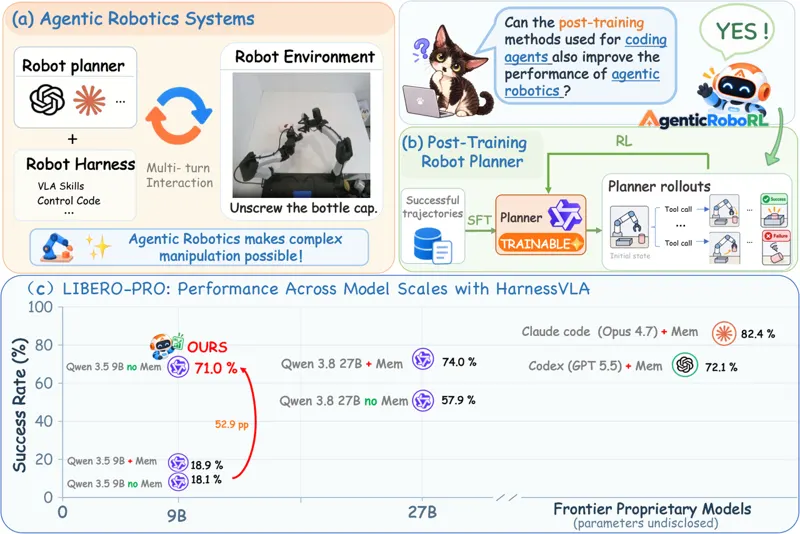
AgenticRoboRL:将编码智能体后训练引入机器人智能体机器人智能体通常由大模型规划器与执行框架协作完成操作任务,但已有系统多依赖强力的闭源模型,并未真正提升规划器自身能力。AgenticRoboRL 研究能否把编码智能体的后训练方法迁移到机器人规划器,并兼容调用视觉语言动作技能与生成控制代码两类执行机制。方法先用成功教师轨迹做监督微调,再通过记录代理保存多轮交互中的上下文、词元与对数概率,并由执行框架适配器关联任务结局,用任务成功作为终局奖励执行强化学习。仅训练规划器、冻结底层执行组件。基于 9B 规划器的实验在 LIBERO-PRO 上把成功率从 18.1% 提升到 71.0%,在 LIBERO-Plus 上从 19.2% 提升到 72.2%;在生成控制代码的 CaP-X 执行框架中由 2.7% 提升到 28.5%。Xinxin Liu, Bingxin Xu, Wenrui Bao · 301次阅读 · 2026年10月20日Agentic Robotics机器人操控2026年10月20日
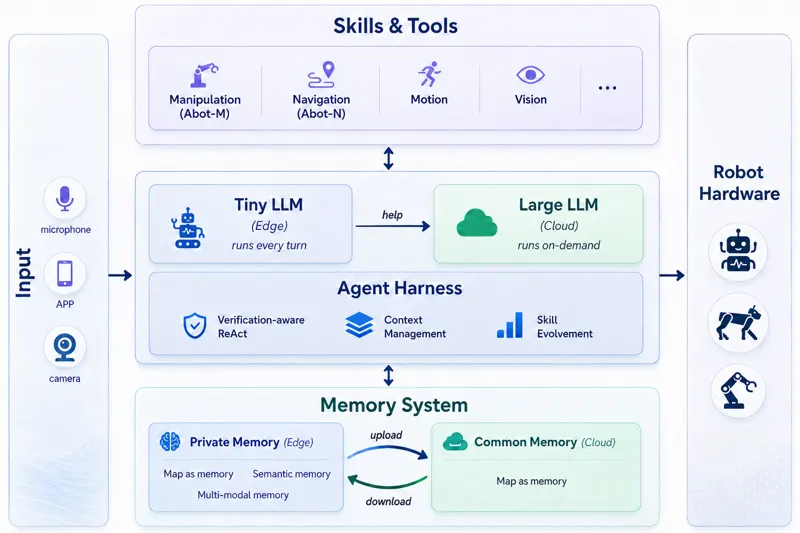
ABot-AgentOS:具备终身多模态记忆的通用机器人智能体操作系统ABot-AgentOS在低层控制器之上构建通用机器人智能体运行层,提供场景条件规划、上下文隔离的技能执行、多阶段验证、来源可溯的多模态图记忆与端云协同,并配套含200余项任务的EmbodiedWorldBench可执行基准;失败驱动的自进化闭环持续提升长时程具身任务的成功率与目标完成度。Jiayi Tian, Shiao Liu, Yuting Xu · 830次阅读 · 2026年7月11日AgentOSEmbodiedWorldBench2026年7月11日