G0.5 用单一 Transformer 解码器在统一目标下同时生成推理与动作 token,配合跨本体动作分词器、原生思维链流与视觉记忆模块,在真机微调、BEHAVIOR、DROID、LIBERO 等 7 项基准上超越 π0.5 与 GR00T-N1.7。
Yicheng Liu, Zibin Dong, Baijun Ye
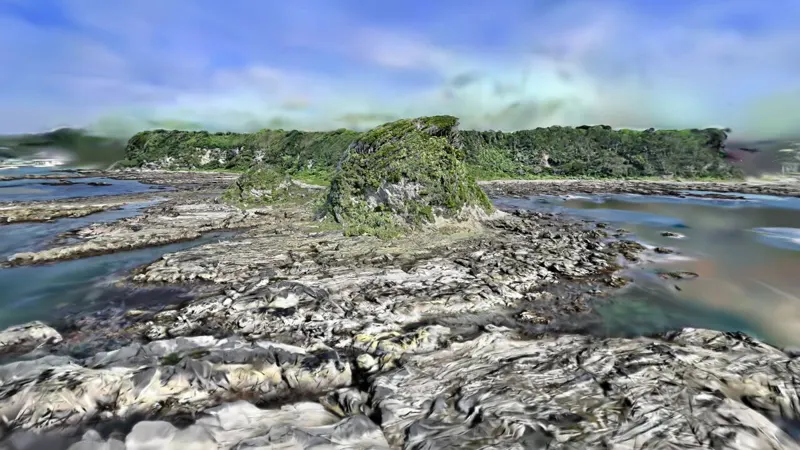
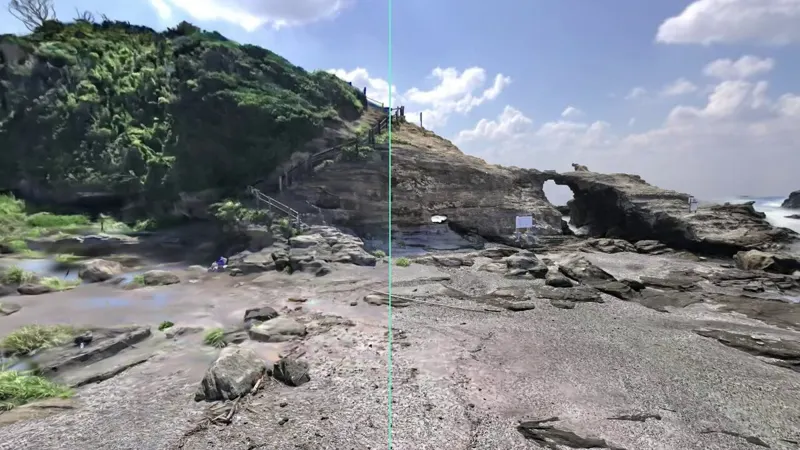
DJI Matrice 4E与XGRIDS Lixel K2实现空中-地面地图无缝融合,从地面到空中均可步行的3DGS,通过RTK坐标进行拼接。
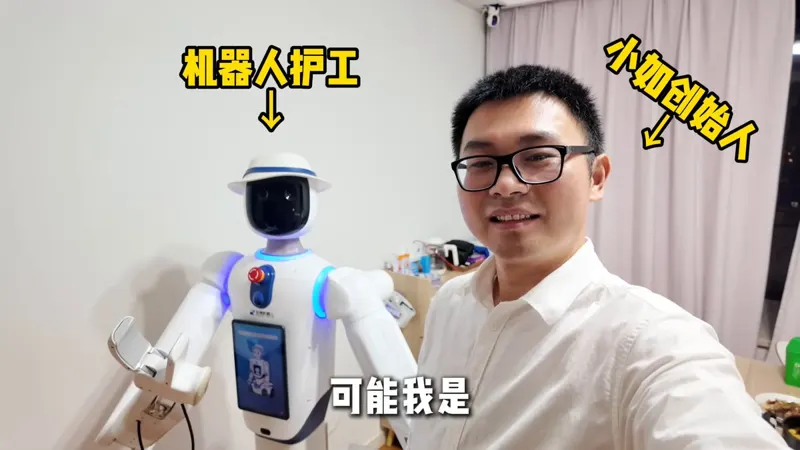
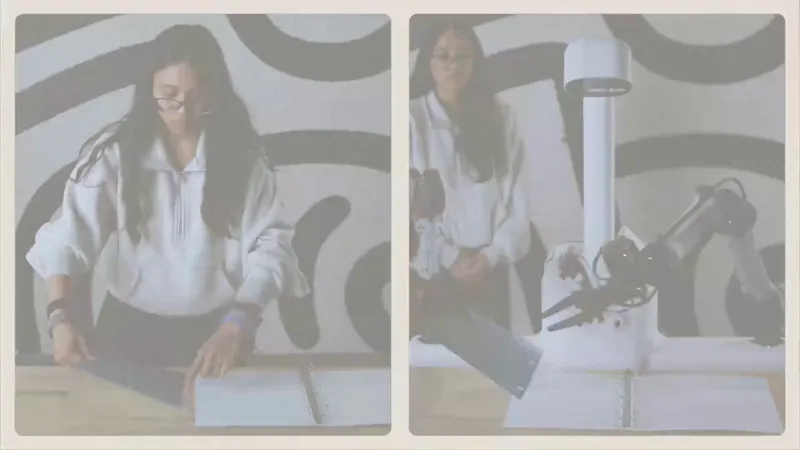
RobotGym 创始人、Agile Robots 联合创始人石云雷术后半失能期间,使用自己的人形机器人小R作为照护者,记录了人形机器人进入日常照护场景的真实案例。
OpenAI用相当于13000年练习时间的模拟训练机器人手解魔方,数千只虚拟手超实时运行后迁移到单个真实手,sim-to-real的经典案例。
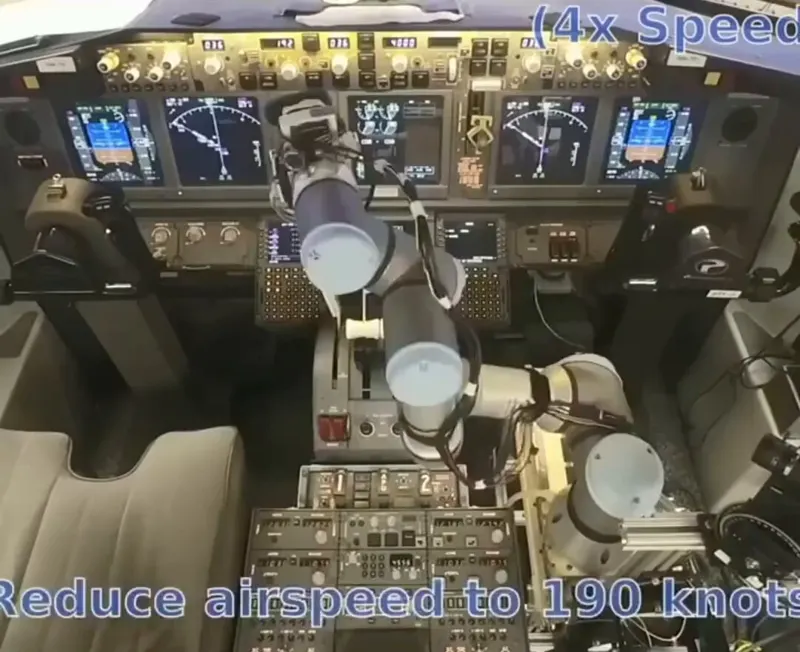
探讨机器人控制飞机的潜在危险性:一个软件错误、传感器故障或不当物理动作都可能危及数百人生命,讨论是否存在比航空机器人后果更严重的应用场景。
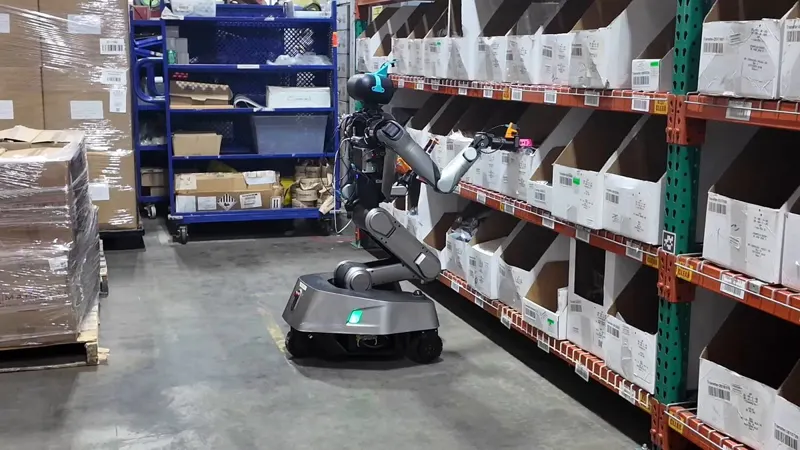
Yondu 推出端到端电商订单履行自动化系统,人形机器人拣货到固定机械臂打包全线贯通,已在生产环境运行,按客户需求配置合适机器人组合。
Dyna Robotics 发布 Dyna-2,在超100万小时真实第一人称人类视频上预训练,联合预测下一帧画面与动作,研究自我中心视频的扩展能力。
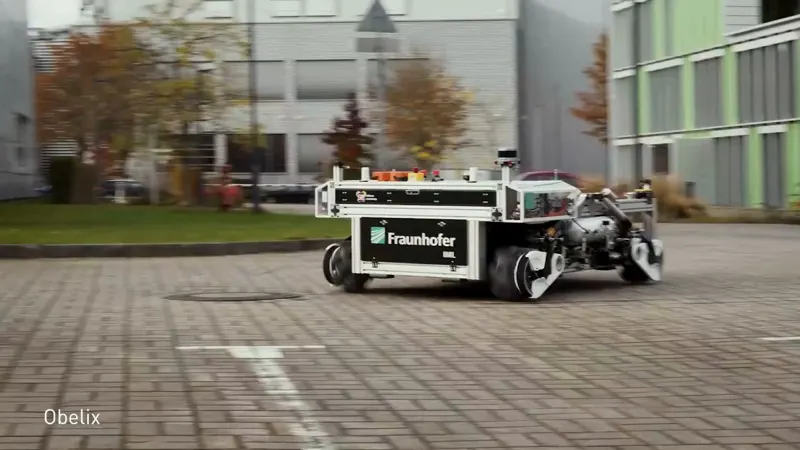
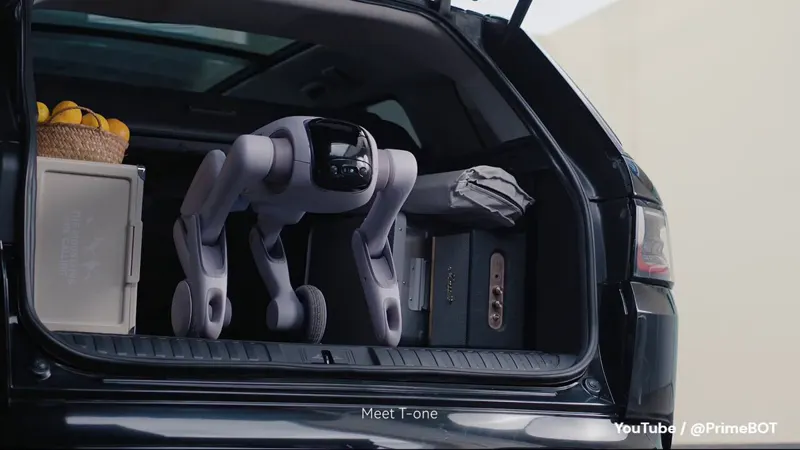
楼梯或不平整地形时变为四足形态,平坦地面则切换为轮式双足人形,自主适应周围环境。
提出双代理框架:仿真机器人代理界定行为可行查询域,采集锚定几何代理提供场景结构条件,在固定预算下选择当前支持不足的视角生成伪观测精修视觉资产。48个Unitree G1第一视角下6视图达19.06dB PSNR,真实G1坐姿成功率82.5%。
Shuai Fang, Xin Deng, Yuchen Kang
提出双记忆架构:4D持久世界状态记忆将瞬态2D观测提升为体素哈希全局空间状态解决感知遗忘,自我工作记忆跟踪任务进度。扩散Transformer基于此联合状态实现主动推理,仅用腕部相机即在LIBERO、RLBench和真实世界达到SOTA,长程任务成功率提升9.4%-17.5%。
Guiyu Zhao, Longteng Guo, Yanghong Mei
DJI Matrice 4E与XGRIDS PortalCam在LCC Studio中整合,实现地面到空中无缝3DGS,仅用240张航拍照片即大幅提升覆盖范围和质量。
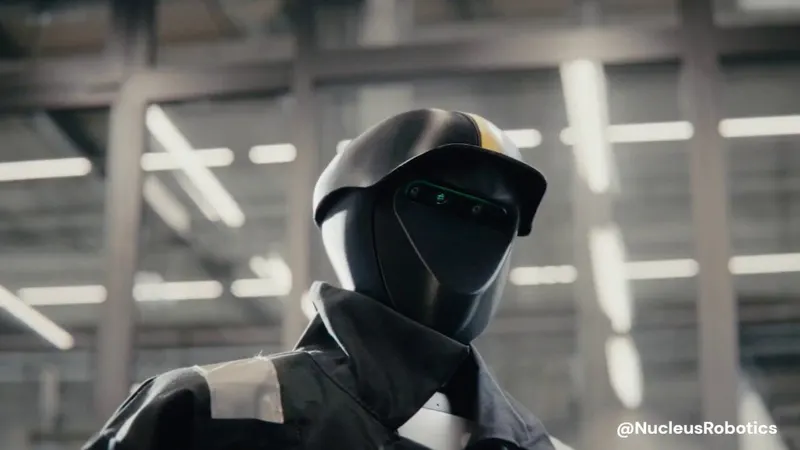
Nucleus Robotics在不到90天内将人形机器人导入实际运行工厂,实现社会实装。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。